ПМК 3 курс Лекции Лекция 2 ARM Cortex M Лекция 2 ARM Cortex M с инфографикой - BysonHunter/Tavrich_college GitHub Wiki
🏠 Главная · Программирование микроконтроллеров · 3 курс · Лекции · Лекция 2 ARM Cortex M
Лекция 2. Микроконтроллеры семейства ARM Cortex-M: архитектура и периферия
Дисциплина: МДК.02.02 «Программирование микроконтроллеров»
Специальность: 09.02.01 «Компьютерные системы и комплексы»
Тема: знакомство с ARM Cortex-M
Материал построен по исходной презентации. Там, где это помогает пониманию архитектуры, добавлены пояснения и небольшие практические примеры. Текстовые схемы и упрощённые рисунки заменены на более наглядные инфографики, остальные иллюстрации сохранены.
1. Цели лекции
После изучения материала обучающийся должен:
- понимать, чем ядро Cortex-M отличается от готового микроконтроллера;
- знать принцип лицензирования архитектур ARM;
- ориентироваться в семействах Cortex-M0/M0+, M3, M4, M7, M23 и M33;
- понимать базовую программную модель Cortex-M;
- знать назначение NVIC, SysTick, MPU, FPU и отладочного интерфейса;
- понимать организацию 32-битного адресного пространства;
- знать назначение основных периферийных блоков: GPIO, АЦП, таймеров, UART, SPI, I2C;
- понимать принцип Alternate Function / Pin Multiplexing.
2. ARM: ядро, архитектура и микроконтроллер — не одно и то же
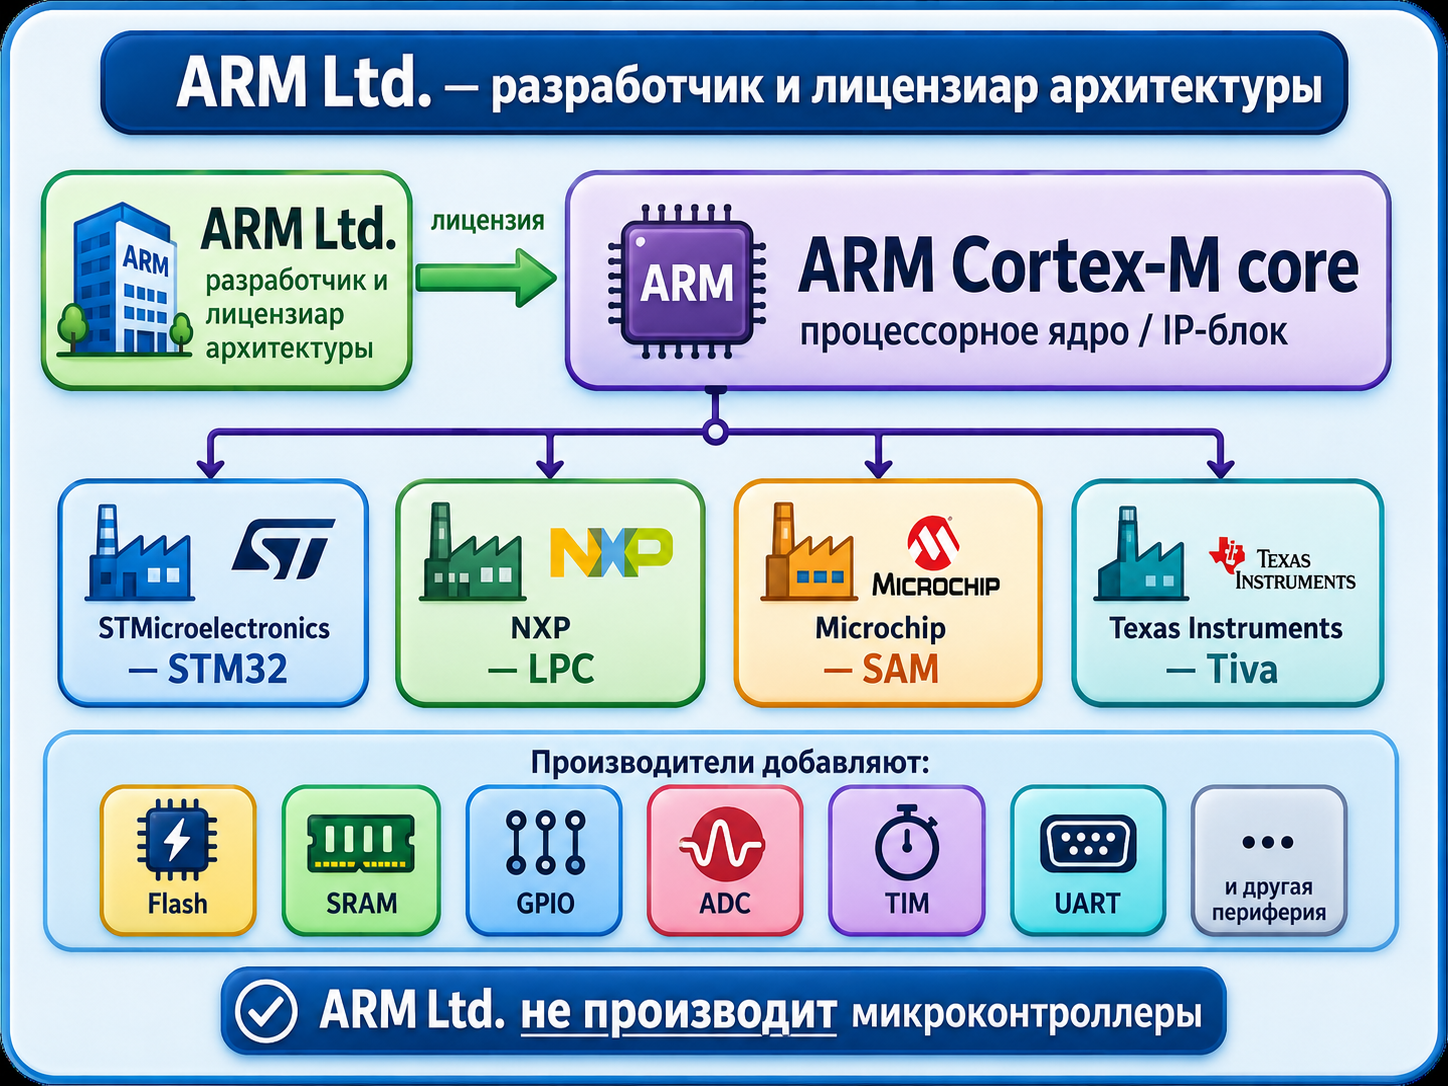
Одна из главных идей, которую необходимо понять в начале: Arm не обязана производить конкретный микроконтроллер, чтобы архитектура Cortex-M использовалась в микроконтроллере.
Компания Arm разрабатывает процессорные архитектуры и готовые процессорные ядра в виде интеллектуальной собственности — IP (Intellectual Property). Производитель микросхем получает лицензию и строит вокруг выбранного ядра собственный микроконтроллер.
Примеры производителей:
- STMicroelectronics — семейства STM32;
- NXP — LPC и другие семейства;
- Microchip — SAM;
- Texas Instruments — микроконтроллеры на ядрах Arm;
- многие другие компании.
Таким образом, микроконтроллер можно условно представить как:
Почему такая модель оказалась успешной
Производитель микроконтроллера получает уже разработанное и проверенное процессорное ядро, а собственные ресурсы может направить на:
- периферию;
- энергопотребление;
- встроенную Flash и SRAM;
- аналоговые блоки;
- беспроводную связь;
- безопасность;
- стоимость конечной микросхемы.
Для программиста важное преимущество — сходная программная модель разных микроконтроллеров на Cortex-M.
Важное уточнение
Cortex-M определяет прежде всего процессорное ядро и системную архитектуру. Такие блоки, как GPIO, ADC, большинство таймеров, UART, SPI и I2C, обычно реализует уже производитель конкретного микроконтроллера. Поэтому регистры периферии у STM32, SAM, LPC и других семейств могут заметно отличаться.
3. Краткая история развития
В исходной лекции выделены четыре ключевых этапа.
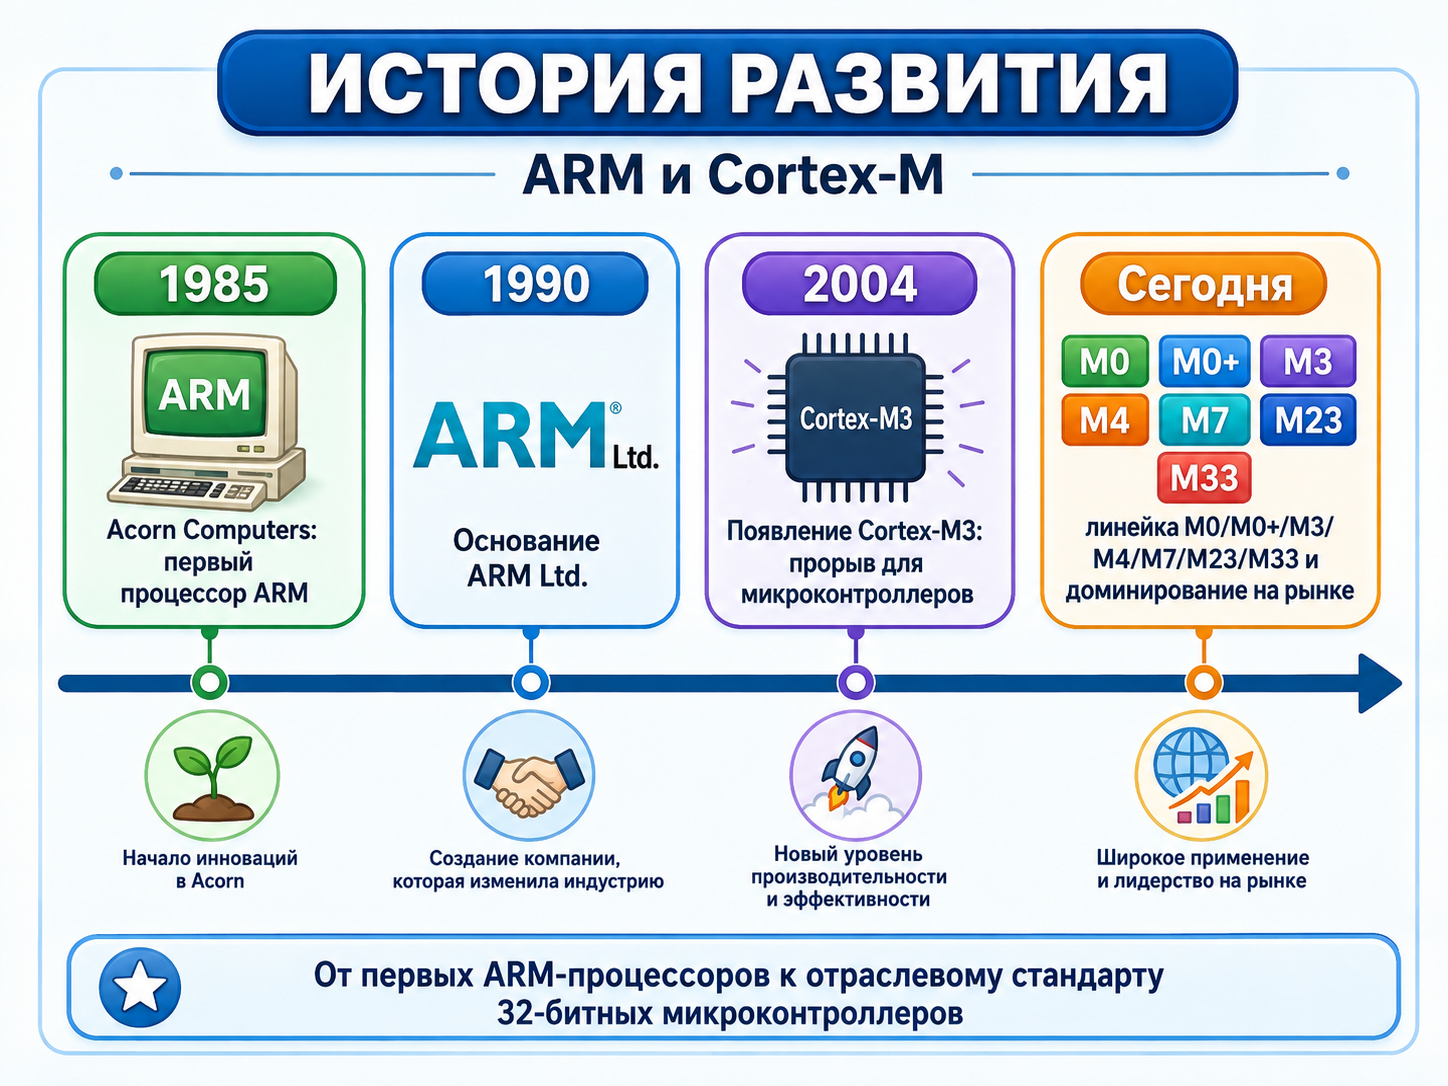
- 1985 — в Acorn Computers создан ранний процессор ARM.
- 1990 — формируется самостоятельная компания ARM Ltd.
- 2004 — появление Cortex-M3 становится важным этапом распространения ARM в микроконтроллерах.
- Современный этап — масштабная линейка Cortex-M от энергоэффективных до высокопроизводительных ядер.
Главное направление развития Cortex-M — получить 32-битную архитектуру, пригодную не только для сложных вычислительных устройств, но и для компактных встраиваемых систем.
4. Семейство Cortex-M и выбор ядра
| Ядро | Основная идея | Типичные задачи |
|---|---|---|
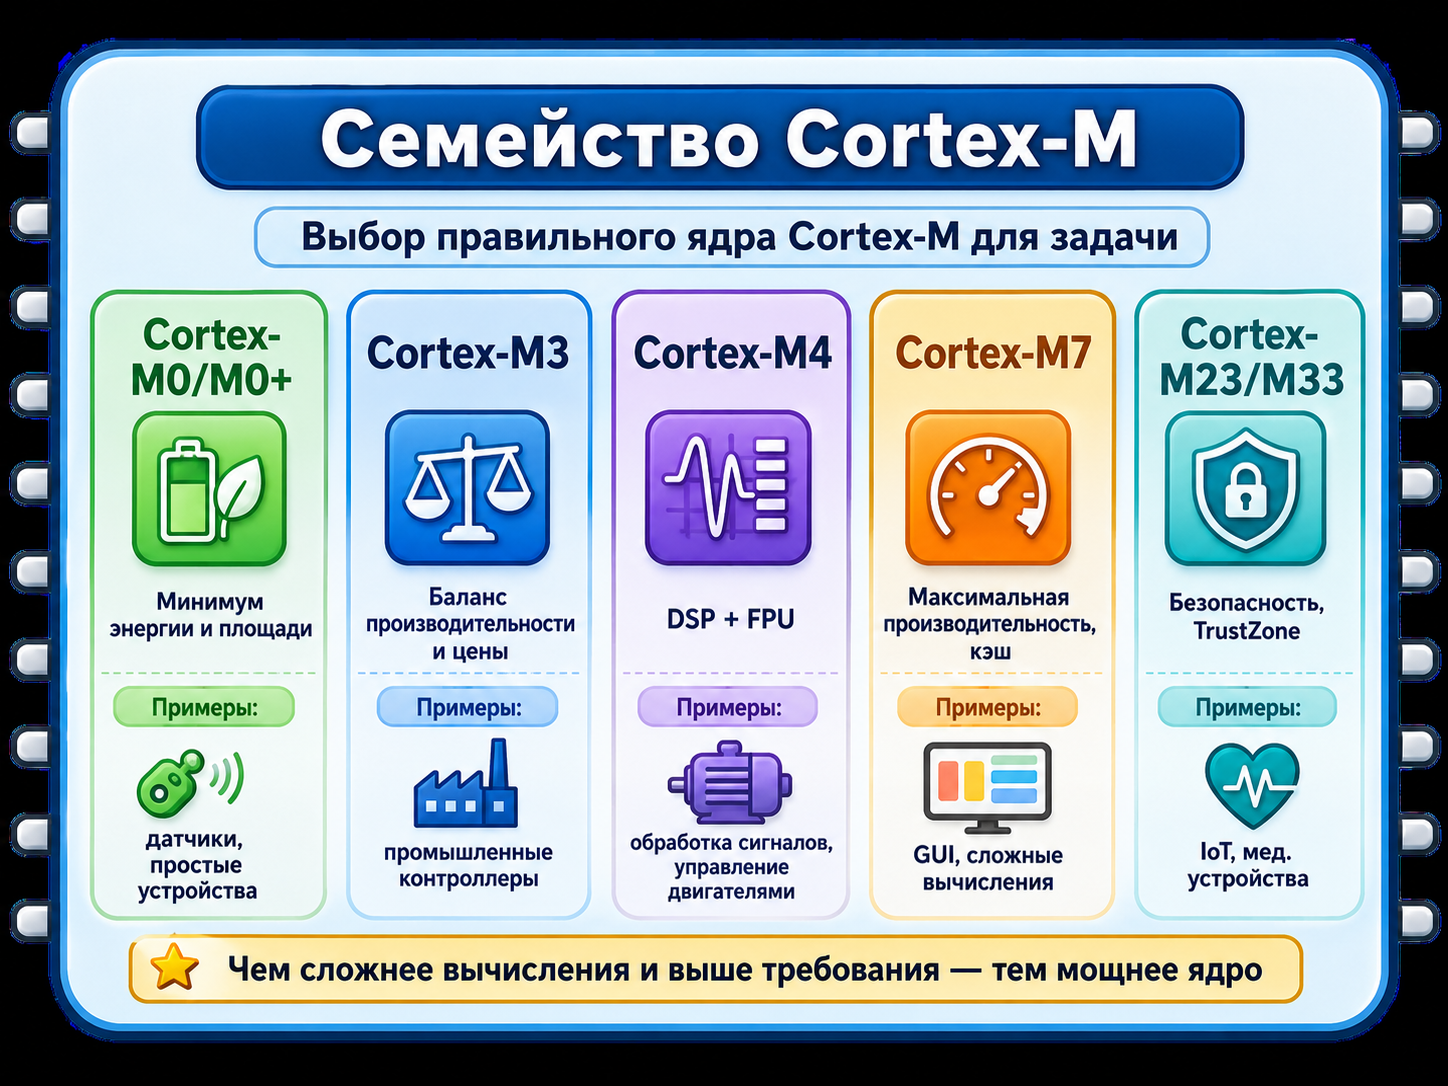
| Cortex-M0 / M0+ | Минимальная сложность, площадь кристалла и энергопотребление | простые датчики, компактные устройства, замена части 8-битных МК |
| Cortex-M3 | Баланс производительности и стоимости | автоматика, контроллеры, сетевые и измерительные устройства |
| Cortex-M4 | Возможности M3 + DSP-инструкции, возможен FPU | цифровая обработка сигналов, управление двигателями, аудио |
| Cortex-M7 | Более высокая производительность, развитый конвейер, кэш | сложные системы управления, GUI, интенсивные вычисления |
| Cortex-M23 / M33 | Новое поколение с возможностями архитектуры Armv8-M и средствами безопасности | IoT, защищенные устройства, медицинская и промышленная электроника |
Как выбирать ядро
Выбор не следует выполнять только по принципу «чем мощнее, тем лучше». Обычно учитывают:
- требуемую производительность;
- объем Flash и SRAM;
- количество GPIO;
- наличие ADC/DAC;
- необходимые таймеры;
- интерфейсы UART/SPI/I2C/CAN/USB/Ethernet;
- энергопотребление;
- стоимость;
- требования к безопасности;
- наличие подходящих средств разработки.
Практический принцип: сначала определяют требования системы, затем подбирают микроконтроллер и только после этого оценивают, какое ядро Cortex-M необходимо.
5. Единство программной модели
Одно из преимуществ Cortex-M — сходная логика программирования разных ядер семейства. Это упрощает перенос проектов между микроконтроллерами одного архитектурного семейства.
При переходе между различными Cortex-M программист снова встречает:
- регистры общего назначения;
- стек;
- таблицу векторов;
- исключения и прерывания;
- NVIC;
- SysTick;
- похожую модель адресного пространства;
- стандартные механизмы отладки.
Но переносимость не абсолютна
Фраза «код для M0 будет работать на M7» полезна как общая идея, однако ее нельзя понимать буквально для любой программы.
Причины:
- набор инструкций у поколений Cortex-M различается;
- Cortex-M0/M0+ использует более компактный набор команд архитектуры Armv6-M;
- M3/M4/M7 обладают более широкими возможностями;
- периферия разных микроконтроллеров различна;
- адреса и регистры GPIO, таймеров и ADC задаются производителем микроконтроллера.
Наиболее переносимым обычно является код, использующий:
- стандартный язык C/C++;
- CMSIS для доступа к общим компонентам Cortex-M;
- аппаратно-независимые слои и драйверы;
- минимальное количество прямых обращений к специфическим регистрам.
6. Cortex-M как RISC-архитектура
RISC — Reduced Instruction Set Computer.
Для RISC-подхода характерны:
- относительно простые машинные команды;
- большое количество регистров;
- активное использование конвейера;
- разделение операций работы с памятью и вычислений;
- высокая эффективность выполнения типовых последовательностей команд.
Load–Store принцип
Типичная последовательность:
Память → регистр → вычисление → регистр → память
Например, процессор не обязан выполнять сложное арифметическое действие непосредственно над произвольной ячейкой памяти. Данные сначала загружаются в регистры, затем обрабатываются.
Конвейер
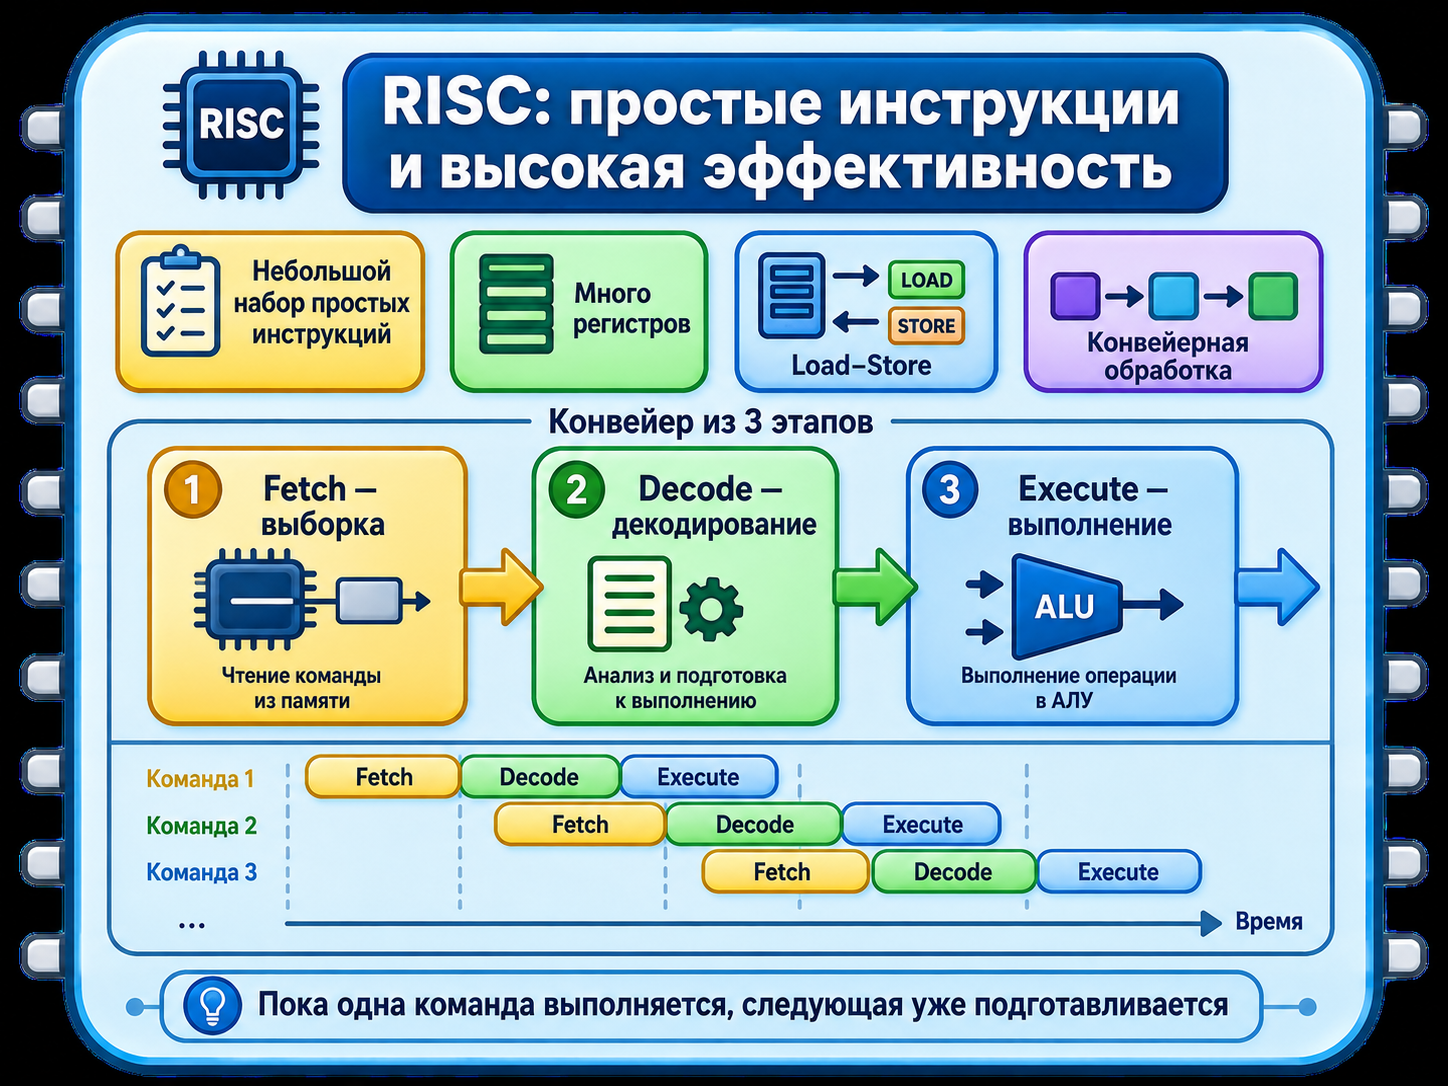
Для Cortex-M3/M4 удобно использовать базовую трехступенчатую модель:
- Fetch — выборка команды;
- Decode — декодирование;
- Execute — выполнение.
Пока одна команда выполняется, следующая может декодироваться, а еще одна — загружаться.
Уточнение: Cortex-M7 имеет существенно более сложную микроархитектуру, поэтому простая трехступенчатая схема относится прежде всего к объяснению M3/M4 и не описывает все ядра Cortex-M одинаково.
7. Регистры процессорного ядра
Для понимания программ и отладки важно знать базовые регистры Cortex-M.
| Регистр | Назначение |
|---|---|
| R0–R12 | регистры общего назначения |
| R13 (SP) | Stack Pointer — указатель стека |
| R14 (LR) | Link Register — адрес возврата / служебная информация |
| R15 (PC) | Program Counter — адрес выполняемой команды |
| xPSR | регистр состояния процессора |
Стек
Стек используется для:
- локальных переменных;
- сохранения адресов возврата;
- передачи части параметров функций;
- сохранения контекста при прерываниях.
При входе в исключение Cortex-M аппаратно сохраняет часть контекста, что существенно упрощает и ускоряет обработку прерываний.
8. Внутреннее устройство ядра Cortex-M3/M4
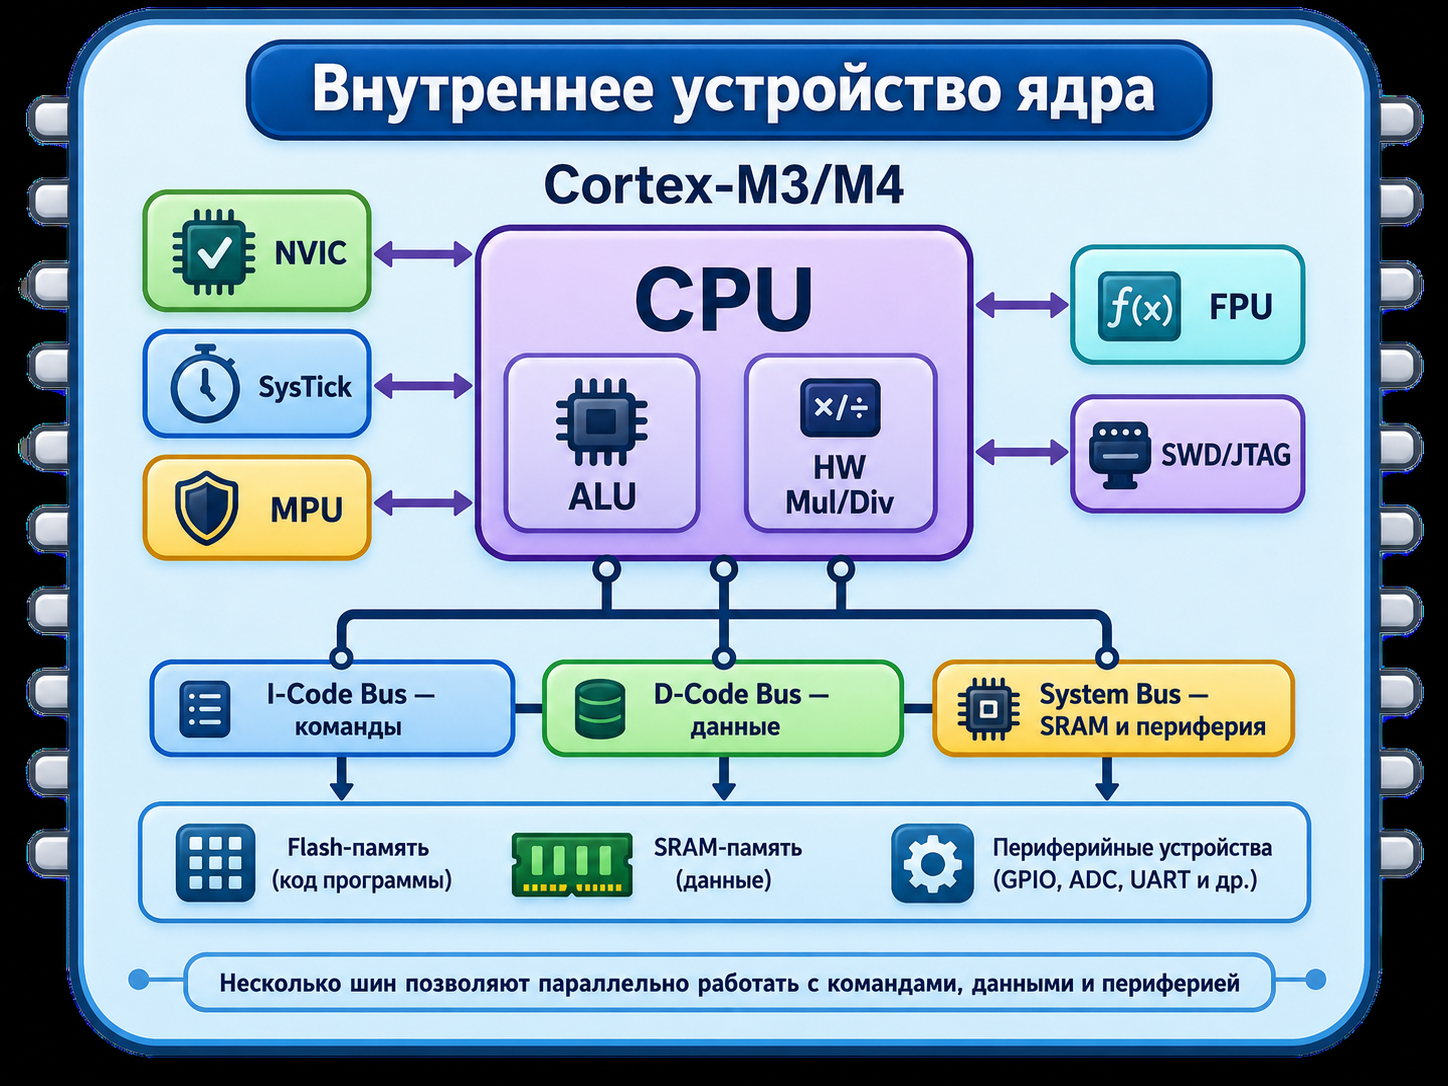
В исходной схеме выделяются основные блоки.
8.1. CPU
Центральный процессор выполняет команды программы. Для M3/M4 характерна конвейерная обработка.
8.2. ALU
ALU — Arithmetic Logic Unit выполняет:
- сложение;
- вычитание;
- логические операции;
- сдвиги;
- сравнение.
8.3. Аппаратное умножение и деление
Наличие специализированной аппаратной поддержки позволяет выполнять математические операции значительно быстрее, чем их программная реализация.
8.4. Внутренние шины
В архитектуре ядра используются несколько путей доступа:
- I-Code bus — выборка инструкций;
- D-Code bus — доступ к данным в области кода;
- System bus — SRAM, периферия и другие области.
Это позволяет уменьшать количество конфликтов при доступе к памяти и повышать производительность.
Такую организацию часто описывают как модифицированную Гарвардскую архитектуру: логически пути команд и данных разделены, хотя адресное пространство для программиста остается единым.
9. NVIC — контроллер вложенных векторных прерываний
NVIC — Nested Vectored Interrupt Controller.
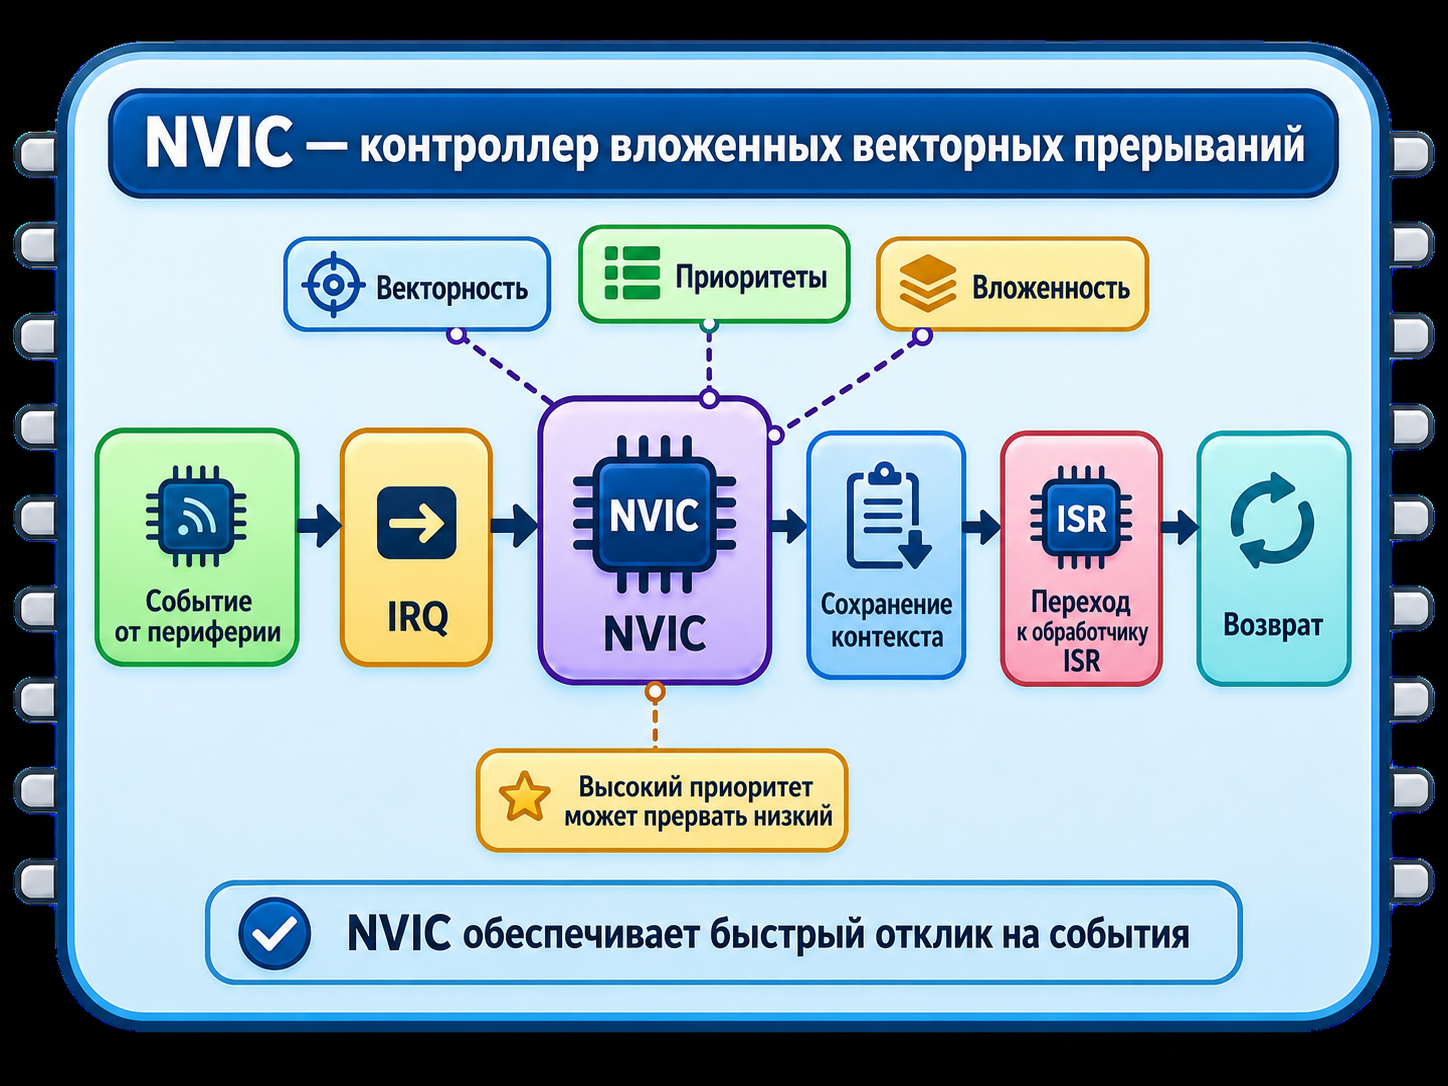
NVIC является одним из ключевых преимуществ Cortex-M для систем управления.
Основные свойства
Векторность.
Для каждого исключения или прерывания в таблице векторов хранится адрес соответствующего обработчика.
Приоритеты.
Прерывания могут иметь разные уровни приоритета.
Вложенность.
Высокоприоритетное прерывание может прервать обработчик более низкого приоритета.
Аппаратная работа с контекстом.
При входе в обработчик процессор автоматически сохраняет необходимые регистры.
Упрощенная последовательность
На схеме выше показана последовательность обработки прерывания: событие → IRQ → NVIC → сохранение контекста → переход к обработчику ISR → возврат.
Почему это важно
Без прерываний программа часто была бы вынуждена постоянно опрашивать устройства:
while (1) {
    check_button();
    check_uart();
    check_timer();
}
С прерываниями процессор реагирует на событие только тогда, когда оно действительно произошло.
10. SysTick — системный таймер
SysTick — стандартный 24-битный системный таймер Cortex-M.
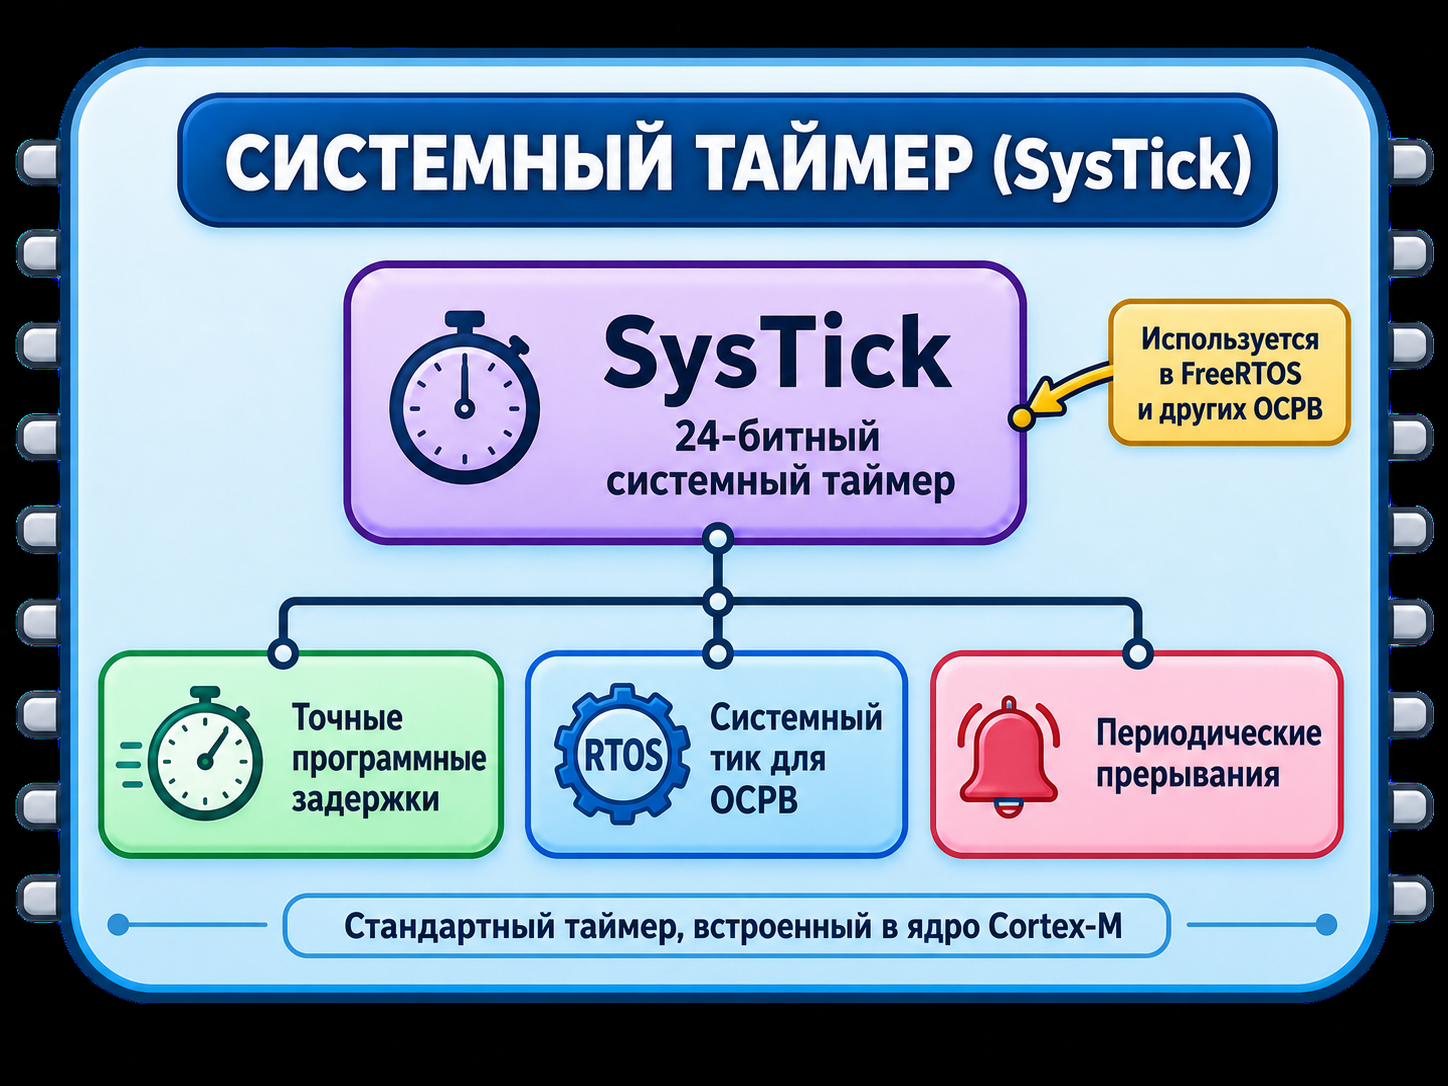
Типичные применения:
- формирование периодических прерываний;
- системный счет времени;
- программные задержки;
- системный «тик» операционной системы реального времени;
- планирование периодических задач.
В ОСРВ, например FreeRTOS, системный таймер может использоваться как один из источников времени для работы планировщика.
Пример
Если процессор работает на частоте 72 МГц и SysTick получает ту же частоту, для периода около 1 мс требуется отсчитать примерно:
72 000 000 / 1000 = 72 000 тактов
Конкретная настройка зависит от источника тактирования SysTick и используемого микроконтроллера.
11. FPU и MPU
11.1. FPU — Floating Point Unit
FPU ускоряет вычисления с плавающей точкой.
Типичные задачи:
- цифровая фильтрация;
- обработка сигналов;
- управление электроприводом;
- вычисление координат;
- математические модели.
Для Cortex-M4 наличие FPU зависит от конкретной реализации ядра. Поэтому встречаются обозначения и реализации с аппаратной поддержкой floating point и без нее.
11.2. MPU — Memory Protection Unit
MPU позволяет задавать правила доступа к различным областям памяти.
Можно определить, например:
- область только для чтения;
- область, из которой запрещено выполнение кода;
- область доступную только привилегированному коду;
- разные правила доступа для компонентов системы.
MPU особенно полезен в:
- ОСРВ;
- критических системах;
- системах, где необходимо изолировать ошибки программных модулей.
MPU не устраняет все программные ошибки, но позволяет обнаруживать ряд недопустимых обращений к памяти и ограничивать последствия ошибки.
12. Организация памяти Cortex-M
Cortex-M использует 32-битное адресное пространство:
2^32 = 4 294 967 296 байт = 4 ГБ
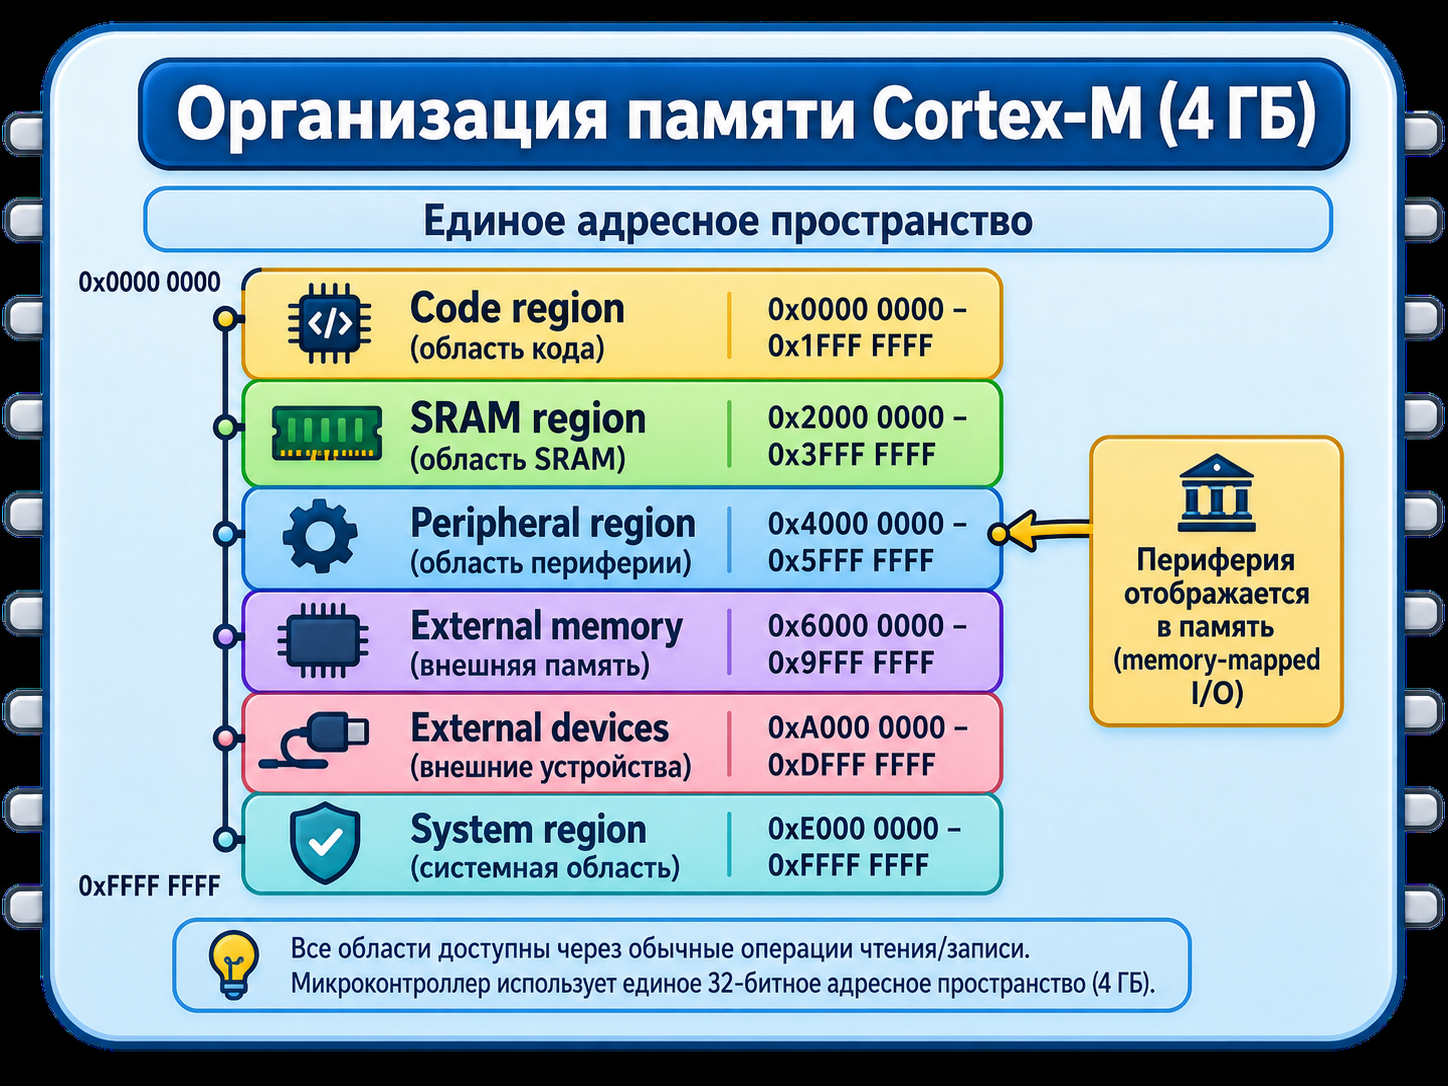
Типовая архитектурная карта:
| Диапазон | Назначение |
|---|---|
0x00000000 – 0x1FFFFFFF |
Code region |
0x20000000 – 0x3FFFFFFF |
SRAM region |
0x40000000 – 0x5FFFFFFF |
Peripheral region |
0x60000000 – 0x9FFFFFFF |
External RAM |
0xA0000000 – 0xDFFFFFFF |
External devices |
0xE0000000 – 0xFFFFFFFF |
System region / PPB и служебные области |
Важный принцип
Память и периферия доступны через единое адресное пространство. Регистры периферийных устройств выглядят для процессора как специальные адреса памяти.
Например, если регистр GPIO расположен по адресу:
0x4002_0014
то запись в этот адрес фактически изменяет состояние аппаратного регистра, а не обычной ячейки RAM.
Такой подход называется memory-mapped I/O.
Небольшая проверка
Определите область:
0x20001000 → SRAM
0x40021000 → Peripheral
0xE000E010 → System region
Адрес 0xE000E010 часто встречается при работе с регистрами SysTick.
13. GPIO — универсальные цифровые входы и выходы
GPIO — General Purpose Input/Output.
GPIO позволяют программно управлять физическими выводами микроконтроллера.
Основные режимы входа
- цифровой вход;
- вход с подтяжкой к питанию (Pull-Up);
- вход с подтяжкой к земле (Pull-Down);
- аналоговый режим для некоторых выводов.
Основные режимы выхода
Push-Pull
Выход активно формирует и логический 0, и логическую 1.
Open-Drain
Выход способен активно формировать один уровень, а второй формируется внешней или внутренней подтяжкой. Такой режим широко применяется в шинах типа I2C.
Что подключают к GPIO
- кнопки;
- светодиоды;
- дискретные датчики;
- транзисторные ключи;
- реле через драйвер;
- сигнальные входы других цифровых устройств.
Мощную нагрузку нельзя подключать непосредственно к выводу GPIO. Для двигателей, реле и мощных светодиодов используют транзисторные ключи, MOSFET или специализированные драйверы.
14. ADC — аналого-цифровой преобразователь
ADC — Analog-to-Digital Converter.
АЦП преобразует входное аналоговое напряжение в цифровое число.
Для N-разрядного АЦП количество кодов:
2^N
Для 12-битного АЦП:
2^12 = 4096 уровней
Коды находятся приблизительно в диапазоне:
0 ... 4095
Приближенная формула
ADC_code ≈ Vin / Vref × (2^N - 1)
Например, для:
Vref = 3.3 В
Vin  = 1.65 В
N    = 12
получаем:
ADC_code ≈ 1.65 / 3.3 × 4095 ≈ 2048
Что подключают к ADC
- потенциометры;
- терморезисторы;
- фоторезистивные схемы;
- аналоговые датчики давления;
- датчики тока;
- выходы операционных усилителей.
Значение
0–3,3 Ви разрядность 12 бит типичны для многих микроконтроллеров, но не являются универсальными для всех Cortex-M. Всегда проверяют документацию конкретной микросхемы.
15. Таймеры и счетчики
Аппаратный таймер — один из наиболее важных блоков микроконтроллера.
Основные задачи
Счет времени
- формирование интервалов;
- периодические события;
- таймауты.
PWM — широтно-импульсная модуляция
- управление яркостью светодиодов;
- управление двигателями через драйвер;
- формирование управляющих сигналов.
Input Capture
- измерение длительности импульса;
- определение периода или частоты внешнего сигнала.
Output Compare
- формирование события при совпадении счетчика с заданным значением.
PWM
Коэффициент заполнения:
D = ton / T × 100 %
где:
ton— время активного уровня;T— период.
Например, при D = 25 % активный уровень занимает четверть периода.
16. Интерфейсы связи: UART, SPI, I2C
16.1. UART / USART
Асинхронный последовательный интерфейс.
Основные линии:
TX— передача;RX— прием.
Типичные применения:
- связь с ПК через USB-UART;
- GPS;
- GSM/LTE-модемы;
- другие микроконтроллеры;
- диагностический вывод.
16.2. SPI
Синхронный последовательный интерфейс.
Основные сигналы:
SCK— тактовый сигнал;MOSI— данные от ведущего к ведомому;MISO— данные от ведомого к ведущему;CS/SS— выбор устройства.
Типичные устройства:
- дисплеи;
- внешняя Flash;
- АЦП/ЦАП;
- SD-карты;
- датчики с высокой скоростью обмена.
16.3. I2C
Двухпроводная синхронная шина.
Линии:
SDA— данные;SCL— тактовый сигнал.
Особенность I2C — возможность подключить несколько адресуемых устройств к одной паре линий.
Типичные устройства:
- датчики температуры;
- датчики давления;
- часы реального времени;
- EEPROM;
- небольшие OLED/LCD-модули.
Сравнение
| Характеристика | UART | SPI | I2C |
|---|---|---|---|
| Тактовая линия | нет | есть | есть |
| Типичный минимум линий | 2 | 4 | 2 |
| Адресация устройств | обычно нет | через CS | встроенная адресация |
| Полный дуплекс | да | да | обычно обмен по одной линии данных |
| Типичная скорость | средняя | высокая | средняя |
| Удобство нескольких устройств | среднее | требуется CS | высокое |
17. Alternate Function — многофункциональность выводов
Количество внутренних сигналов микроконтроллера обычно значительно больше количества физических выводов корпуса. Поэтому выводы делают многофункциональными.
Например, один и тот же физический вывод может быть связан с:
- GPIO;
- каналом таймера;
- UART;
- SPI;
- другой периферийной функцией.
Для STM32 используется понятие Alternate Function, а выбор функций связан с настройкой регистров GPIO, включая регистры AFR.
Важное уточнение по примеру PA5
В исходной лекции PA5 используется как иллюстрация нескольких возможных функций. Конкретный набор функций зависит от модели микроконтроллера. Нельзя считать, что любой PA5 любого STM32 обязательно является одновременно TIM2_CH1 и ADC1_IN5.
Перед настройкой необходимо смотреть:
- datasheet конкретного MCU;
- таблицу Alternate Function mapping;
- схему платы;
- руководство Reference Manual.
Общий алгоритм
1. Выбрать нужную периферию
2. Найти подходящий вывод в datasheet
3. Включить тактирование GPIO и периферии
4. Настроить режим вывода
5. Выбрать Alternate Function
6. Настроить сам периферийный блок
18. Что относится к Cortex-M, а что — к конкретному MCU
Это принципиально важно для дальнейшего курса.
Относится к архитектуре Cortex-M
- CPU;
- регистры ядра;
- система исключений;
- NVIC;
- SysTick;
- системная модель памяти;
- отладочные механизмы;
- часть системных регистров.
Зависит от производителя микроконтроллера
- количество и структура GPIO;
- ADC и DAC;
- таймеры;
- UART/USART;
- SPI;
- I2C;
- USB;
- CAN;
- Ethernet;
- система тактирования конкретного MCU;
- Flash-контроллер;
- DMA;
- расположение регистров периферии.
Поэтому знания Cortex-M обеспечивают общую архитектурную основу, а для программирования конкретного микроконтроллера необходимо дополнительно изучать его документацию.
19. Средства разработки и документация
При работе с Cortex-M обычно используют несколько уровней документации.
1. Документация Arm
Нужна для понимания:
- ядра;
- исключений;
- NVIC;
- SysTick;
- системы команд;
- системных регистров.
2. Datasheet микроконтроллера
Содержит:
- электрические характеристики;
- корпус;
- назначение выводов;
- Alternate Functions;
- объемы памяти;
- перечень периферии.
3. Reference Manual
Содержит подробное описание:
- регистров;
- таймеров;
- ADC;
- UART;
- GPIO;
- тактирования;
- DMA и другой периферии.
4. CMSIS
CMSIS — Cortex Microcontroller Software Interface Standard — унифицирует доступ к общим возможностям Cortex-M и дает стандартные определения регистров ядра, обработчиков исключений и ряда программных интерфейсов.
20. Итоги лекции
- Cortex-M — это процессорное ядро, а не конкретный микроконтроллер.
- Производители создают на базе Cortex-M собственные семейства MCU.
- Линейка Cortex-M масштабируется от маломощных M0/M0+ до более производительных M7.
- Cortex-M использует 32-битное адресное пространство объемом 4 ГБ.
- NVIC обеспечивает эффективную обработку прерываний.
- SysTick дает стандартный системный таймер.
- FPU ускоряет вычисления с плавающей точкой, а MPU помогает контролировать доступ к памяти.
- GPIO, ADC, таймеры и коммуникационные интерфейсы являются основой взаимодействия микроконтроллера с внешним миром.
- Периферия разных производителей отличается, даже если процессорное ядро одинаково.
- Для эффективного программирования необходимо уметь работать с datasheet и Reference Manual.
21. Вопросы для самопроверки
- Почему ARM/Arm нельзя рассматривать только как производителя готовых микроконтроллеров?
- Чем Cortex-M4 отличается от Cortex-M3?
- Для каких задач целесообразен Cortex-M0+?
- Что такое RISC?
- Какие три стадии используются в упрощенной модели конвейера Cortex-M3/M4?
- Каково назначение регистров SP, LR и PC?
- Что делает NVIC?
- Что означает вложенность прерываний?
- Для чего используется SysTick?
- Чем FPU отличается от MPU?
- Какой размер адресного пространства имеет 32-битный Cortex-M?
- В какой области находятся адреса
0x20000000...? - Что означает memory-mapped I/O?
- В чем различие режимов Push-Pull и Open-Drain?
- Сколько цифровых уровней имеет 12-битный АЦП?
- Для чего используются Input Capture и Output Compare?
- Назовите основные сигналы SPI.
- Почему I2C удобно использовать для подключения нескольких датчиков?
- Что такое Alternate Function?
- Почему при переносе программы со STM32 на другой Cortex-M нельзя просто считать регистры GPIO одинаковыми?
22. Небольшие задания
Задание 1. Определение области памяти
Определите назначение адресов:
0x00012000
0x20000400
0x40011000
0xE000E100
Задание 2. Расчет кода АЦП
12-битный АЦП работает с Vref = 3.3 В. Найдите приблизительный код для:
Vin = 0.825 В
Vin = 1.65 В
Vin = 2.475 В
Задание 3. Выбор интерфейса
Выберите интерфейс и объясните выбор:
- подключение одного GPS-модуля;
- подключение нескольких датчиков температуры на общей шине;
- высокоскоростное подключение TFT-дисплея;
- диагностический вывод сообщений на ПК.
Задание 4. Выбор ядра
Какое семейство Cortex-M вы бы рассматривали в первую очередь для:
- автономного батарейного датчика;
- контроллера двигателя с цифровой обработкой сигналов;
- устройства со сложным графическим интерфейсом?
23. Ключевые термины
ARM / Arm — архитектуры и процессорные IP-блоки.
Cortex-M — семейство процессорных ядер для микроконтроллеров и встраиваемых систем.
RISC — архитектурный подход с относительно простыми командами.
NVIC — контроллер вложенных векторных прерываний.
SysTick — системный 24-битный таймер.
FPU — блок вычислений с плавающей точкой.
MPU — блок защиты памяти.
GPIO — универсальный цифровой ввод-вывод.
ADC — аналого-цифровой преобразователь.
PWM — широтно-импульсная модуляция.
UART — асинхронный последовательный интерфейс.
SPI — синхронный высокоскоростной последовательный интерфейс.
I2C — двухпроводная адресуемая последовательная шина.
Alternate Function — выбор альтернативной функции физического вывода.
CMSIS — стандартный программный интерфейс для Cortex-M.
← Лекция 1. Основы архитектуры микроконтроллеров · Лекция 3. Основы программирования Arduino →