ПМК 3 курс Лекции Лекция 1 Основы архитектуры микроконтроллеров - BysonHunter/Tavrich_college GitHub Wiki
🏠 Главная · Программирование микроконтроллеров · 3 курс · Лекции
Лекция 1. Основы архитектуры микроконтроллеров
Курс: МДК.02.02 «Программирование микроконтроллеров»
Тема: основы архитектуры микроконтроллеров, семейство AVR/ATmega, платформа Arduino
Базовая учебная плата: Arduino UNO R3 на ATmega328P
Цели лекции
После изучения материала студент должен:
- объяснять, что такое микроконтроллер и чем он отличается от микропроцессора;
- называть основные семейства микроконтроллеров и области их применения;
- описывать назначение ядра, памяти, шин и периферийных блоков микроконтроллера;
- понимать особенности 8-разрядных AVR-микроконтроллеров на примере ATmega328P;
- ориентироваться в основных узлах платы Arduino UNO R3;
- безопасно подключать питание и простые внешние устройства;
- настроить Arduino IDE, выбрать плату и порт и загрузить первую программу.
План
- Понятие микроконтроллера.
- История развития микроконтроллеров.
- Основные семейства микроконтроллеров.
- Архитектура микроконтроллера.
- Архитектура AVR и ATmega328P.
- Платформа Arduino и Arduino UNO R3.
- Питание, память, входы и выходы Arduino UNO.
- Подготовка Arduino IDE и первая программа.
1. Что такое микроконтроллер
Микроконтроллер (англ. Microcontroller Unit, MCU) — это микропроцессорная вычислительная система, выполненная, как правило, на одном кристалле и предназначенная для программного управления электронным устройством.
В одном корпусе микроконтроллера обычно объединены:
- вычислительное ядро CPU;
- память программы Flash;
- оперативная память RAM/SRAM;
- энергонезависимая память данных EEPROM или ее функциональный аналог;
- цифровые порты ввода-вывода GPIO;
- таймеры и счетчики;
- система прерываний;
- аналого-цифровой преобразователь АЦП (ADC);
- последовательные интерфейсы связи UART, SPI, I2C;
- система тактирования и сброса;
- в более функциональных моделях — ЦАП, USB, CAN, Ethernet, Wi‑Fi, Bluetooth и другие модули.
Именно высокая степень интеграции делает микроконтроллер удобной основой для встраиваемых систем: датчиков, контроллеров станков, бытовой техники, автомобильной электроники, робототехники, измерительных устройств и IoT-узлов.
1.1. Микроконтроллер и микропроцессор — не одно и то же
| Признак | Микроконтроллер | Микропроцессор |
|---|---|---|
| Основное назначение | Управление конкретным устройством | Универсальные вычисления |
| Память | Обычно встроена в кристалл | Часто используется внешняя память |
| Периферия | GPIO, таймеры, ADC, UART и др. встроены | Значительная часть периферии внешняя |
| Энергопотребление | Обычно низкое | Обычно выше |
| Типичная ОС | Программа без ОС или RTOS | Linux, Windows и др. |
| Примеры | ATmega328P, STM32, ESP32 | x86-64 CPU, мощные ARM-процессоры |
Главная идея: микроконтроллер — это не просто процессор. Это небольшая законченная вычислительная система, ориентированная на управление внешним миром.
2. История развития микроконтроллеров
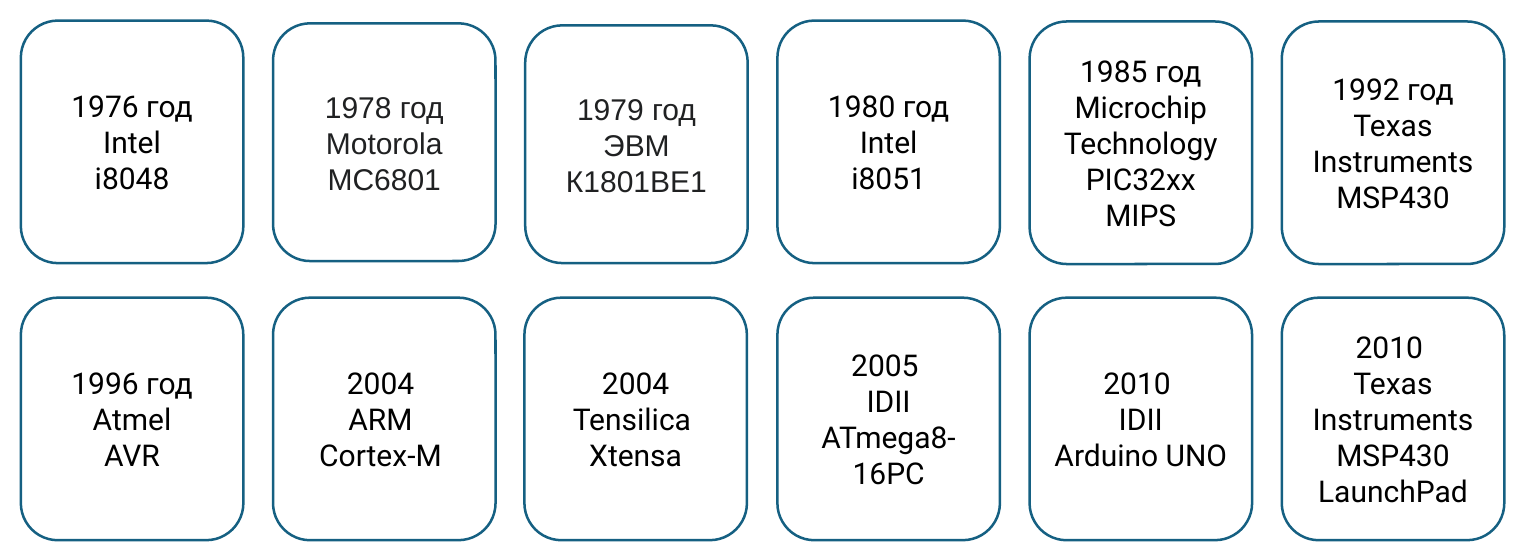
Ключевые этапы развития можно представить так:
- 1970-е — появление первых однокристальных управляющих вычислительных систем; характерный пример — Intel 8048.
- 1980-е — широкое распространение 8-разрядных архитектур, в том числе Intel 8051 и семейства PIC.
- 1990-е — развитие энергоэффективных 16-разрядных MSP430 и появление AVR.
- 2000-е — быстрый переход в массовых встроенных системах к 32-разрядным архитектурам, прежде всего ARM Cortex-M.
- 2010-е — рост Arduino, недорогих Wi‑Fi/Bluetooth-контроллеров ESP и IoT-платформ.
- 2020-е — расширение применения открытой архитектуры RISC‑V и появление все более производительных MCU с аппаратными средствами безопасности, DSP, AI/ML-ускорением и развитой беспроводной связью.
3. Основные семейства микроконтроллеров
3.1. 8-разрядные микроконтроллеры
AVR
AVR — одно из наиболее известных 8-разрядных семейств. Исторически разработано компанией Atmel, в настоящее время относится к продуктам Microchip.
Характерные особенности:
- простая и понятная архитектура;
- RISC-набор команд;
- развитая периферия;
- большое количество учебных материалов;
- широкое применение в классических платах Arduino.
Пример: ATmega328P — микроконтроллер Arduino UNO R3.
PIC
PIC — большое семейство Microchip, в которое входят решения различной разрядности и производительности. Контроллеры применяются в бытовой, промышленной и автомобильной электронике.
8051
Архитектура 8051 — классическая 8-разрядная архитектура, которая до сих пор встречается в учебных и специализированных промышленных микроконтроллерах.
3.2. 16-разрядные микроконтроллеры
MSP430
MSP430 компании Texas Instruments ориентированы на малое энергопотребление и хорошо подходят для:
- автономных измерительных приборов;
- батарейных устройств;
- датчиков;
- систем длительного мониторинга.
3.3. 32-разрядные микроконтроллеры
ARM Cortex-M
ARM Cortex-M — один из наиболее распространенных классов процессорных ядер для микроконтроллеров.
Типичные варианты:
- Cortex-M0/M0+ — простые и энергоэффективные системы;
- Cortex-M3 — универсальные управляющие задачи;
- Cortex-M4 — DSP-инструкции и, во многих реализациях, аппаратная работа с числами с плавающей точкой;
- Cortex-M7 — высокая производительность для сложного управления и обработки сигналов;
- современные Cortex-M23/M33/M55 и другие — расширенные средства безопасности и обработки данных.
Микроконтроллеры STM32 компании STMicroelectronics являются одним из наиболее известных примеров ARM Cortex-M платформ.
ESP8266 / ESP32
Микроконтроллеры Espressif популярны в IoT за счет встроенных средств беспроводной связи. Классические ESP32 используют ядра Xtensa, а часть более новых семейств ESP32 построена на RISC‑V.
RISC-V
RISC‑V — открытая расширяемая система команд. Она применяется как в учебных и недорогих MCU, так и в более сложных SoC.
Примеры, встречающиеся в учебной и промышленной практике:
- WCH CH32Vxxx;
- SiFive;
- российские разработки на RISC‑V.
3.4. Краткое сравнение
| Семейство | Типичная разрядность | Сильная сторона | Типичные задачи |
|---|---|---|---|
| AVR | 8 бит | Простота, обучение | Учебные стенды, простая автоматика |
| PIC | 8/16/32 бит | Широкая номенклатура | Бытовая и промышленная электроника |
| 8051 | 8 бит | Простая классическая архитектура | Учебные и специализированные устройства |
| MSP430 | 16 бит | Низкое энергопотребление | Измерители, автономные датчики |
| ARM Cortex-M | 32 бит | Производительность и развитая экосистема | Промышленность, робототехника, приборы |
| ESP32 | 32 бит | Wi‑Fi/Bluetooth | IoT и беспроводная автоматика |
| RISC-V MCU | обычно 32 бит | Открытая ISA | Обучение, IoT, специализированные системы |
4. Архитектура микроконтроллера
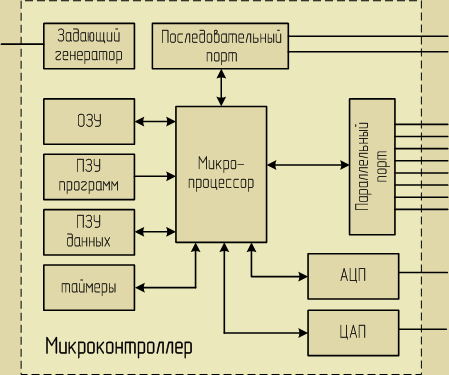
На схеме видно, что центральный процессор взаимодействует с памятью и периферийными узлами внутри одного микроконтроллера.
4.1. Центральное процессорное устройство — CPU
CPU выполняет машинные команды программы. От архитектуры ядра зависят:
- разрядность вычислений;
- система команд;
- число и назначение регистров;
- способы адресации;
- скорость выполнения команд;
- механизм прерываний.
В микроконтроллерах применяются как RISC-, так и CISC-подходы, однако для современных учебных MCU особенно характерны RISC-архитектуры.
4.2. Память
Flash — память программы
Энергонезависимая память, в которой хранится прошивка микроконтроллера. После отключения питания программа сохраняется.
SRAM — оперативная память
Используется для:
- переменных;
- промежуточных результатов вычислений;
- буферов;
- стека вызовов функций.
После отключения питания содержимое SRAM теряется.
EEPROM
Энергонезависимая память для небольших объемов данных, которые должны сохраняться между включениями:
- настройки;
- идентификаторы;
- калибровочные коэффициенты;
- счетчики событий.
У современных MCU отдельная EEPROM может отсутствовать; ее функции часто реализуются средствами Flash-памяти.
4.3. Порты ввода-вывода — GPIO
GPIO (General Purpose Input/Output) — программируемые цифровые выводы.
Вывод можно настроить:
- на вход — прочитать состояние кнопки, датчика, логического сигнала;
- на выход — управлять светодиодом, транзистором, драйвером, логическим входом другого устройства.
Для многих выводов доступно несколько альтернативных функций: UART, SPI, I2C, PWM, вход таймера и т. д.
4.4. Таймеры и счетчики
Таймеры позволяют аппаратно работать со временем без постоянного участия CPU.
Применения:
- создание точных интервалов времени;
- генерация периодических событий;
- подсчет внешних импульсов;
- измерение длительности импульсов;
- генерация ШИМ (PWM);
- управление сервоприводами и двигателями.
4.5. Аналого-цифровой преобразователь — АЦП
ADC преобразует аналоговое напряжение в цифровой код.
Например, 10-разрядный АЦП имеет $2^{10}=1024$ возможных кодовых значения.
При опорном напряжении 5 В идеальный шаг преобразования составляет примерно:
$$ \frac{5,\text{В}}{1024} \approx 4{,}88,\text{мВ} $$
Или в более привычной записи:
$$ \frac{5\ \text{В}}{1024} \approx 0{,}00488\ \text{В} = 4{,}88\ \text{мВ} $$
АЦП используется для чтения:
- потенциометров;
- аналоговых датчиков температуры;
- датчиков освещенности;
- сигналов измерительных схем.
4.6. Последовательные интерфейсы
UART / USART
Асинхронный последовательный обмен. Обычно используются линии:
- TX — передача;
- RX — прием.
UART удобен для обмена с компьютером, другим микроконтроллером, GPS-модулем и другими устройствами.
I2C / TWI
Двухпроводная шина:
- SDA — данные;
- SCL — тактовый сигнал.
Позволяет подключать несколько адресуемых устройств к одной паре линий.
SPI
Высокоскоростной синхронный интерфейс. Типичные линии:
- MOSI;
- MISO;
- SCK;
- CS/SS.
Часто используется для дисплеев, внешней Flash-памяти, АЦП, ЦАП и высокоскоростных датчиков.
4.7. Система тактирования
Для выполнения команд микроконтроллеру нужен тактовый сигнал.
Источником может быть:
- внутренний RC-генератор;
- внешний кварцевый/керамический резонатор;
- внешний генератор;
- в современных MCU — цепочка PLL и делителей частоты.
Тактовая частота влияет на производительность и энергопотребление, но увеличение частоты не всегда автоматически делает программу эффективнее.
4.8. Система шин
Внутри микроконтроллера данные передаются по шинам. Упрощенно можно выделить:
- шину данных;
- шину адреса;
- управляющие сигналы.
В конкретных MCU внутренняя структура значительно сложнее: могут применяться несколько шин, матрицы шин, мосты периферии и отдельные домены тактирования.
5. Архитектура AVR на примере ATmega328P
Поскольку Arduino UNO R3 построена на ATmega328P, далее рассмотрим этот микроконтроллер как учебный пример.
5.1. Основные особенности AVR
ATmega328P — 8-разрядный AVR-микроконтроллер с RISC-архитектурой.
Для понимания программирования важны следующие особенности:
- большинство вычислительных операций выполняется над 8-разрядными данными;
- ядро содержит 32 регистра общего назначения;
- память программы и память данных логически разделены — используется модифицированная гарвардская архитектура;
- имеется аппаратный стек в SRAM;
- периферийные блоки управляются через регистры;
- события от периферии могут обрабатываться через систему прерываний.
5.2. Гарвардская архитектура
В архитектуре фон Неймана команды и данные используют общее адресное пространство и общий путь доступа к памяти.
В гарвардской архитектуре память команд и память данных разделены. Это позволяет независимо организовать хранение программы и работу с данными.
AVR использует модифицированную гарвардскую архитектуру: Flash-память программы и SRAM данных различаются, но предусмотрены специальные механизмы доступа к программной памяти как к данным.
5.3. Регистры
Регистры CPU — самая быстрая память микроконтроллера.
У AVR имеется 32 регистра общего назначения R0...R31. Некоторые пары регистров могут использоваться как 16-разрядные указатели:
X = R27:R26;Y = R29:R28;Z = R31:R30.
На уровне Arduino-программирования разработчик обычно не работает с этими регистрами напрямую, но понимание их роли полезно для изучения C/C++ и ассемблера.
5.4. Периферия ATmega328P
На плате Arduino UNO программист наиболее часто использует:
- GPIO;
- таймеры/счетчики;
- PWM;
- 10-разрядный ADC;
- внешние и внутренние прерывания;
- USART;
- SPI;
- TWI/I2C;
- watchdog timer.
Именно периферия превращает процессорное ядро в полноценную систему управления.
6. Что такое Arduino
Arduino — аппаратно-программная платформа для разработки электронных устройств, прототипов, автоматики и робототехники.
Платформа включает:
- Аппаратную часть — платы с микроконтроллером, стабилизатором питания, USB-интерфейсом, разъемами и другими служебными узлами.
- Программную часть — Arduino IDE, компилятор, загрузчик, библиотеки и программный API.
Важно различать понятия:
- ATmega328P — микроконтроллер;
- Arduino UNO R3 — плата на базе этого микроконтроллера;
- Arduino IDE — среда разработки;
- Arduino API — набор удобных функций (
pinMode,digitalWrite,analogReadи др.).
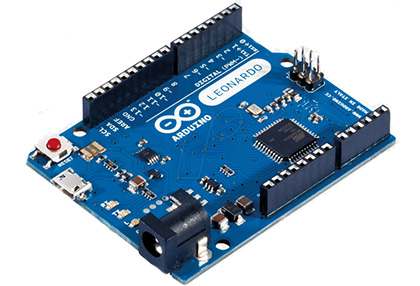
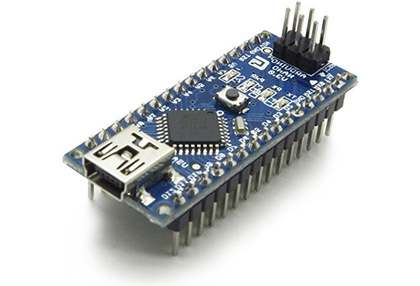
7. Разновидности плат Arduino и совместимых платформ
| Arduino UNO | Arduino Leonardo | Arduino Nano |
|---|---|---|
 |
 |
 |
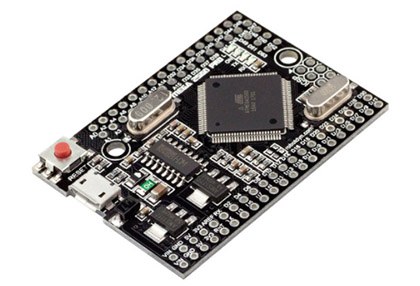
| Совместимая Mini-плата | Совместимая Micro-плата | Совместимая Mega/Micro-плата |
|---|---|---|
 |
 |
 |
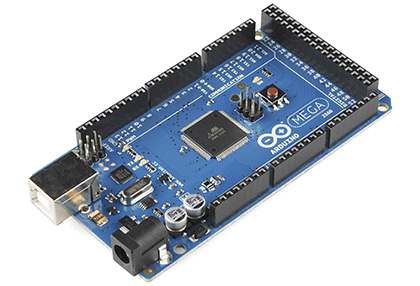
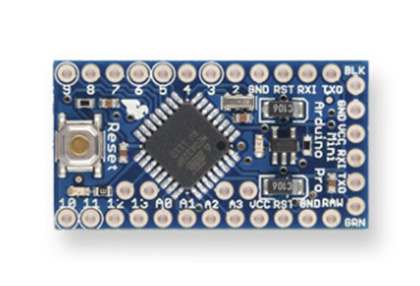
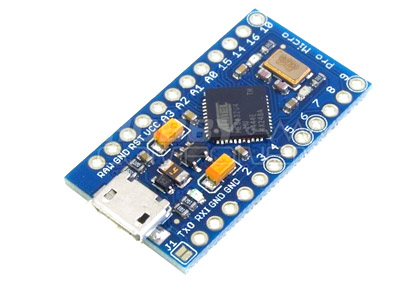
| Arduino Mega | Arduino Pro Mini | Arduino Pro Micro |
|---|---|---|
 |
 |
 |
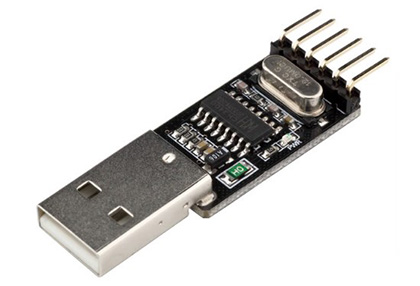
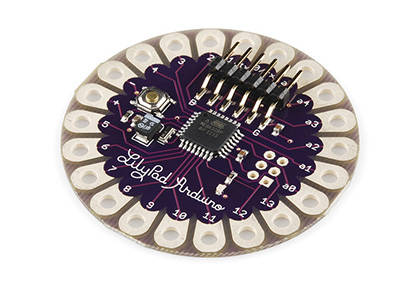
| USB-программатор | Arduino LilyPad | STM32-плата |
|---|---|---|
 |
 |
 |
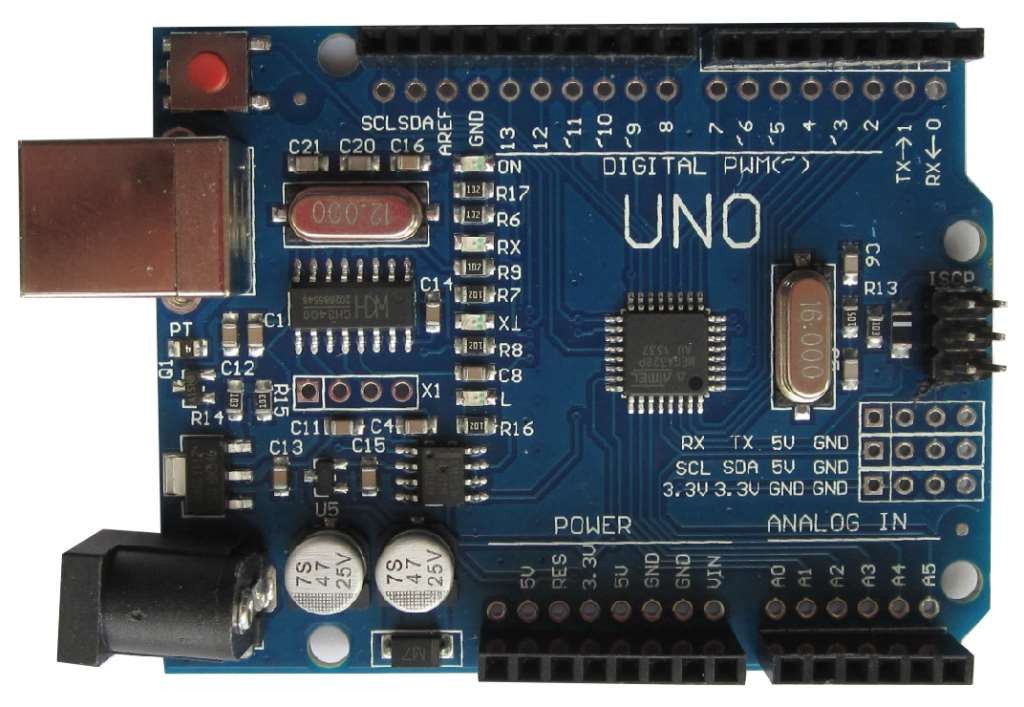
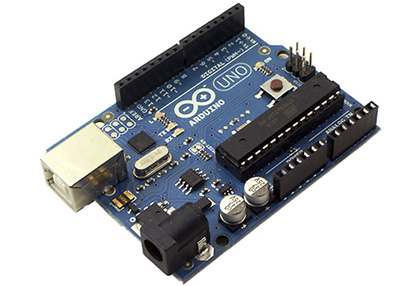
Не все платы на иллюстрациях являются официальными моделями Arduino. В учебной практике часто используются совместимые платы и модули сторонних производителей.
8. Arduino UNO R3
Arduino UNO R3 построена на микроконтроллере ATmega328P.
Исходное изображение платы:
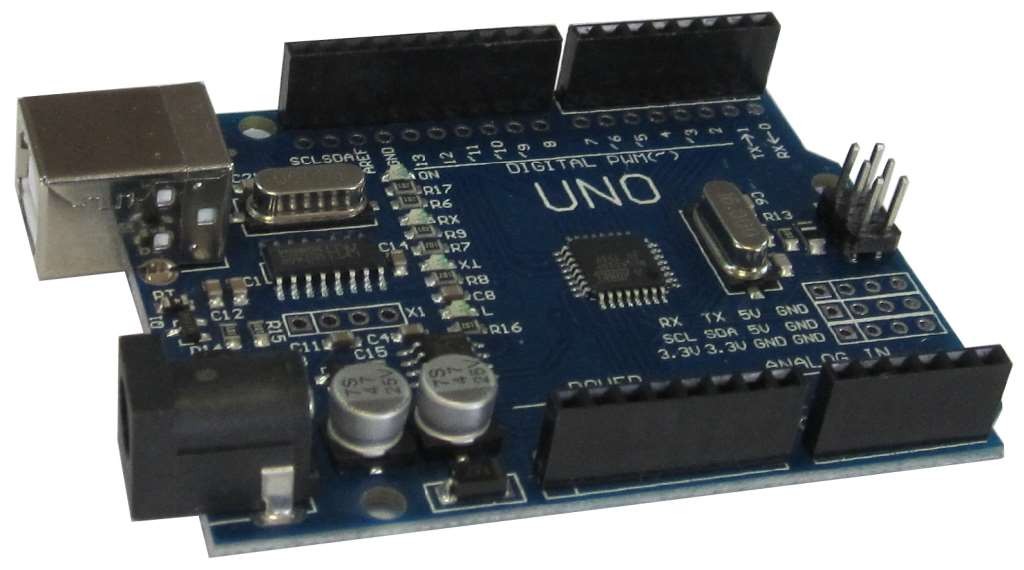
Плата содержит:
- 14 цифровых линий ввода-вывода;
- 6 каналов PWM среди цифровых выводов;
- 6 аналоговых входов;
- тактовую частоту 16 МГц;
- USB-интерфейс;
- разъем внешнего питания;
- ICSP-разъем для внутрисхемного программирования;
- кнопку RESET;
- встроенный светодиод
L, связанный с цифровым выводом 13.
8.1. Технические характеристики
| Параметр | Значение |
|---|---|
| Микроконтроллер | ATmega328P |
| Рабочее напряжение MCU | 5 В |
| Рекомендуемое входное напряжение платы | 7–12 В |
| Предельный диапазон входного напряжения | 6–20 В |
| Цифровые I/O | 14 |
| PWM-выводы | 6 |
| Аналоговые входы | 6 |
| Рекомендуемый рабочий ток одного I/O | 20 мА |
| Максимальный ток вывода 3.3 В | 50 мА |
| Flash | 32 КБ, из них около 0.5 КБ занято загрузчиком |
| SRAM | 2 КБ |
| EEPROM | 1 КБ |
| Частота | 16 МГц |
| Размер платы | 68.6 × 53.4 мм |
| Масса | около 25 г |
9. Питание Arduino UNO
Плата может получать питание:
- от USB;
- через разъем внешнего питания;
- через вывод
VINпри корректном напряжении.
Для внешнего питания платы обычно рекомендуется диапазон 7–12 В.
9.1. Основные выводы питания
VIN
Используется для подачи внешнего напряжения на вход схемы питания платы или для доступа к входному напряжению при питании через разъем питания.
5V
Линия стабилизированного питания 5 В. Подача внешнего питания непосредственно на этот вывод обходит часть штатной защиты/стабилизации платы, поэтому для начинающих такой способ питания не рекомендуется.
3V3
Выход 3.3 В. Для Arduino UNO R3 в официальных характеристиках указан максимальный ток 50 мА.
GND
Общий провод. При соединении Arduino с внешним модулем, питающимся от совместимого источника, обычно необходимо обеспечить общий потенциал земли.
IOREF
Показывает рабочий уровень логики платы. Для UNO R3 это 5 В. Совместимые shield-модули могут использовать IOREF для согласования уровней.
9.2. Практическое правило
Не подключайте двигатели, мощные реле, нагреватели, длинные светодиодные ленты и другие силовые нагрузки напрямую к GPIO.
Для них применяют:
- транзисторные ключи;
- MOSFET;
- драйверы двигателей;
- релейные модули;
- отдельные источники питания;
- защитные диоды для индуктивных нагрузок.
10. Память Arduino UNO / ATmega328P
Основные объемы памяти:
- Flash — 32 КБ: программа;
- SRAM — 2 КБ: переменные, стек, буферы;
- EEPROM — 1 КБ: сохраняемые настройки.
Небольшой объем SRAM особенно важен при программировании AVR.
Например, большие массивы, строки и графические буферы могут быстро занять доступные 2 КБ. Поэтому во встроенном программировании необходимо контролировать использование памяти.
11. Цифровые и аналоговые выводы Arduino UNO
Каждый цифровой вывод можно программно настроить на вход или выход.
Уровень логики UNO R3 — 5 В.
Для обычного режима работы ориентируются на ток порядка 20 мА на вывод. Значение 40 мА является предельным значением для вывода ATmega328P и не должно использоваться как нормальный рабочий режим.
Внутренние подтягивающие резисторы входов имеют сопротивление порядка 20–50 кОм и могут программно включаться, например:
pinMode(2, INPUT_PULLUP);
11.1. Схема выводов
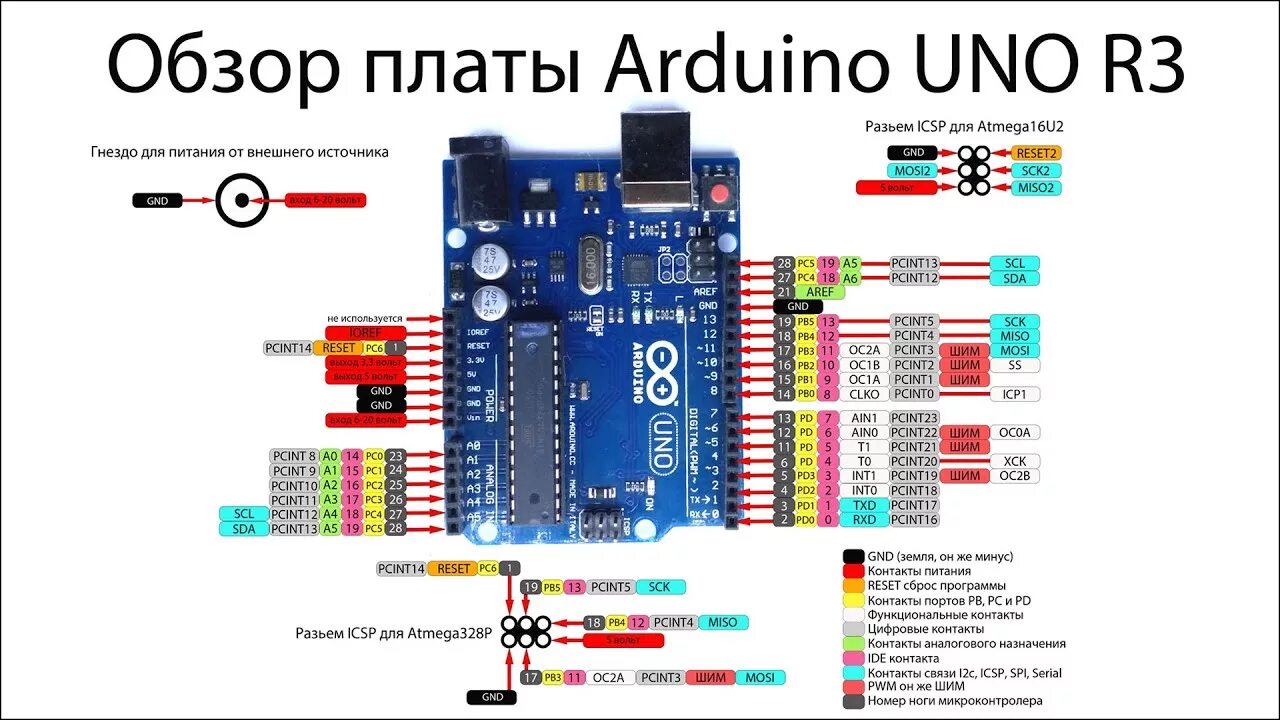
11.2. Выводы со специальными функциями
UART
D0— RX;D1— TX.
Эти линии связаны с USB-UART частью платы, поэтому их использование внешним устройством может влиять на загрузку программы и обмен с Serial Monitor.
Внешние прерывания
D2;D3.
Могут вызывать обработчик при изменении сигнала, по фронту или уровню в зависимости от выбранного режима.
PWM
PWM поддерживают выводы:
D3;D5;D6;D9;D10;D11.
В Arduino обычно используется функция:
analogWrite(pin, value);
где value для классической UNO задается в диапазоне 0...255.
SPI
Основные линии:
D10— SS/CS;D11— MOSI;D12— MISO;D13— SCK.
SPI также выведен на ICSP-разъем.
I2C / TWI
A4— SDA;A5— SCL.
Аналоговые входы
A0...A5 подключены к 10-разрядному АЦП ATmega328P.
12. Ограничения по току и электрическая безопасность
В исходной презентации для цифрового вывода фигурирует значение 40 мА. Это значение следует трактовать только как абсолютный максимум, а не как нормальный режим.
Для учебных схем безопаснее исходить из официальной рабочей характеристики UNO R3 — 20 мА на I/O и дополнительно учитывать суммарные ограничения микроконтроллера.
Важно: утверждение «с вывода 5V можно всегда получить 800 мА» нельзя использовать как универсальное проектное правило. Допустимый ток зависит от способа питания, USB-ограничений, стабилизатора, нагрева платы и потребления самой Arduino.
Пример правильного подключения светодиода:
Arduino GPIO ---- резистор 220...1000 Ом ---->|---- GND
                                             LED
Для двигателя:
Arduino GPIO -> драйвер / MOSFET -> двигатель -> отдельное питание
                         ^
                    общий GND
13. Макетирование и подключение модулей
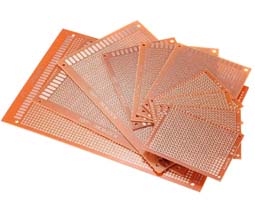
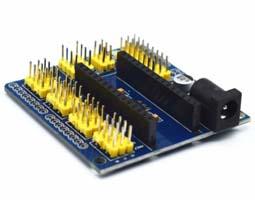
Изображения из исходной презентации:
| Макетные платы | Shield для Nano | Макетный shield для UNO |
|---|---|---|
 |
 |
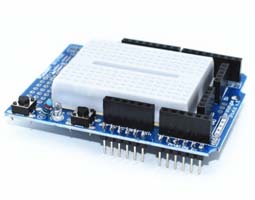 |
Макетная плата позволяет быстро собирать схему без пайки. Для надежной работы необходимо:
- проверять полярность питания;
- не допускать короткого замыкания 5V и GND;
- устанавливать токоограничивающие резисторы для светодиодов;
- проверять допустимое напряжение каждого модуля;
- учитывать, что устройства с логикой 3.3 В могут требовать согласования уровней с UNO 5 В.
14. Подготовка среды разработки Arduino
14.1. Актуальный порядок для Arduino IDE 2
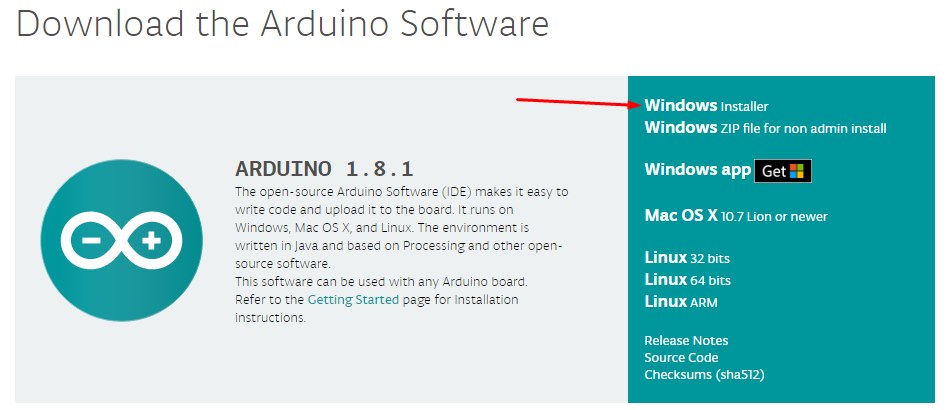
- Установить Arduino IDE 2 с официального сайта Arduino.
- Подключить плату USB-кабелем с передачей данных.
- При необходимости установить пакет поддержки платы через Boards Manager.
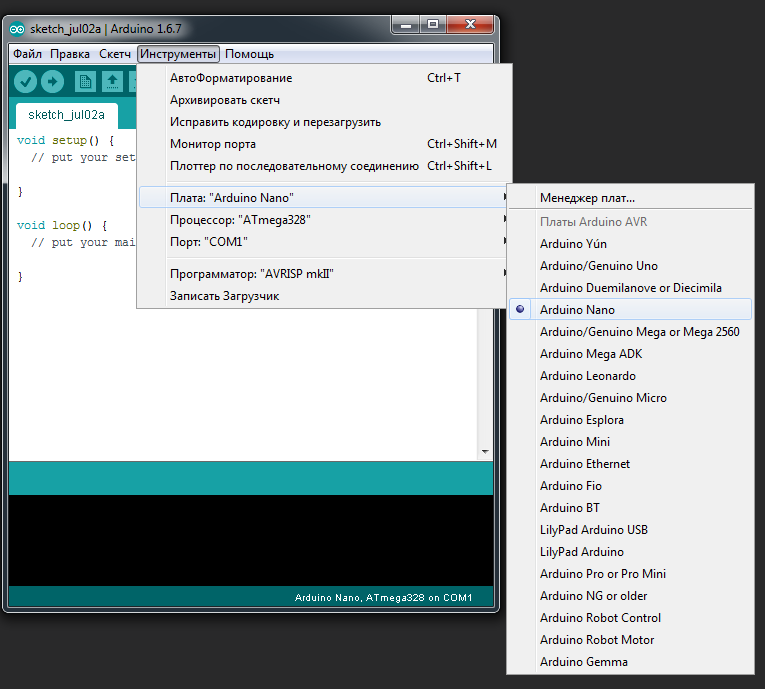
- Выбрать тип платы, например Arduino Uno.
- Выбрать обнаруженный последовательный порт.
- Открыть или создать скетч.
- Выполнить Verify и Upload.
Для Arduino IDE 2 отдельная ручная установка Java/JRE не требуется.
14.2. Драйвер USB-UART
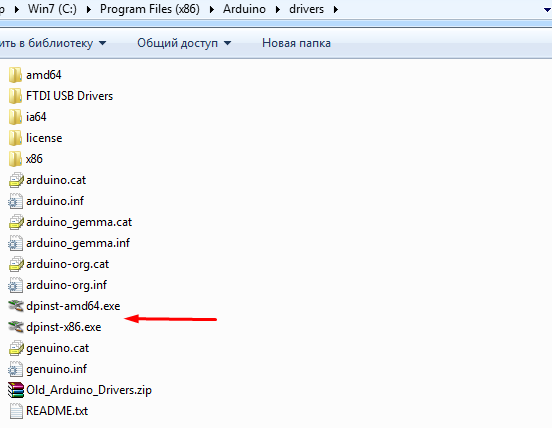
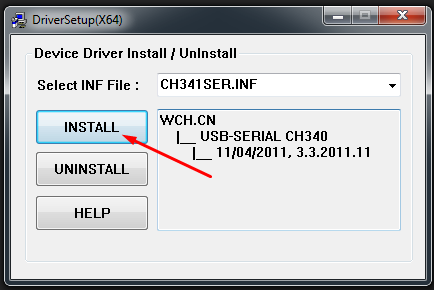
Оригинальные Arduino UNO обычно определяются современной ОС автоматически. В совместимых платах могут использоваться преобразователи CH340/CH341, CP210x и другие.
Если порт не появляется:
- проверить USB-кабель — он должен поддерживать передачу данных;
- проверить другой USB-порт;
- посмотреть устройство в «Диспетчере устройств»;
- при необходимости установить драйвер именно для используемого USB-UART контроллера из надежного источника.
| Файлы драйвера | Установка CH34x |
|---|---|
 |
 |
14.3. Выбор платы и порта
| Выбор платы/процессора | Выбор COM-порта |
|---|---|
 |
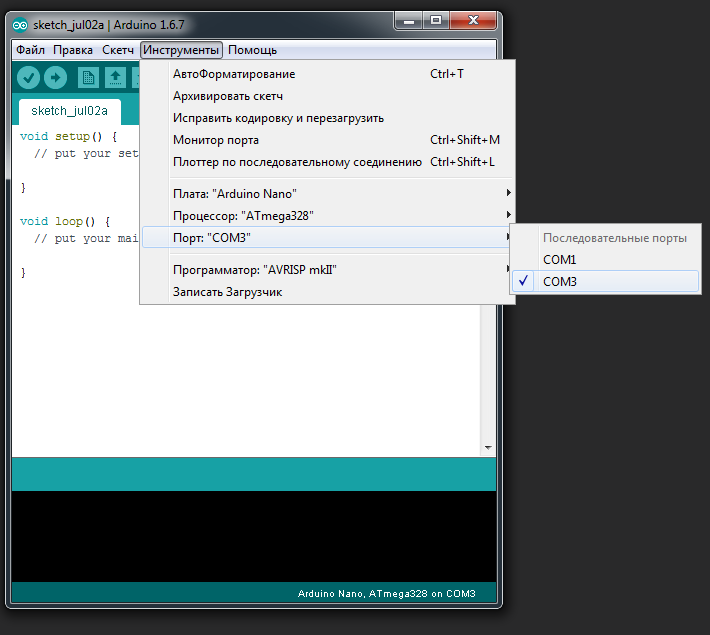 |
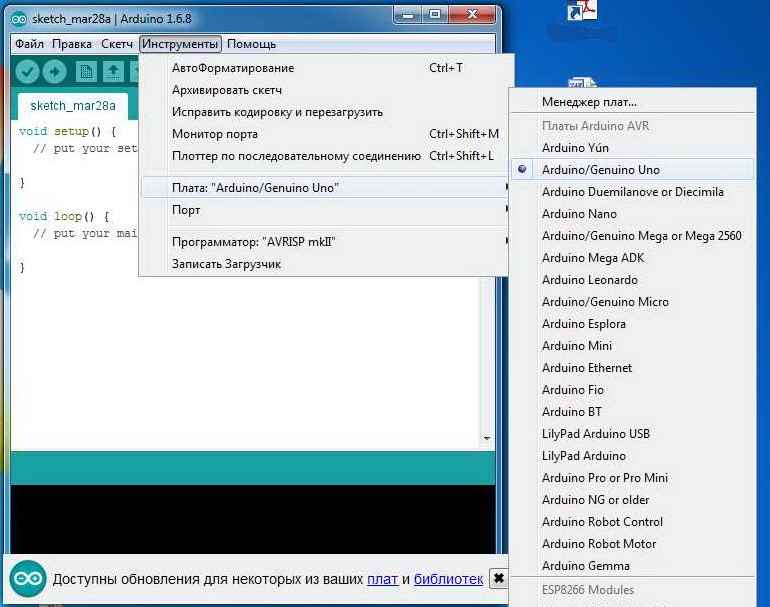
В Arduino IDE 2 названия меню и расположение отдельных элементов могут отличаться, но логика остается той же: необходимо правильно выбрать плату и порт.
Для некоторых старых Arduino Nano-совместимых плат также может потребоваться выбор варианта загрузчика/процессора.
14.4. Установка библиотек
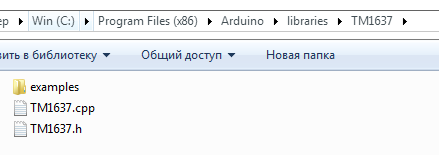
Для современных версий предпочтительнее использовать Library Manager. При ручной установке пользовательские библиотеки обычно размещают в каталоге libraries внутри папки Sketchbook, а не в Program Files.
Структура типичной библиотеки:
LibraryName/
├── examples/
├── src/
│   ├── LibraryName.cpp
│   └── LibraryName.h
└── library.properties
У старых библиотек .h и .cpp могут находиться непосредственно в корне библиотеки.
15. Запуск Arduino IDE и первая программа
15.1. Выбор платы
15.2. Выбор порта
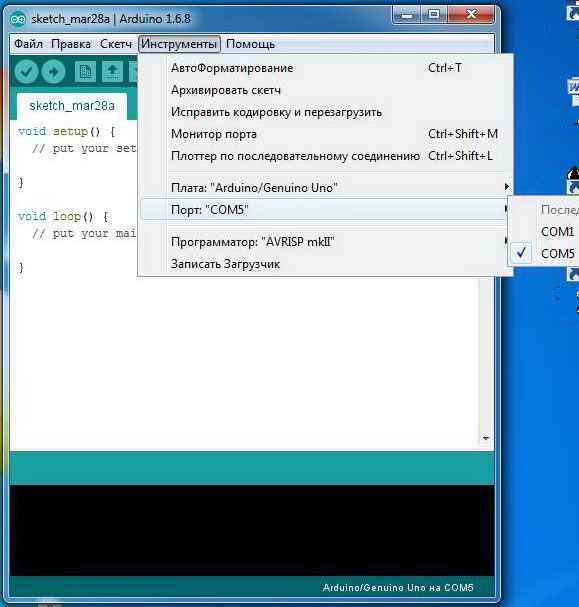
15.3. Пример Blink
В Arduino IDE можно открыть встроенный пример:
File → Examples → 01.Basics → Blink
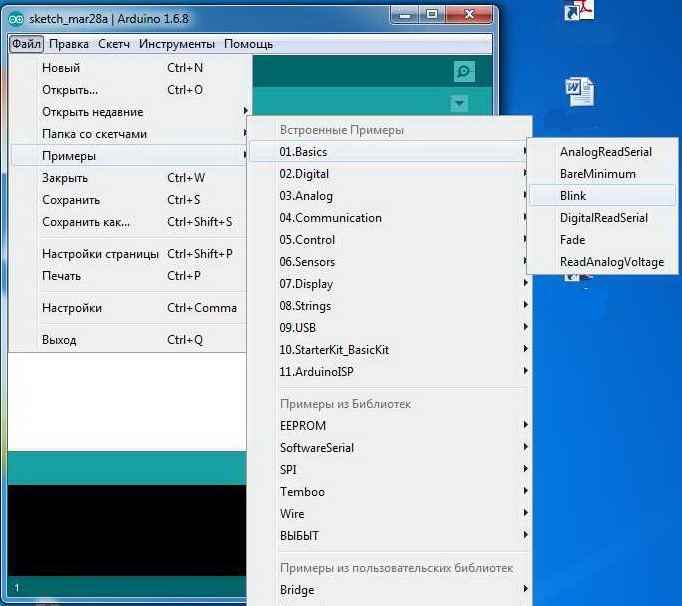
Минимальный вариант программы:
void setup() {
    pinMode(LED_BUILTIN, OUTPUT);
}

void loop() {
    digitalWrite(LED_BUILTIN, HIGH);
    delay(1000);

    digitalWrite(LED_BUILTIN, LOW);
    delay(1000);
}
Как работает программа
setup() вызывается один раз после старта или сброса микроконтроллера.
pinMode(LED_BUILTIN, OUTPUT);
настраивает вывод встроенного светодиода как цифровой выход.
loop() выполняется циклически, пока плата включена.
digitalWrite(LED_BUILTIN, HIGH);
включает светодиод, а
digitalWrite(LED_BUILTIN, LOW);
выключает его.
delay(1000);
останавливает выполнение программы приблизительно на 1000 мс.
15.4. Загрузка программы
После нажатия Upload IDE:
- компилирует C/C++ код;
- формирует машинную прошивку;
- связывается с загрузчиком платы;
- записывает программу во Flash-память микроконтроллера;
- выполняет запуск новой программы.
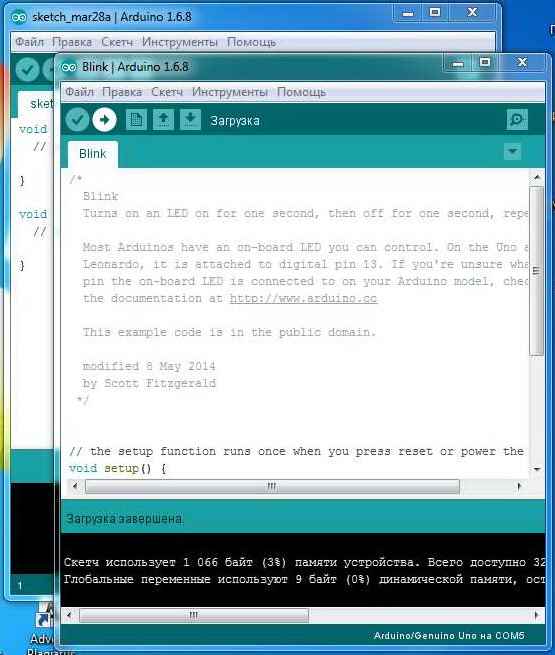
Если встроенный светодиод L мигает примерно один раз в секунду, первая программа работает.
16. Что происходит между исходным кодом и микроконтроллером
При нажатии Verify/Upload происходит цепочка преобразований:
Скетч Arduino (.ino)
       ↓
C/C++ исходный код + библиотеки Arduino
       ↓
Компиляция
       ↓
Машинный код AVR
       ↓
Файл прошивки
       ↓
Загрузчик / программатор
       ↓
Flash ATmega328P
       ↓
Выполнение команд CPU
       ↓
Управление GPIO, таймерами, ADC, интерфейсами
Это важный переход от «программирования Arduino» к программированию микроконтроллера: функции Arduino — удобная программная оболочка над аппаратными возможностями MCU.
17. Пример: от задачи к аппаратным блокам
Пусть необходимо создать систему, которая измеряет освещенность и плавно регулирует яркость светодиода.
Потребуются:
- аналоговый датчик — формирует напряжение;
- ADC — преобразует напряжение в число;
- CPU — вычисляет требуемую яркость;
- таймер/PWM — формирует сигнал управления яркостью;
- GPIO/PWM-вывод — передает сигнал внешней схеме.
Упрощенный алгоритм:
Датчик → ADC → число → программа → PWM → светодиод
Этот пример показывает, что прикладная программа работает не «сама по себе»: она управляет конкретными аппаратными блоками микроконтроллера.
18. Типичные ошибки начинающих
- Путать Arduino и микроконтроллер. Arduino UNO — плата, ATmega328P — MCU.
- Подключать мощную нагрузку непосредственно к GPIO. Для двигателя или реле нужен драйвер/ключ.
- Забывать общий GND между связанными устройствами.
- Использовать 40 мА как штатный ток вывода. Это предельное, а не рекомендуемое значение.
- Не учитывать уровень логики. UNO работает с логикой 5 В, а многие современные модули — 3.3 В.
- Занимать D0/D1 внешним устройством и одновременно использовать Serial/загрузку, не понимая возможного конфликта.
- Игнорировать ограниченный объем SRAM. Для ATmega328P доступно всего 2 КБ.
- Использовать
delay()в сложной программе как единственный способ работы со временем. Позже следует переходить к таймерам и неблокирующим алгоритмам.
19. Выводы
- Микроконтроллер — законченная программируемая вычислительная система на одном кристалле.
- Основные части MCU: CPU, память, GPIO, таймеры, ADC, интерфейсы, тактирование и система прерываний.
- Современные MCU представлены 8-, 16- и 32-разрядными семействами, а выбор зависит от производительности, энергопотребления, периферии и стоимости.
- AVR и ATmega328P удобны для изучения базовых принципов встроенного программирования.
- Arduino UNO R3 упрощает работу с ATmega328P, добавляя питание, USB-интерфейс, загрузчик и удобные разъемы.
- Программист микроконтроллеров должен учитывать не только алгоритм, но и электрические ограничения аппаратуры.
- Программа Blink — простой пример полного цикла: исходный код → компиляция → прошивка → работа реального аппаратного вывода.
20. Вопросы для самопроверки
- Что такое микроконтроллер?
- Чем микроконтроллер отличается от универсального микропроцессора?
- Какие виды памяти обычно присутствуют в MCU?
- Для чего предназначена SRAM?
- Чем Flash отличается от EEPROM?
- Что такое GPIO?
- Для чего используются таймеры-счетчики?
- Что такое PWM и какие задачи он позволяет решать?
- Для чего нужен ADC?
- Чем UART отличается от SPI и I2C?
- Что означает термин «тактирование»?
- Какие особенности архитектуры AVR важны для программиста?
- Какой микроконтроллер используется в Arduino UNO R3?
- Каков объем Flash, SRAM и EEPROM в ATmega328P на Arduino UNO R3?
- Какие выводы UNO используются для UART?
- Какие выводы поддерживают PWM?
- Какие выводы используются для I2C?
- Почему нельзя подключать двигатель напрямую к GPIO?
- Что выполняется в функции
setup()? - Почему функция
loop()повторяется непрерывно?
21. Ключевые термины
- MCU — Microcontroller Unit, микроконтроллер.
- CPU — центральное процессорное устройство.
- GPIO — цифровые линии общего назначения.
- Flash — энергонезависимая память программы.
- SRAM — оперативная память.
- EEPROM — энергонезависимая память данных.
- ADC / АЦП — аналого-цифровой преобразователь.
- PWM / ШИМ — широтно-импульсная модуляция.
- UART — асинхронный последовательный интерфейс.
- SPI — синхронный высокоскоростной последовательный интерфейс.
- I2C / TWI — двухпроводная адресная последовательная шина.
- Interrupt / прерывание — механизм реакции CPU на событие.
- Clock / тактирование — система синхронизации работы MCU.
- Bootloader — небольшая программа, обеспечивающая загрузку основной прошивки.
- Firmware / прошивка — программа, записанная в память встроенного устройства.
22. Полезные официальные материалы
- Arduino IDE: https://docs.arduino.cc/software/ide/
- Arduino UNO Rev3: https://store.arduino.cc/products/arduino-uno-rev3
- Документация Microchip по AVR/ATmega: https://www.microchip.com/
Конец лекции 1.
Лекция 2. Микроконтроллеры семейства ARM Cortex-M: архитектура и периферия →