飞行过程中Orin与PX4通信频率下降问题排查记录 - HIT-K1928-LAB/HIT-K1928-wiki GitHub Wiki
2026年9月12日晚,在进行lidar里程计无人机的px4ctrl模块PID调试过程中,无人机进入autotakeoff后,无人机持续向上飞行。
2026年9月12日晚
通过查看飞行日志,发现飞机在进入AUTO_TAKEOFF模式后3s,退出AUTO_TAKEOFF。
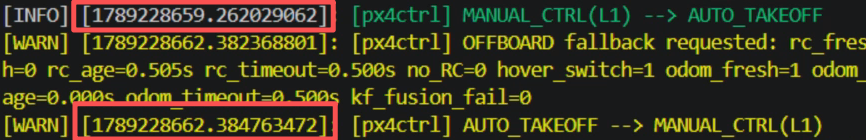
退出AUTO_TAKEOFF后,同时也退出了飞控的OFFBOARD模式,转为飞控的自稳模式,由于油门操作杆位于50%处,悬停油门45%左右,所以飞机表现为持续向上飞行。下一步排查是由于什么问题导致了退出OFF_BOARD模式。
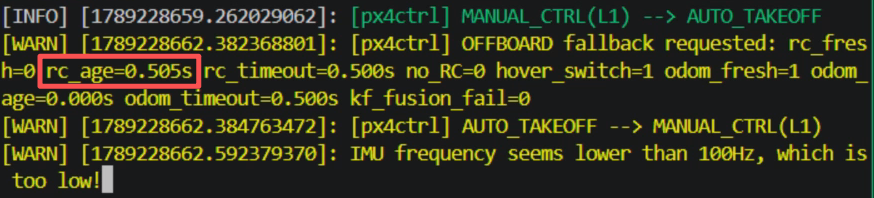
退出AUTO_TAKEOFF有以下几种原因:遥控器hover开关被关闭、动捕里程计超时、融合节点报告失败、RC消息超时,通过添加日志打印,发现退出时报RC 消息超时,同时px4ctrl报IMU频率低于100Hz。
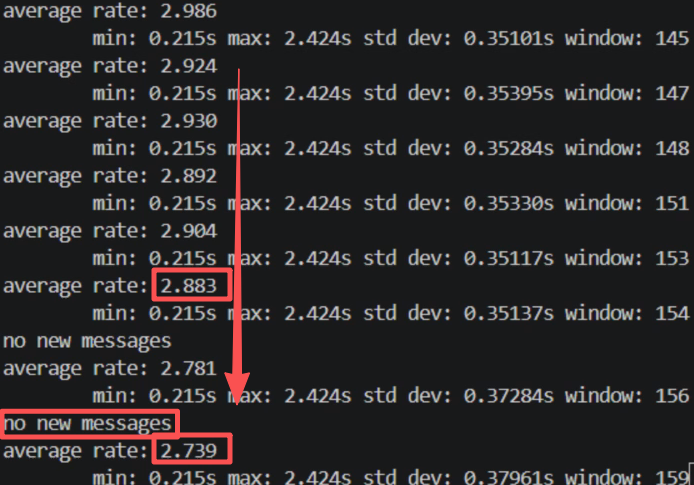
对/mavros/rc/in的消息进行持续检测,发现确实是消息频率降低,越过了设定的2Hz阈值,起飞前(甚至是起桨离地前)/mavros/rc/in 遥控器信号RC的消息都是稳定在4Hz左右。飞机离开地面后,频率大幅度降低,一直降低至不到2Hz,甚至出现了短时间内“no new messages”的情况

2026年9月13日
后续发现不止是/mavros/rc/in降低频率,所有的通过飞控串口线通信的消息都降频严重,包括非常重要的/mavros/imu/data_raw和/mavros/imu/data,降低到100Hz以下,所以这也能解释了之前的px4ctrl报IMU频率低于100Hz。
下一步怀疑是由于起飞后,飞控计算量增大,导致CPU loading过高,使飞控减少串口的通信频率,但是通过打印相关日志,发现在飞机飞行过程中,飞控的CPU loading稳定在57%,并没有超过90%。
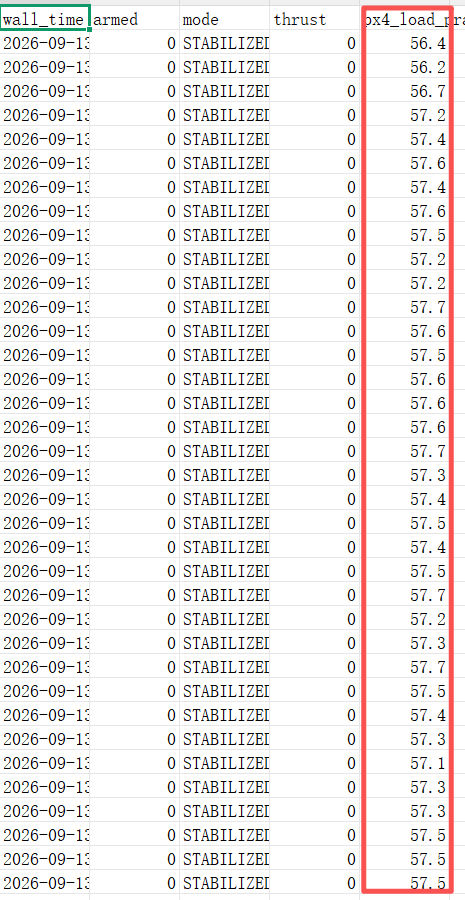
下一步怀疑是飞控在起飞后,由于SD卡质量问题,导致写入日志阻塞,进而影响串口通信频率,将SD卡拔掉,关闭日志写入SD卡功能后,问题没有解决。
突然想到之前github工程的readme中一个比较奇怪的说法:为什么请求1000Hz的IMU频率,最后只能获得250Hz的/mavros/imu/data_raw,但是之前的实际测试中,发现这个频率并不是250Hz,而是300Hz左右,也就是请求的频率和实际频率和README的说明频率完全不对应,到底哪一方是对的?
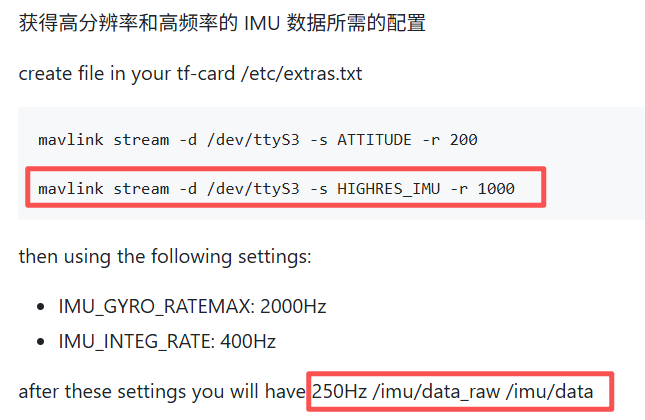
目前的串口线使用的UART通信波特率为921600,单向理论通信速率为921600 / 10 = 92160 B/s,92.16 kB/s,如果使用上述github readme中的配置:
HIGHRES\_IMU        1000 Hz:约 74 kB/s
ATTITUDE            200 Hz:约  8 kB/s
ATTITUDE\_QUATERNION 250 Hz:约 11 kB/s
仅这三项就已经约93 kB/s,还没有计算 RC、ODOMETRY、TIMESYNC、BATTERY等消息。因此921600不能稳定承载这套频率配置,PX4会自动缩放或延迟消息。所以这也解释了reademe中为什么是配置请求1000Hz的imu/data_raw,可能是尽可能榨干px4的发送频率。
所以怀疑是由于px4无法承受这套频率配置,导致的自动降低频率以适应,(但是之前的机型一直没有出现过这么严重的问题:RC频率降低到2Hz以下)。
将请求的各项频率从1000Hz降低到200Hz,并进行了测试,发现问题还是没有解决,还是存在起飞离开地面严重降低频率的问题。
2026年9月13日晚
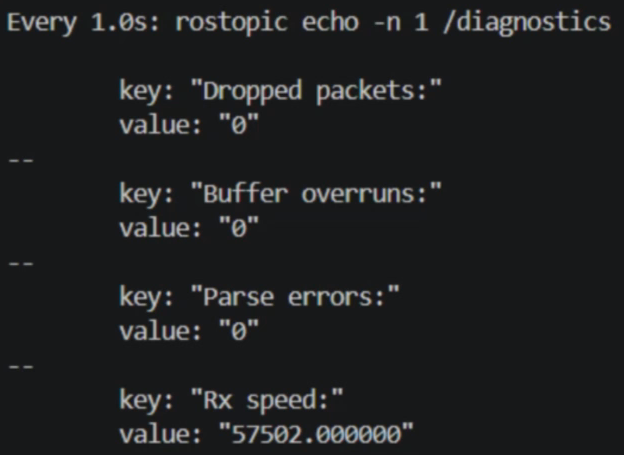
怀疑是硬件串口通信的问题,但是在软件应用层,没有任何丢包的错误显示。排查陷入了瓶颈。
之后采用了将通信换成了PX4的typec接口通过双口typec线连接到orin的typec接口,突然问题消失了,起飞后RC频率十分稳定,同时不像之前一定要请求1000Hz的IMU,才能收到300Hz左右的IMU信号,直接请求300Hz,接收到也是稳定的300Hz,请求250Hz,接收到也是稳定的250Hz.
后面进行了各种交叉测试
| 无人机 | 通信方式 | px4与orin连接方式 | 现象 |
|---|---|---|---|
| lidar无人机 | typec | typec和串口都连接 | 正常 |
| lidar无人机 | typec | 只连typec | 正常 |
| lidar无人机 | 串口 | typec和串口都连接 | 正常 |
| lidar无人机 | 串口 | 只连串口 | 异常 |
怀疑是orin到px4的串口线问题,又和orin10无人机进行了对比,orin10的频率起飞后也没有问题,请求1000Hz,imu频率一直稳定在300Hz左右。排查根因陷入了瓶颈。
将串口线换成了之前1年前焊接的连接线(长度15cm,划重点)。问题并没有解决,难道线不是问题?
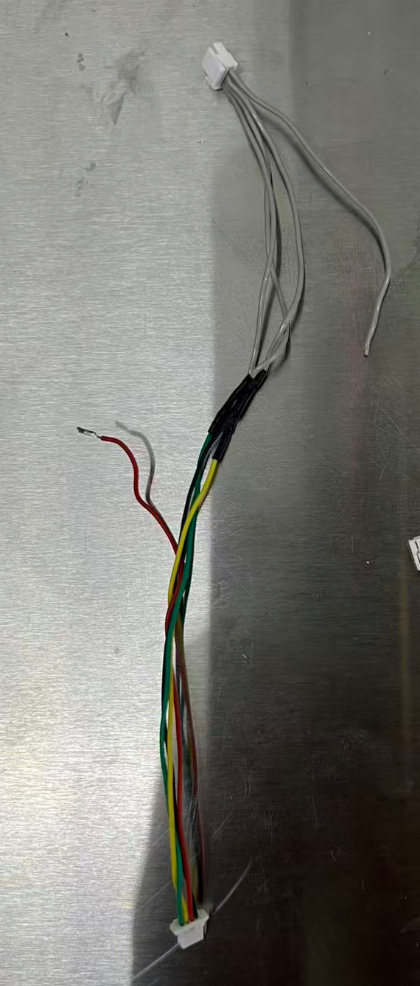

之后把orin10号的串口线换到了lidar无人机上进行测试,问题消失了。
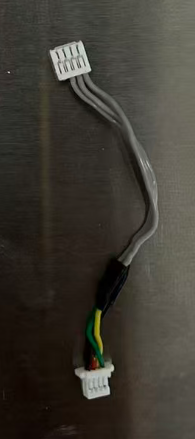

把lidar的串口线还有之前一直使用的焊接的串口连接线换到了orin10上,orin10也出现了同样的问题。
问题出在串口线材上,是什么的问题呢,唯一的不同就是lidar以及之前的串口连接线的长度为15cm,而之前没有问题的typec、orin10的串口连接线的长度更短,typec是10cm,orin10的线是我当时自己焊的非常短只有不到5cm,他们都没有问题,那就是串口线的长度问题了。
通过打印日志发现:不是 PX4 主动降频,也不是 SD 卡或 CPU,而是飞行/电机带载时 /dev/ttyTHS0 串口通信发生严重帧损坏。
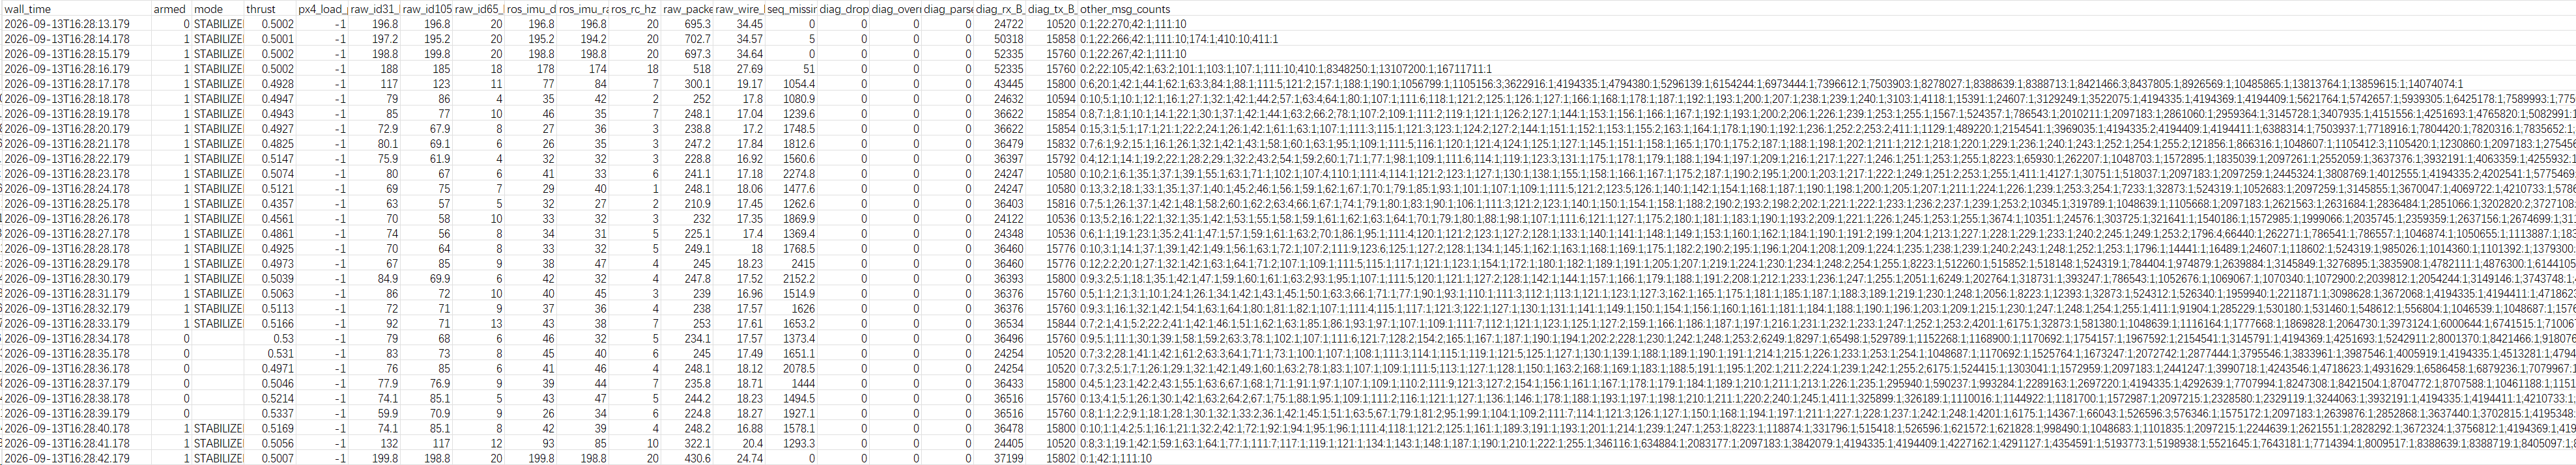

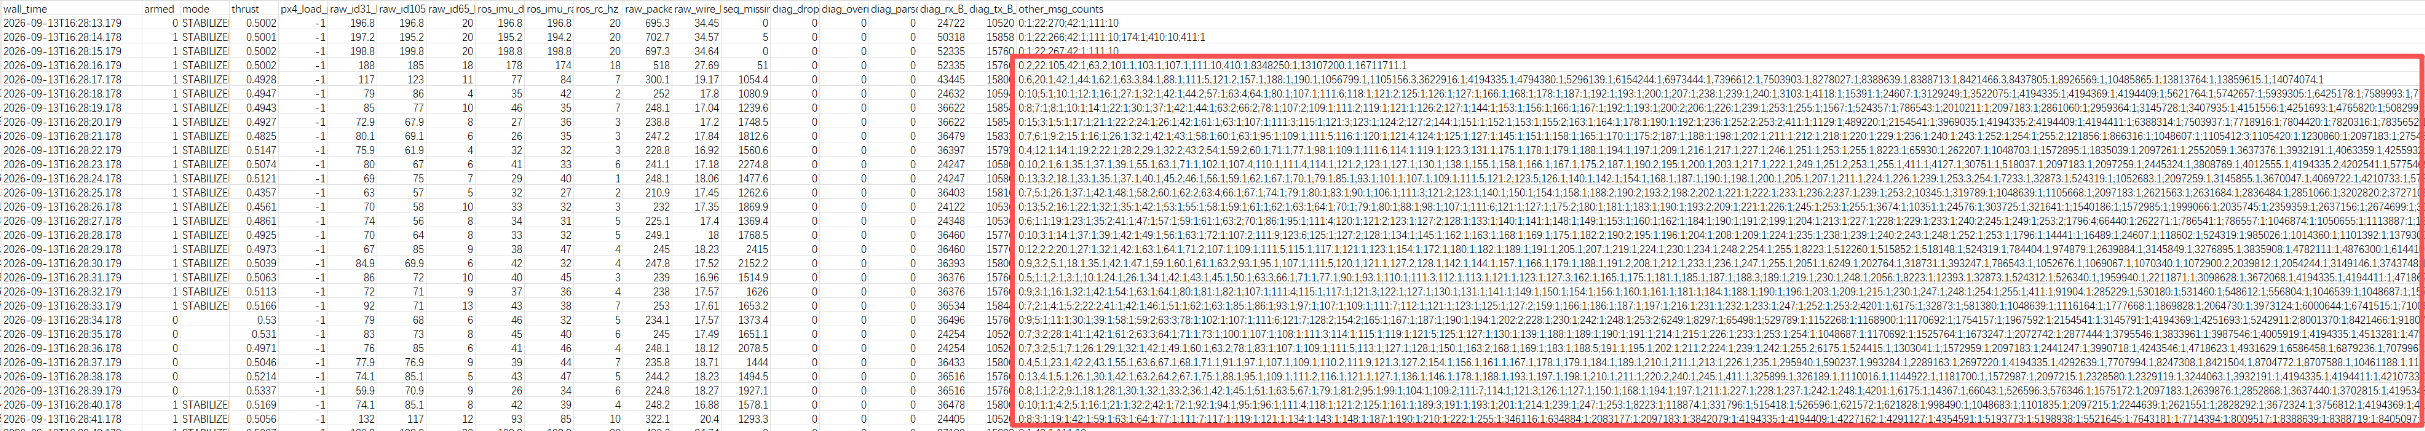
| 时间 | 状态 |
|---|---|
| 16:28:14–15 | IMU约 197/199 Hz,RC 20 Hz,序号正常 |
| 16:28:17后 | ROS IMU降至 26–47 Hz,RC降至 1–7 Hz
|
| 故障期间 | 原始流中出现大量随机、非法用途的消息ID,通信序号混乱 |
| 16:28:34 | MAVROS明确报告 Lost connection, HEARTBEAT timed out
|
| 16:28:40 | MAVROS重新连接 |
| 16:28:42 | 立即恢复 199/199/20 Hz,序号缺口归零 |
最可能的硬件原因依次是:
- PX4到Orin的TTL串口线受ESC、电机线或电源线干扰。
- 飞控与Orin共地不可靠,飞行电流增大后地电位发生偏移。
- 921600波特率对当前线长、接插件或电平质量过于敏感。
- Orin供电或飞控5V电源在大油门下存在纹波/压降。
- 使用了质量较差或速度不足的电平转换模块。
而之前mavlink显示的丢包为0是ros应用层的表现,而无法显示底层内核层的丢包。
定位为 921600 baud TTL串口线过长导致的信号完整性问题,不是PX4负载、MAVROS配置、消息请求频率或串口理论带宽不足。由于lidar飞机较大,导致px4与orin距离远,使用的通信线长过长,导致问题暴露。
原来使用约15 cm的TX/RX/GND串口线,飞机起飞、电机工作后,受电磁干扰、串扰、地弹或信号边沿振铃影响,UART出现误码和MAVLink丢包,表现为IMU从约200 Hz降到100 Hz以下,RC频率同步下降,严重时出现心跳超时。换成约5 cm串口线后,起飞过程中频率稳定,未再发生丢包。
USB Type-C通信也没有丢包。
最终建议:
- 921600 baud TTL串口线尽量控制在5 cm左右。
- 如无法缩短串口线,建议使用屏蔽线、差分通信或USB连接。
- 之前说orin10飞机的飞行表现比其他飞机都好,是因为orin10的串口连接线短没有出现丢包问题。
- 之前的readme中要通过配置1000HzIMU来请求250Hz的IMU,一是由于串口连接线丢包导致IMU频率降低,二是921600波特率硬件上不允许发送1000Hz的高频信息,PX4自动降低频率
- 之前的视觉定位效果不理想,说是IMU的质量不高,可能是由于IMU数据丢包严重
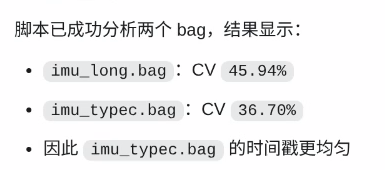
- 之前的IMU时间戳不均匀性分析,经过对比发现使用短线材/USB串口,飞控的IMU时间戳不均匀性有很大改善,实际对比方差:长串口线45.94%,换成短线后降低至36.70%
imu\_long.bag
  Messages                  : 14801
  Header time duration      : 50.726842 s
  Mean frequency            : 291.759 Hz
  Mean interval             : 3.427489 ms
  Median interval           : 2.507000 ms
  Interval standard dev.    : 1.574576 ms
  Coefficient of variation  : 45.939634 %
  Min / P01 / P99 / Max    : 2.492000 / 2.496000 / 7.521000 / 62.679000 ms
  Duplicate/backward stamps : 0
Reading /root/host\_home/code/imu/imu\_typec.bag ...

imu\_typec.bag
  Messages                  : 10538
  Header time duration      : 43.469152 s
  Mean frequency            : 242.402 Hz
  Mean interval             : 4.125382 ms
  Median interval           : 3.048000 ms
  Interval standard dev.    : 1.514203 ms
  Coefficient of variation  : 36.704563 %
  Min / P01 / P99 / Max    : 2.948000 / 2.952000 / 6.132575 / 45.008000 ms
  Duplicate/backward stamps : 0