多无人机协作与通信组网方案调研‐面向 4 架以内无人机的定位、YOPO 导航规划及后续智能协作 - HIT-K1928-LAB/HIT-K1928-wiki GitHub Wiki
1. 前言
本调研面向 k1928 实验室后续 4 架以内无人机协作需求,当前主要技术方向为无人机定位和 YOPO 局部导航规划,未来可能引入强化学习。调研重点梳理多机协作的基本工作方式、无人机之间需要交换的数据、无线通信链路的组成,以及 Mesh 自组网是否适合作为后续平台的主通信方式。
初步结论是:在 4 架以内的规模下,每架无人机仍应保留完整的单机定位、感知、规划与控制能力,多机之间主要交换位置、速度、轨迹、任务与状态等低至中等带宽信息。通信层建议采用基于 IP 的宽带数传,优先选择带以太网接口、支持点对多点并兼容 Mesh/MANET 的设备。正常情况下以一跳通信为主,遇到遮挡、超距或拓扑变化时再利用 Mesh 的多跳中继能力。
对于当前“定位 + YOPO + 多机避碰/任务协同”阶段,20 至 50 Mbps 的实际可用吞吐已经具有较大余量;若未来需要共享压缩图像、局部地图或点云,则应进一步提高到 50 至 100 Mbps 乃至更高。设备选型时关注标称空口速率和最大距离,还需要重点关注实际吞吐、端到端时延、组网方式、接口、功耗、重量和移动环境下的链路稳定性。
2. 调研背景与目标
对于 k1928 实验室现有无人机研究如多传感器定位与 YOPO 导航规划等,随着单机自主能力逐步成熟,多机协作可以进一步扩展到多机避碰、编队、协同搜索、任务分配、协同感知以及后续基于强化学习的多智能体决策。
本次调研重点回答三个问题:
- 多机协作系统通常如何工作,每架无人机负责什么,多机之间协作什么。
- 无人机之间是如何通过数传、电台、Wi-Fi 或 Mesh 交换数据的。
- 面向 4 架以内规模,应如何确定通信方式和大致带宽指标。
3. 多机协作的基本工作方式
多机协作较常见、更可靠的方式是让每架无人机具备完整的单机自主能力,再通过无线网络交换协同所需的信息。
| 层级 | 单机主要功能 | 多机新增功能 |
|---|---|---|
| 感知与定位 | 相机/激光雷达/IMU,估计自身位置与速度 | 共享自身状态,必要时共享局部环境信息 |
| 规划 | YOPO 等局部规划器生成自身轨迹 | 考虑其他无人机位置和未来轨迹,完成避碰与协同 |
| 任务 | 执行给定目标点或区域 | 任务分配、区域划分、编队角色、协同搜索 |
| 控制 | PX4 完成姿态、速度、位置等底层控制 | 保持安全间隔并执行协同策略 |
3.1 集中式协作
集中式架构中,地面站或某一主节点收集各无人机状态,统一计算任务分配或轨迹,再将结果下发给各机。其优点是全局信息集中、算法实现和调试较简单;缺点是中心节点和中心通信链路容易成为单点故障与性能瓶颈。
         地面站
       中央计算机
       /   |   \
      /    |    \
   UAV1  UAV2  UAV3
3.2 分布式协作
分布式架构中,每架无人机根据自身感知结果和其他无人机广播的信息独立决策。某个节点短时掉线时,其余无人机仍可继续运行,因此更适合真正的多无人机系统。**缺点是需要处理信息延迟、丢包、时钟差异和状态不一致等问题。**对于 4 架以内的实验室平台,可采用“分布式飞行 + 地面站监控”的折中方式:飞行安全和局部规划在机载端完成,地面站负责监控、任务配置和数据记录,而不是承担所有实时控制。
UAV1 ↔ UAV2
 ↕       ↕
UAV3 ↔ UAV4
4. 多机之间需要交换哪些数据
确定哪些信息需要跨机传输,通常可以分为以下四类:
| 数据类别 | 典型内容 | 特点 | 带宽量级(工程估计) |
|---|---|---|---|
| 状态信息 | 位置、速度、姿态、角速度、电量、模式 | 高频、数据量小、强调实时性 | 约 0.05–0.5 Mbps/机 |
| 规划信息 | 短时轨迹、目标点、避碰意图 | 中频、数据量较小 | 通常 <1 Mbps/机 |
| 任务信息 | 任务编号、区域、角色、完成状态 | 低频、数据量很小 | 可忽略到数十 kbps |
| 环境信息 | 关键帧、特征、局部地图、点云 | 数据量可能很大 | 1 Mbps 到数十 Mbps 以上 |
5. 无线通信链路如何工作
可以把多无人机通信理解为“多台 Linux 计算机通过无线网络联网”。ROS 2 属于软件通信框架,数传、电台、Wi-Fi 或 Mesh 属于底层无线网络。
| 层次 | 作用 | 示例 |
|---|---|---|
| 应用层 | 定义交换什么信息 | ROS 2 topic、任务消息、轨迹消息 |
| 传输/网络层 | 把数据送到目标节点 | UDP/TCP、IP 地址 |
| 无线链路层 | 决定如何接入和组网 | 点对点、点对多点、Mesh |
| 物理层 | 真正通过无线电波传输 | 2.4 GHz、5 GHz 等无线频段 |
例如 UAV1 在 ROS 2 中发布自身位置,消息经过 DDS/UDP/IP 等协议后进入机载数传设备,由无线链路发送给 UAV2。UAV2 收到后由 ROS 2 节点订阅该消息,即可将 UAV1 作为动态邻机参与避碰或规划。
6. 飞控数传与机载计算机数传
| 链路 | 连接对象 | 主要数据 | 典型特征 |
|---|---|---|---|
| 飞控遥测链路 | PX4 ↔ 地面站/QGC | MAVLink、飞行状态、参数、控制命令 | 数据量小,强调稳定与可靠 |
| 多机协作主链路 | ORIN/机载计算机 ↔ 其他无人机/地面站 | ROS 2 状态、轨迹、任务、地图等 | 要求 IP 网络、较高吞吐、低时延 |
传统串口低速电台适合飞控遥测,但不宜作为未来多机 ROS 2 协作的唯一主链路。多机协作主链路更适合采用带以太网接口的宽带 IP 数传。
7. Mesh 自组网的原理与适用性
Mesh 网络允许多个无线节点互联,每个节点既可以作为终端,也可以在必要时转发其他节点的数据。Mesh 的核心价值是在拓扑变化、遮挡或超距时提供备用路径。例如 UAV3 无法直接连接地面站,但仍可能通过 UAV2 中继回传。
| 方面 | Mesh 优势 | 需要注意的问题 |
|---|---|---|
| 覆盖范围 | 可借助中继绕过局部遮挡或扩大覆盖 | 多跳会占用额外无线资源 |
| 鲁棒性 | 单个链路失效后可能自动寻找其他路径 | 路由重构会带来短时波动 |
| 拓扑适应 | 适合移动节点和动态队形 | 节点高速运动会增加链路变化 |
| 扩展性 | 便于增加无人机节点 | 节点越多,广播和共享信道压力越大 |
| 部署 | 无需所有无人机始终直连地面站 | 配置和故障定位比普通 AP 更复杂 |
8. 面向 4 架以内无人机的初步架构
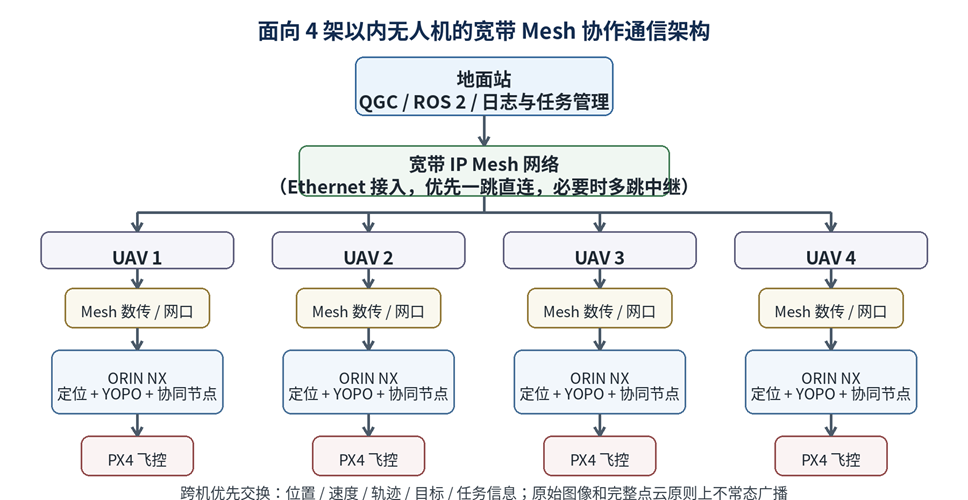
每架无人机内部运行定位、YOPO、协同节点和 PX4。机载计算机通过以太网连接宽带 Mesh 数传。各机之间优先交换自身状态、轨迹和任务信息;地面站用于监控、任务配置和日志记录。未来若加入强化学习,若采用“集中训练、分布执行”或每机本地推理,实际飞行阶段通常仍主要交换邻机状态和协同变量,对通信带宽的增加并不一定很大。
9. 带宽需求的初步估算
只传位置、速度、轨迹和任务信息时,单机平均业务流量通常在 1 Mbps 以内到数 Mbps 量级。真正消耗带宽的是图像、点云和大规模地图。
| 使用阶段 | 跨机主要数据 | 建议实际可用吞吐(整网) | 说明 |
|---|---|---|---|
| 基础多机协作 | 位置、速度、状态、目标点 | ≥10 Mbps | 已有较大余量 |
| 定位 + YOPO + 轨迹共享 | 状态、短时轨迹、任务 | ≥20–30 Mbps | 适合 4 架以内科研验证 |
| 加入关键帧/特征/局部地图 | 上述数据 + 中等环境信息 | ≥50 Mbps | 需要注意多跳后的吞吐下降 |
| 共享视频/较多点云 | 图像、点云、地图 | ≥100 Mbps | 需重点评估实际无线吞吐 |
10. 数传 / Mesh 设备选型关注指标
| 指标 | 建议关注点 |
|---|---|
| 组网能力 | 至少支持 4 节点,最好支持点对多点与 Mesh/MANET |
| 接口 | 机载端优先以太网;串口可作为辅助接口 |
| 实际吞吐 | 关注实测 UDP/TCP 吞吐,而非仅看标称空口速率 |
| 端到端时延 | 状态和轨迹共享应尽量低且稳定 |
| 频段 | 2.4 GHz 覆盖/绕射较好;5 GHz 带宽和可用信道更多,可根据场景选择 |
| 多跳性能 | 重点询问 1 跳、2 跳后的吞吐和时延变化 |
| 移动适应性 | 关注无人机运动和拓扑变化时是否会频繁断链 |
| 重量/功耗 | 直接影响无人机续航和载荷能力 |
| 网络透明性 | 最好表现为标准 IP 网络,便于 ROS 2、SSH、日志和调试 |
| 法规与射频 | 发射功率、频段和实际使用应符合当地无线电管理要求 |