ПМК 4 курс Практические задания ПР 9 Практическая работа 9 Arduino UNO Nano ESP32 ESP8266 - BysonHunter/Tavrich_college GitHub Wiki
🏠 Главная · Программирование микроконтроллеров · 4 курс · Практические задания · ПР 9
Практическая работа № 9
Настройка инструментальной среды, создание, сборка и загрузка тестовой программы для Arduino UNO R3, Arduino Nano, ESP32 и ESP8266
Дисциплина: Программирование микроконтроллеров
Специальность: 09.02.01 «Компьютерные системы и комплексы»
Курс: 4
Рекомендуемая продолжительность: 4 академических часа
Форма работы: индивидуальная, по варианту преподавателя
1. Цель работы
Освоить полный цикл подготовки и запуска программы в Arduino IDE для одной из четырёх плат: Arduino UNO R3, Arduino Nano, ESP32 или ESP8266 — от установки пакета платы и создания скетча до сборки, загрузки и экспериментальной проверки.
2. Планируемые результаты
После выполнения работы студент должен уметь:
- различать процессорное ядро, микроконтроллер, систему на кристалле и отладочную плату;
- устанавливать пакеты Arduino AVR Boards, esp32 и esp8266 и выбирать правильную плату;
- создавать проект и настраивать целевую плату, частоту и интерфейсы;
- читать журнал сборки и различать предупреждения, ошибки компиляции и ошибки компоновки;
- получать файл прошивки и оценивать использование Flash и RAM;
- загружать программу через USB-загрузчик или USB–UART;
- проверять GPIO, системное время, UART и аппаратное прерывание;
- использовать Serial Monitor и журнал загрузки для поиска неисправностей;
- документировать воспроизводимую последовательность настройки среды.
3. Оборудование и программное обеспечение
3.1. Оборудование
- компьютер с доступом к установочным пакетам и драйверам;
- микроконтроллерная плата, выданная преподавателем;
- исправный USB-кабель с линиями данных;
- при необходимости программатор AVR ISP или USB–UART-адаптер;
- светодиод с резистором 220–1000 Ом, кнопка и монтажные провода, если они отсутствуют на плате;
- мультиметр или логический анализатор — по возможности.
3.2. Используемая среда
| Плата | Пакет плат Arduino IDE | Микроконтроллер/SoC | Типичная загрузка |
|---|---|---|---|
| Arduino UNO R3 | Arduino AVR Boards | ATmega328P, AVR, логика 5 В | USB и встроенный загрузчик |
| Arduino Nano (classic) | Arduino AVR Boards | ATmega328P, AVR, логика 5 В | USB; иногда нужен пункт ATmega328P (Old Bootloader) |
| ESP32 Dev Module | esp32 by Espressif Systems | ESP32, логика 3,3 В | USB–UART; иногда кнопка BOOT |
| ESP8266 NodeMCU/Wemos | esp8266 by ESP8266 Community | ESP8266, логика 3,3 В | USB–UART и загрузчик |
Основная среда — Arduino IDE 2.x. В отчёте укажите фактическую версию IDE, версию пакета плат, выбранный профиль платы, порт и скорость загрузки.
3.3. Источники для подготовки
- лекция «AVR, ARM Cortex‑M, STM32 и ESP32» — для различения ядра, микроконтроллера, SoC и платы;
- лекция «Программная модель ARM Cortex‑M» — для понимания Flash, SRAM, стека, периферии и обработчиков прерываний; положения применяются сравнительно, поскольку платы этой работы не используют Cortex‑M;
- официальные страницы Arduino UNO R3 и классической Nano;
- инструкции установки Arduino core для ESP32 и ESP8266.
Актуальные ссылки приведены в разделе 12.
4. Краткие теоретические сведения
4.1. Что именно программируется
Необходимо различать четыре уровня:
| Уровень | Назначение | Пример |
|---|---|---|
| Ядро | Исполняет команды | AVR CPU, Xtensa |
| Микроконтроллер | Ядро, память и периферия в одном корпусе | ATmega328P |
| Система на кристалле | Вычислительные и коммуникационные узлы | ESP32, ESP8266 |
| Плата | Кристалл, питание, USB и разъёмы | UNO R3, Nano, ESP32 DevKit, NodeMCU |
Поэтому в Arduino IDE выбирают точный профиль платы. Например, Arduino Nano и Arduino Nano ESP32 — разные устройства; в данной работе под Nano понимается классическая плата на ATmega328P.
4.2. Цепочка получения работающей программы
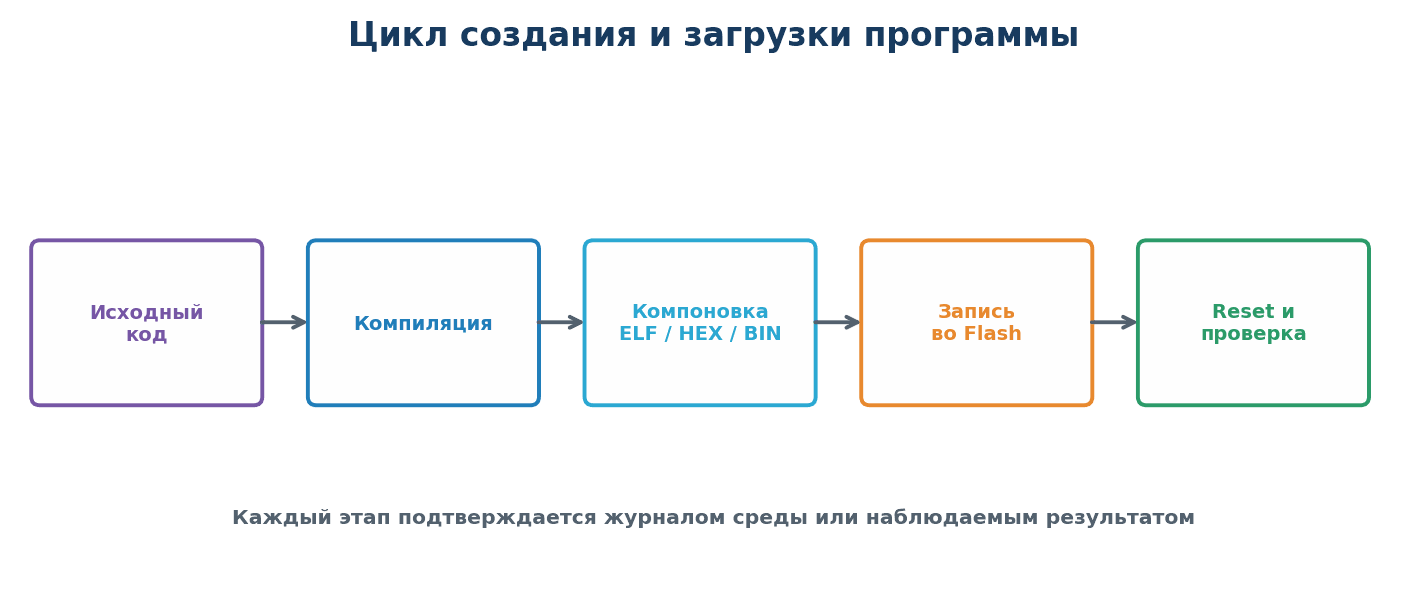
- Исходный код содержит функции и обращения к библиотекам.
- Препроцессор обрабатывает
#include, макросы и условную компиляцию. - Компилятор преобразует каждый исходный файл в объектный код.
- Компоновщик объединяет объектные файлы, библиотеки и таблицу векторов согласно linker script.
- Получается
.elf; для AVR обычно формируется.hex, для ESP — один или несколько.bin. - Программатор или загрузчик записывает образ во Flash микроконтроллера.
- После сброса процессор получает начальный указатель стека и адрес обработчика Reset из таблицы векторов, выполняет инициализацию и переходит в
main().
4.3. Что настраивает инструментальная среда
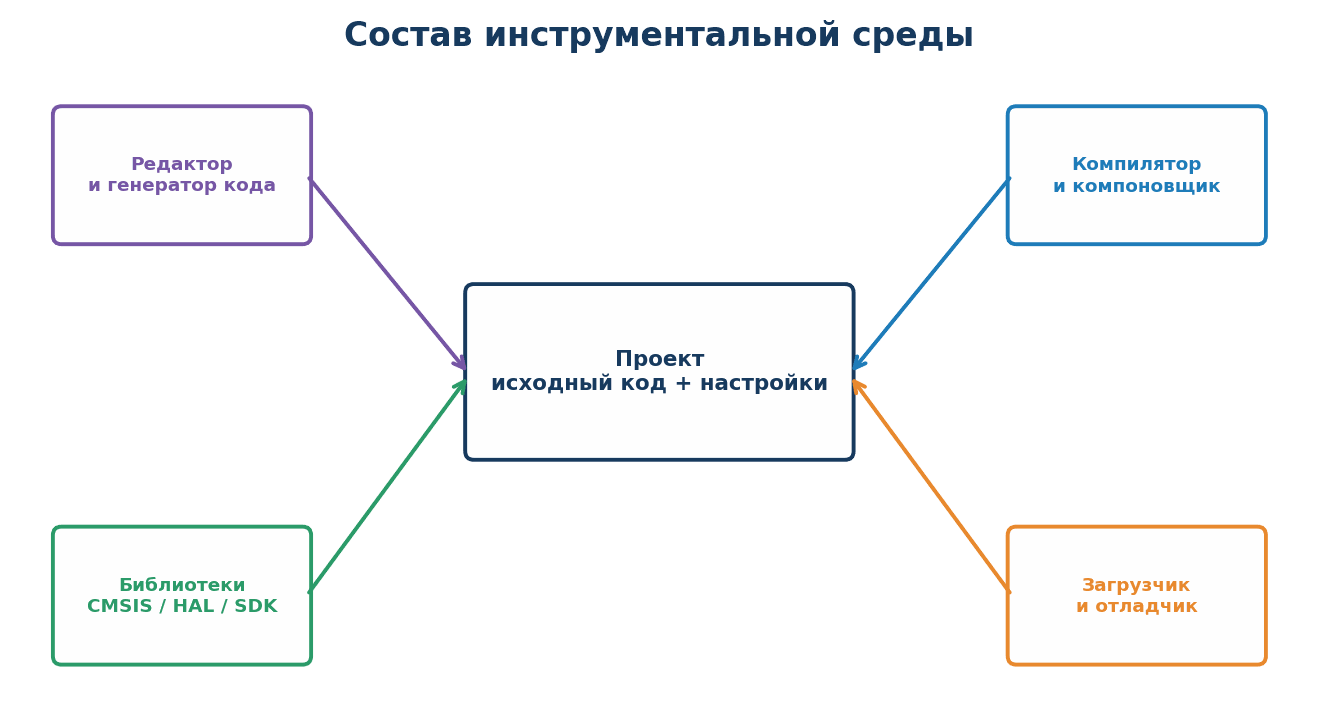
Инструментальная среда объединяет редактор, компилятор, компоновщик, библиотеки, систему сборки, загрузчик и отладчик. При создании проекта необходимо согласовать:
- модель платы или микроконтроллера;
- источник и частоту тактирования;
- назначение выводов GPIO;
- профиль платы, вариант процессора/загрузчика и интерфейс прошивки;
- номер последовательного порта;
- скорость UART;
- тип framework или библиотек;
- конфигурацию Debug/Release.
Неверно выбранная цель может успешно компилироваться, но не запускаться из-за другой памяти, таблицы векторов, частоты или распиновки.
4.4. Flash, SRAM и периферия
Во Flash размещаются код, константы и таблица векторов. В SRAM находятся изменяемые данные, стек, куча и буферы. Регистры GPIO, UART и таймеров доступны как memory-mapped I/O. Переменные, изменяемые в ISR, объявляют volatile; для многобайтных данных на 8-битном AVR также учитывают атомарность.
После сборки зафиксируйте объём программы и статических данных. Проект не должен использовать память «впритык»: оставляется резерв на дальнейшее развитие и стек.
4.5. Системное время, таймеры и прерывания
Arduino core уже формирует время для millis() и micros(). Периодические действия реализуйте сравнением временных меток, а не длительной delay(). Корректный шаблон устойчив к переполнению счётчика:
if (millis() - previous >= interval) {
    previous += interval;
    // периодическое действие
}
Аппаратное прерывание проходит путь:
событие периферии → флаг → контроллер прерываний → сохранение контекста → ISR → возврат.
ISR должен быть коротким: очистить источник, сохранить данные или установить флаг, а длительную работу передать основному циклу.
4.6. Загрузка и диагностика
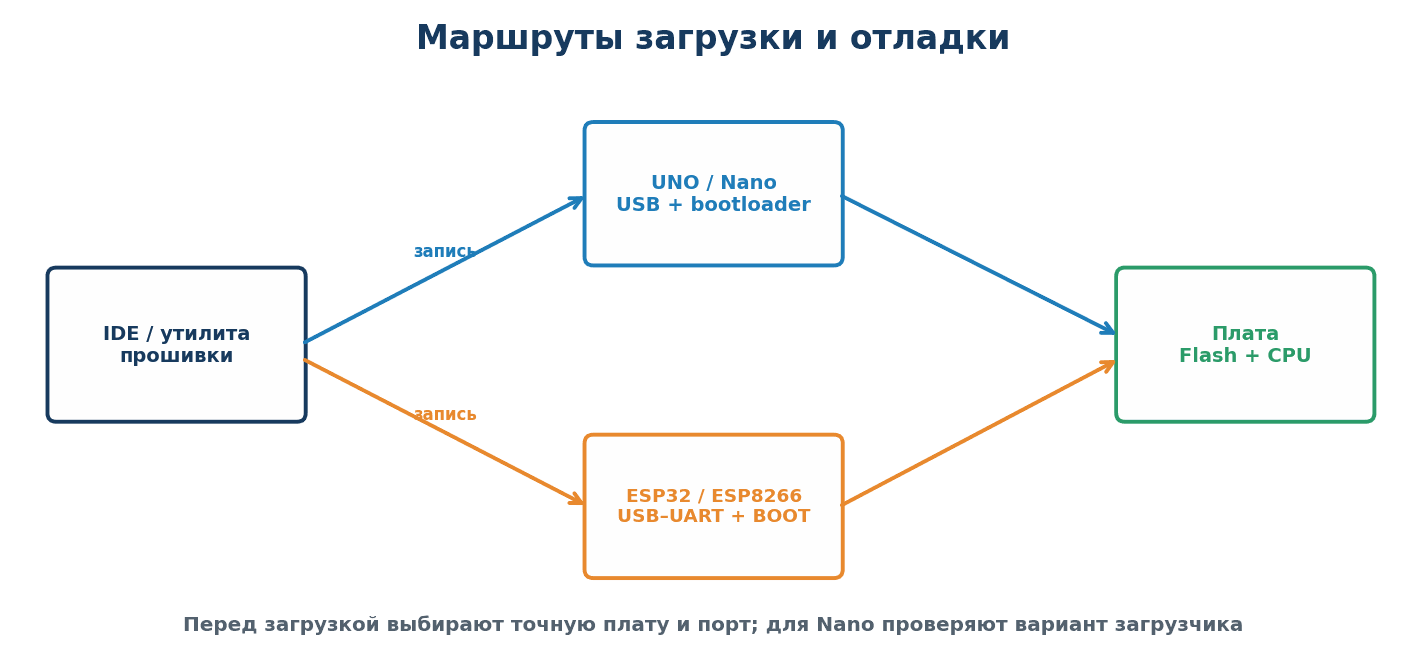
- UNO R3 и Nano принимают прошивку через последовательный загрузчик. Для Nano при ошибке синхронизации проверьте пункт Processor и, при необходимости,
Old Bootloader. - ESP32 и ESP8266 обычно переходят в режим записи автоматически. На отдельных платах при начале загрузки требуется удерживать
BOOT/FLASH. - Serial Monitor подходит для диагностики, если его скорость совпадает с
Serial.begin(...).
4.7. Безопасное подключение
Перед включением питания:
- UNO R3 и Nano используют логику 5 В; ESP32 и ESP8266 — 3,3 В, их GPIO нельзя подключать к сигналу 5 В;
- проверьте полярность LED и наличие токоограничивающего резистора;
- объедините общий провод платы и внешнего модуля;
- не используйте загрузочные выводы ESP без проверки документации конкретной платы;
- убедитесь, что вывод не соединён с двумя активными источниками сигнала;
- не меняйте соединения на включённой схеме без разрешения преподавателя.
5. Постановка задачи
Для платы, назначенной преподавателем, и индивидуального варианта необходимо:
- подготовить инструментальную среду;
- создать новый проект для правильной цели;
- реализовать тестовую программу варианта;
- собрать проект без ошибок;
- загрузить программу в микроконтроллер;
- подтвердить работу LED/GPIO, UART и входного события;
- зафиксировать параметры сборки и способ прошивки;
- провести одну намеренно вызванную диагностическую проверку;
- оформить отчёт, позволяющий повторить весь процесс на другом компьютере.
6. Порядок выполнения
Этап 1. Идентификация платы
Заполните паспорт рабочего места.
| Параметр | Фактическое значение |
|---|---|
| Плата и ревизия | |
| Микроконтроллер / SoC | |
| Процессорное ядро | |
| Напряжение логики | |
| Встроенный LED и его вывод | |
| Кнопка и её вывод | |
| Интерфейс прошивки | |
| Пакет плат и его версия | |
| Последовательный порт |
Сведения берите с маркировки платы, принципиальной схемы и официальной документации. Не определяйте распиновку только по внешнему виду.
Этап 2. Установка и настройка среды
- Установите Arduino IDE 2.x.
- Для UNO R3 и Nano установите через Boards Manager пакет Arduino AVR Boards.
- Для ESP32 добавьте стабильный индекс пакета Espressif и установите пакет esp32 by Espressif Systems.
- Для ESP8266 добавьте стабильный индекс пакета и установите esp8266 by ESP8266 Community.
- При необходимости установите официальный драйвер USB–UART, соответствующий микросхеме на плате.
- Подключите плату и определите появившийся последовательный порт.
- Выберите профиль платы из таблицы ниже и зафиксируйте версии.
| Плата | Выбор в меню Board | Дополнительная проверка |
|---|---|---|
| UNO R3 | Arduino Uno |
Порт появился после подключения |
| Nano classic | Arduino Nano |
Processor: ATmega328P; при ошибке синхронизации проверить Old Bootloader |
| ESP32 DevKit | Профиль точной платы или ESP32 Dev Module |
Flash size, частота загрузки, режим BOOT |
| ESP8266 NodeMCU | NodeMCU 1.0 (ESP-12E Module) либо точный профиль |
Flash size и безопасные boot-пины |
Не копируйте случайные адреса менеджеров плат и драйверы с неофициальных сайтов. Используйте ресурсы производителя и репозиторий, указанный преподавателем.
Этап 3. Создание проекта
- Создайте скетч
PR9_Vxx, гдеxx— номер варианта. - Выберите плату и порт.
- Объявите выводы именованными константами
LED_PIN,BUTTON_PIN,ANALOG_PIN. - Для внешней кнопки используйте
INPUT_PULLUP: кнопка соединяет вход с GND, нажатие читается какLOW. - Настройте
Serial.begin(115200). - Не подключайте внешнюю нагрузку к GPIO напрямую; используйте светодиод через резистор.
Рекомендуемые лабораторные выводы приведены ниже. Перед подключением проверьте маркировку своей платы.
| Плата | LED | Кнопка | Аналоговый вход | Примечание |
|---|---|---|---|---|
| UNO R3 | встроенный LED_BUILTIN (D13) |
D2 | A0 | D2 поддерживает внешнее прерывание |
| Nano classic | встроенный LED_BUILTIN (D13) |
D2 | A0 | Не занимать D0/D1 при работе Serial |
| ESP32 Dev Module | внешний LED GPIO18 | кнопка GPIO4 | GPIO34 | GPIO34 — только вход, без внутренней подтяжки |
| ESP8266 NodeMCU | внешний LED GPIO5 (D1) | GPIO4 (D2) | A0 | Диапазон A0 зависит от платы; GPIO0/2/15 влияют на загрузку |
Этап 4. Реализация общей части программы
Программа каждого варианта должна:
- после старта выдать по UART название платы и номер варианта;
- выполнить последовательность LED «старт» — три короткие вспышки;
- работать без блокирующей задержки в основном цикле;
- поддерживать счётчик миллисекунд или событий;
- реагировать на кнопку/цифровой вход;
- не выполнять форматирование длинных сообщений внутри ISR;
- каждые 5 секунд выводить строку состояния;
- при ошибочном состоянии перейти к различимой аварийной индикации.
Рекомендуемый каркас Arduino-скетча:
const uint8_t LED_PIN = LED_BUILTIN;
const uint8_t BUTTON_PIN = 2;
volatile bool input_event = false;
volatile uint32_t event_count = 0;
uint32_t previous_ms = 0;
const uint32_t interval_ms = 500;

void input_isr(void) {
    event_count++;
    input_event = true;
}

void setup() {
    pinMode(LED_PIN, OUTPUT);
    pinMode(BUTTON_PIN, INPUT_PULLUP);
    Serial.begin(115200);
    attachInterrupt(digitalPinToInterrupt(BUTTON_PIN), input_isr, FALLING);
    // Выполнить стартовый тест и вывести номер варианта.
}

void loop() {
    uint32_t now = millis();
    if (now - previous_ms >= interval_ms) {
        previous_ms += interval_ms;
        digitalWrite(LED_PIN, !digitalRead(LED_PIN));
    }
    if (input_event) {
        noInterrupts();
        input_event = false;
        uint32_t count_copy = event_count;
        interrupts();
        Serial.println(count_copy);
    }
}
Для ESP32 функция ISR должна иметь атрибут, рекомендованный установленной версией Arduino-ESP32. Антидребезг и вся печать выполняются вне ISR.
Этап 5. Сборка
- Запустите полную сборку проекта.
- Убедитесь, что ошибок нет.
- Проанализируйте предупреждения; не игнорируйте предупреждения о типах, неинициализированных переменных и переполнении.
- Зафиксируйте путь или название выходного
.elf,.hexлибо.bin. - Запишите объём кода во Flash и статических данных в RAM.
- Рассчитайте долю использования памяти:
$$ K = \frac{V_{\mathrm{used}}}{V_{\mathrm{available}}} \cdot 100% $$
Этап 6. Загрузка программы
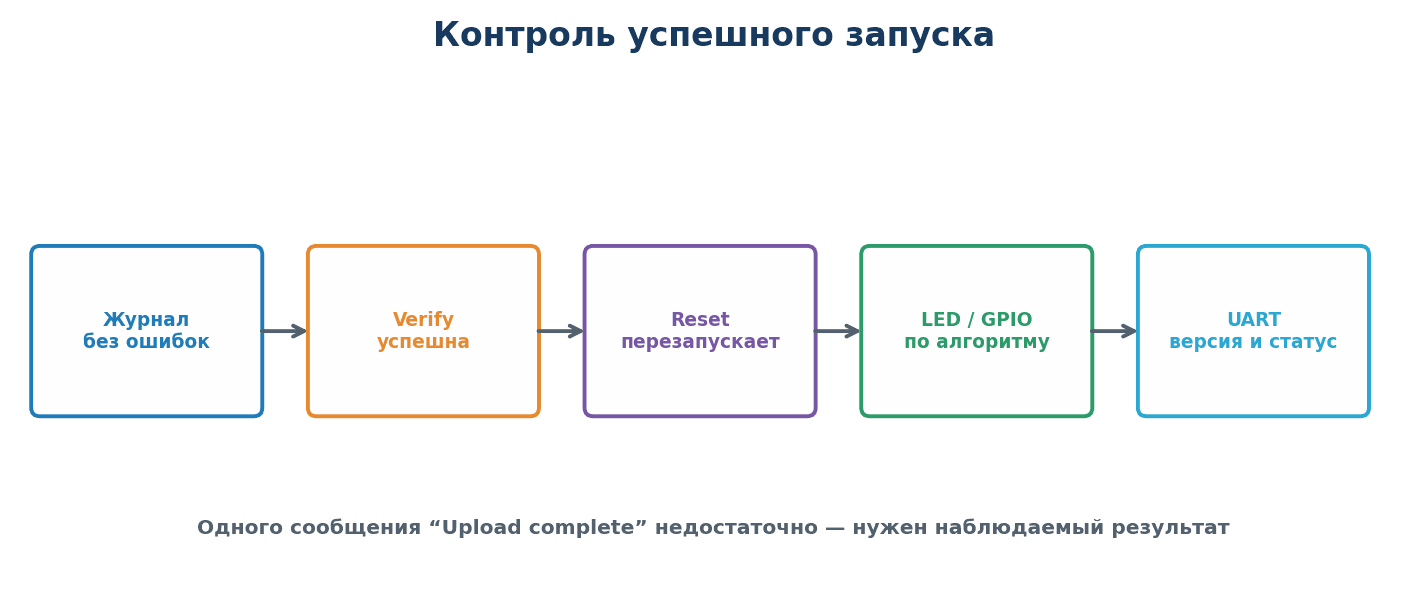
- Подключите плату выбранным способом.
- Проверьте профиль платы, порт и питание.
- Выполните загрузку.
- Сохраните фрагмент журнала с подтверждением успешной записи и проверки.
- Нажмите Reset и убедитесь, что программа автоматически запускается.
Этап 7. Проверка варианта
Проведите не менее пяти испытаний:
| № | Проверяемая функция | Действие | Ожидаемый результат | Фактический результат |
|---|---|---|---|---|
| 1 | Запуск после Reset | Нажать Reset | Три вспышки и стартовая строка | |
| 2 | Периодическая задача | Наблюдать не менее 10 с | Период соответствует варианту | |
| 3 | Входное событие | Нажать кнопку/подать сигнал | Событие зарегистрировано один раз | |
| 4 | UART | Открыть монитор порта | Сообщения читаемы, скорость верна | |
| 5 | Повторная прошивка | Изменить идентификатор сборки | После загрузки видна новая версия |
Измерьте период секундомером, логическим анализатором или по временным меткам UART. Рассчитайте относительное отклонение:
$$ \delta_T = \frac{|T_{meas}-T_{set}|}{T_{set}}\cdot100%. $$
Этап 8. Обязательная диагностика
По указанию преподавателя выполните один безопасный эксперимент:
- выберите неправильный последовательный порт;
- внесите синтаксическую ошибку и найдите номер строки;
- обратитесь к несуществующей функции и определите ошибку компоновки;
- выберите неверный вывод LED, затем исправьте;
- установите неверную скорость Serial Monitor, затем исправьте.
Не вызывайте короткое замыкание, переполюсовку или подачу повышенного напряжения. В отчёте укажите симптом, причину, способ обнаружения и исправление.
Этап 9. Сравнение результата на двух архитектурах
После выполнения основного варианта ответьте письменно:
- относится ли используемая плата к AVR-микроконтроллерам или ESP-SoC;
- какое напряжение логики используется;
- какой пакет плат выполнил сборку;
- какой файл прошивки формируется;
- чем процедура загрузки отличалась бы на плате другой группы;
- какие ресурсы Flash и RAM ограничивают усложнение программы.
7. Индивидуальные варианты
Период формируется неблокирующим способом. Кнопка должна обрабатываться прерыванием, если плата и выбранный вывод это поддерживают; иначе используйте неблокирующий опрос и отразите ограничение в отчёте. Дребезг устраните программно без задержки внутри ISR.
| № | Плата | Тестовая программа | Период/параметр | Реакция на вход и контроль UART |
|---|---|---|---|---|
| 1 | Arduino UNO R3 | Переключение встроенного LED | 500 мс | Кнопка D2 меняет период 500/100 мс; вывести период |
| 2 | Arduino UNO R3 | Двойная вспышка | Цикл 2 с | D2 запускает цикл немедленно; вывести номер цикла |
| 3 | Arduino UNO R3 | Световой маяк | 100 мс ON, 900 мс OFF | D2 включает/выключает режим; вывести состояние |
| 4 | Arduino UNO R3 | Два программных таймера | 250 мс и 1 с | D2 сбрасывает счётчики; вывести оба значения |
| 5 | Arduino UNO R3 | Двоичный счётчик на трёх LED | Шаг 1 с | D2 обнуляет счёт; вывести число 0–7 |
| 6 | Arduino UNO R3 | Измерение A0 | 10 измерений/с | D2 фиксирует отсчёт; вывести код 0–1023 и проценты |
| 7 | Arduino Nano | Регулируемое мигание | 100–1000 мс, шаг 100 мс | D2 увеличивает период; вывести новое значение |
| 8 | Arduino Nano | Автомат IDLE/RUN/ALARM |
Обновление 50 мс | Короткое/длинное нажатие D2 меняет состояние |
| 9 | Arduino Nano | Подавление дребезга | Окно 30 мс | Вывести число фронтов ISR и подтверждённых нажатий |
| 10 | Arduino Nano | Таймер активности | Тайм-аут 5 с | D2 продлевает режим; вывести остаток времени |
| 11 | Arduino Nano | UART-команды LED | ON, OFF, TOGGLE |
D2 выполняет TOGGLE; неверная команда даёт ERROR |
| 12 | Arduino Nano | Плавная яркость PWM | D3, шаг 20 мс | D2 меняет направление; вывести уровень 0–255 |
| 13 | ESP32 | Неблокирующий LED-маяк | 200 мс/800 мс | GPIO4 переключает режим; вывести millis() |
| 14 | ESP32 | UART-команда периода | T=100…2000 мс |
GPIO4 возвращает 500 мс; проверить границы команды |
| 15 | ESP32 | PWM-регулировка LED | 10, 30, 60, 100 % | GPIO4 переключает уровень; вывести скважность |
| 16 | ESP32 | Измерение аналогового входа | GPIO34, 20 измерений/с | GPIO4 фиксирует значение; вывести код и проценты |
| 17 | ESP32 | Фильтр АЦП | Среднее по 32 отсчётам | GPIO4 очищает накопитель; вывести raw/average |
| 18 | ESP32 | Счётчик внешних событий | До 50 событий/с | IRQ GPIO4 увеличивает счёт; выводить частоту раз в секунду |
| 19 | ESP32 | Две независимые задачи времени | 100 мс и 1 с | GPIO4 сбрасывает статистику; вывести два счётчика |
| 20 | ESP8266 | Неблокирующее мигание | 750 мс | GPIO4 меняет период 750/150 мс; вывести режим |
| 21 | ESP8266 | Командный интерфейс | STATUS, RESET, HELP |
GPIO4 вызывает STATUS; вывести ответ |
| 22 | ESP8266 | Измерение A0 | 5 измерений/с | GPIO4 фиксирует значение; сначала указать диапазон A0 платы |
| 23 | ESP8266 | Пороговый индикатор A0 | Порог 60 %, гистерезис 5 % | GPIO4 включает гистерезис; вывести состояние |
| 24 | ESP8266 | Счётчик прерываний | До 20 событий/с | GPIO4 — вход IRQ; вывести число событий без печати из ISR |
| 25 | ESP8266 | Самотестирование после Reset | Не более 3 с | Проверить LED, кнопку и Serial; GPIO4 повторяет тест |
Если для варианта требуется периферия, отсутствующая на плате, преподаватель назначает функционально близкий вариант либо разрешает программную имитацию входного сигнала. Факт замены фиксируется в отчёте.
8. Содержание отчёта
- Номер и название работы, вариант.
- Цель работы.
- Паспорт платы и схема подключения.
- Названия и версии среды, toolchain, framework и драйверов.
- Последовательность создания и настройки проекта со скриншотами ключевых окон.
- Алгоритм и листинг собственной части тестовой программы.
- Результат сборки: предупреждения, Flash, RAM, выходной файл.
- Способ загрузки и подтверждение успешной прошивки.
- Таблица испытаний и измеренное отклонение периода.
- Описание диагностического эксперимента и исправления.
- Результат UART-трассировки и фрагмент журнала загрузки.
- Вывод о достигнутом результате и найденных ограничениях.
9. Критерии оценивания
| Раздел | Баллы |
|---|---|
| Идентификация платы и безопасное подключение | 10 |
| Установка и документирование среды | 15 |
| Корректное создание и конфигурирование проекта | 15 |
| Реализация общей части и индивидуального варианта | 20 |
| Сборка и анализ использования памяти | 10 |
| Загрузка и подтверждение запуска | 10 |
| Испытания и измерение периода | 10 |
| Диагностика, отладка и качество отчёта | 10 |
| Итого | 100 |
Рекомендуемый перевод: 90–100 — «5», 70–89 — «4», 50–69 — «3», менее 50 — «2».
Существенные ошибки
- выбрана неправильная плата или микроконтроллер;
- не зафиксированы версии среды и пакета поддержки;
- программа собирается только с необъяснёнными критическими предупреждениями;
- используется блокирующая задержка вместо требуемой неблокирующей логики;
- ISR содержит длительную обработку или не очищает источник прерывания;
- программа не запускается автоматически после Reset;
- успешная загрузка не подтверждена наблюдаемым результатом;
- внешний LED подключён без резистора;
- отчёт не позволяет воспроизвести настройку.
10. Контрольные вопросы
- Чем процессорное ядро отличается от микроконтроллера и платы?
- Какие компоненты входят в инструментальную среду?
- Чем компиляция отличается от компоновки?
- Для чего нужны файлы
.elf,.hexи.bin? - Почему проект для неверной цели может собраться, но не работать?
- Что размещается во Flash, а что — в SRAM?
- Зачем аппаратным регистрам и данным ISR нужен
volatile? - Почему не следует выполнять длительные операции в ISR?
- Чем загрузчик отличается от программатора AVR ISP?
- Как подтвердить, что после прошивки выполняется именно новая версия программы?
- Что означает скорость UART
115200 8N1? - Чем ошибка компиляции отличается от ошибки загрузки?
11. Чек-лист перед сдачей
- Указаны точные модель платы и микроконтроллер.
- Зафиксированы версии среды, toolchain и framework.
- Приведена распиновка использованных сигналов.
- Проект собирается без ошибок.
- Критические предупреждения устранены.
- Записано использование Flash и RAM.
- Сохранён результат успешной загрузки.
- После Reset выполняется тест «три вспышки».
- Вариант реализован неблокирующим способом.
- Входное событие не теряется и не дублируется дребезгом.
- UART выводит номер варианта и состояние.
- Выполнены не менее пяти испытаний.
- Проведён безопасный диагностический эксперимент.
- Отчёт содержит вывод и позволяет повторить работу.
12. Использованные материалы
- Лекция: AVR, ARM Cortex‑M, STM32 и ESP32.
- Лекция: программная модель ARM Cortex‑M.
- Официальная документация Arduino UNO R3.
- Официальная документация Arduino Nano.
- Установка Arduino core для ESP32.
- Установка Arduino core для ESP8266.
Практическая работа №10. Разработка и отладка управляющих программ Arduino →