МПС 3 курс Лекции Лекция 1 Общие понятия МПС - BysonHunter/Tavrich_college GitHub Wiki
🏠 Главная · Микропроцессорные системы · 3 курс · Лекции
Лекция 1. Общие понятия микропроцессорных систем
Курс: «Микропроцессорные системы»
Тема: основные понятия, структура, классификация и архитектура МПС; шинная организация; краткая история развития.
Примечание. Основной материал лекции перенесён из исходной презентации. Для связности и лучшего понимания добавлены отдельные пояснения, сравнительные таблицы, краткая хронология и контрольные вопросы. Все иллюстрации извлечены из презентации без изменения их содержимого.
План лекции
- Основные определения.
- Основные параметры и характеристики МПС.
- История развития микропроцессорных систем.
- Архитектура микропроцессорных систем.
- Классификация МПС.
- Шинная организация МПС.
1. Основные определения
1.1. Что такое микропроцессорная система
Микропроцессорная система (МПС) — это вычислительная, контрольно-измерительная или управляющая система, основным устройством обработки информации в которой является микропроцессор (МП).
Микропроцессорная система строится из набора микропроцессорных больших интегральных схем и обычно включает:
- микропроцессор;
- память;
- периферийные устройства;
- средства и системы ввода-вывода.
Ключевое свойство МПС — высокая гибкость. Изменение алгоритма работы во многих случаях выполняется программным путём, без существенной переделки аппаратной части. Это позволяет относительно быстро адаптировать систему к новым требованиям.
Применение микропроцессоров позволило:
- уменьшить стоимость и размеры средств обработки информации;
- повысить быстродействие;
- снизить энергопотребление;
- перенести значительную часть логики управления из аппаратной схемы в программное обеспечение.
1.2. МПС как система обработки сигналов
Микропроцессорную систему можно рассматривать как электронную систему, которая:
- получает входные сигналы;
- преобразует и обрабатывает их;
- хранит необходимые данные;
- формирует выходные и управляющие сигналы.
В качестве входных и выходных сигналов могут использоваться:
- аналоговые сигналы;
- одиночные цифровые сигналы;
- цифровые коды;
- последовательности цифровых кодов.
Внутри системы выполняются:
- временное хранение данных;
- долговременное хранение программ и информации;
- обработка данных;
- формирование управляющих воздействий.
МПС является цифровым устройством. Поэтому аналоговые входные сигналы перед обработкой преобразуются в цифровой код с помощью АЦП (аналого-цифрового преобразователя), а формирование аналогового выходного сигнала может выполняться с помощью ЦАП (цифро-аналогового преобразователя).
Пояснение. Не каждая МПС обязательно содержит отдельные АЦП и ЦАП. Они требуются только тогда, когда система непосредственно взаимодействует с аналоговыми сигналами.
2. Классификация микропроцессорных систем
2.1. По назначению
Компьютерные системы — персональные компьютеры, серверы, ноутбуки, планшеты и другие устройства, ориентированные на выполнение широкого круга вычислительных задач и обработку больших объёмов данных.
Встраиваемые системы — микропроцессорные устройства, встроенные в более крупный технический объект и выполняющие специализированную функцию. Примеры:
- автомобильные электронные блоки;
- бытовая техника;
- промышленное оборудование;
- медицинские приборы;
- системы автоматики.
2.2. По размеру и сложности
Микроконтроллеры — программируемые микросхемы, в которых на одном кристалле обычно объединены процессорное ядро, память и периферийные модули: таймеры, порты ввода-вывода, АЦП, интерфейсы связи и др.
Микропроцессоры — процессорные устройства, предназначенные прежде всего для вычислительной обработки. Для построения законченной системы микропроцессору обычно требуются внешние память, интерфейсные узлы и периферия.
Пояснение. В современной технике граница между микропроцессором, микроконтроллером и системой-на-кристалле (SoC) может быть условной. Практически важнее смотреть на степень интеграции, назначение устройства, набор периферии, производительность и требования к программному обеспечению.
2.3. По области применения
МПС могут быть:
- универсальными — рассчитанными на широкий круг задач;
- специализированными — оптимизированными для конкретной функции или класса задач.
2.4. По типу системы команд
RISC (Reduced Instruction Set Computing) — архитектурный подход с относительно простыми, унифицированными командами и акцентом на эффективное конвейерное выполнение.
CISC (Complex Instruction Set Computing) — подход с более развитым и сложным набором машинных команд, часть которых может выполнять составные операции.
Важно. RISC и CISC нельзя напрямую сводить к утверждению «RISC всегда быстрее, CISC всегда медленнее». Реальная производительность определяется микроархитектурой, частотой, конвейером, кэш-памятью, компилятором, характером программы и многими другими факторами.
3. Применение микропроцессорных систем
Микропроцессорные системы применяются практически во всех областях современной техники.
| Область | Примеры применения |
|---|---|
| Компьютеры и информационные технологии | ПК, серверы, планшеты, смартфоны, сетевые устройства |
| Автомобилестроение | управление двигателем, ABS, ESP, навигация, системы помощи водителю |
| Бытовая техника | стиральные машины, холодильники, микроволновые печи, телевизоры, игровые устройства |
| Промышленность | автоматизация производства, робототехника, контроль технологических процессов |
| Медицина | диагностическое оборудование, лечебные аппараты, мониторинг состояния пациентов |
| Авиация и космонавтика | системы управления полётом, навигация, телеметрия |
4. Структура микропроцессорной системы
К базовым функциональным компонентам МПС относятся:
- арифметико-логическое устройство (АЛУ) — выполняет арифметические и логические операции над цифровыми данными;
- устройство управления (УУ) — организует выборку и выполнение команд, формирует управляющие сигналы;
- ПЗУ — энергонезависимая память, предназначенная для долговременного хранения информации, например программы;
- ОЗУ — оперативная память для временного хранения данных;
- порты ввода-вывода — обеспечивают взаимодействие с внешними устройствами.
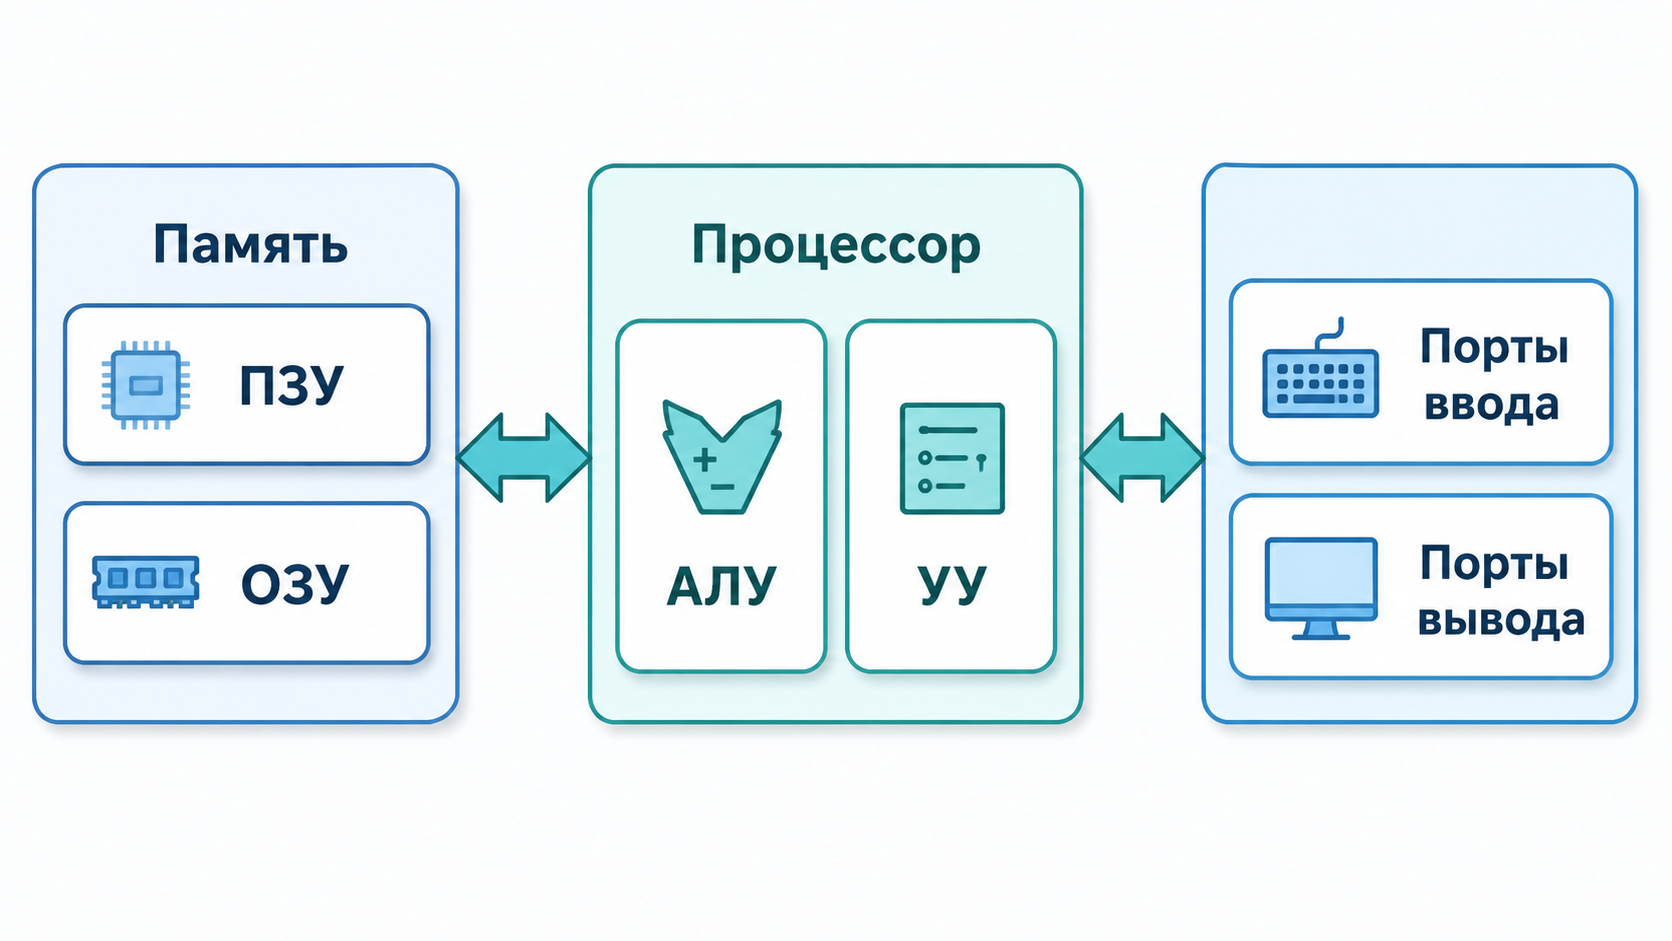
Рисунок 1 — Укрупнённая структура микропроцессорной системы.
Другой вариант структурного представления показывает связь центрального процессора, памяти и внешних устройств через системные шины.
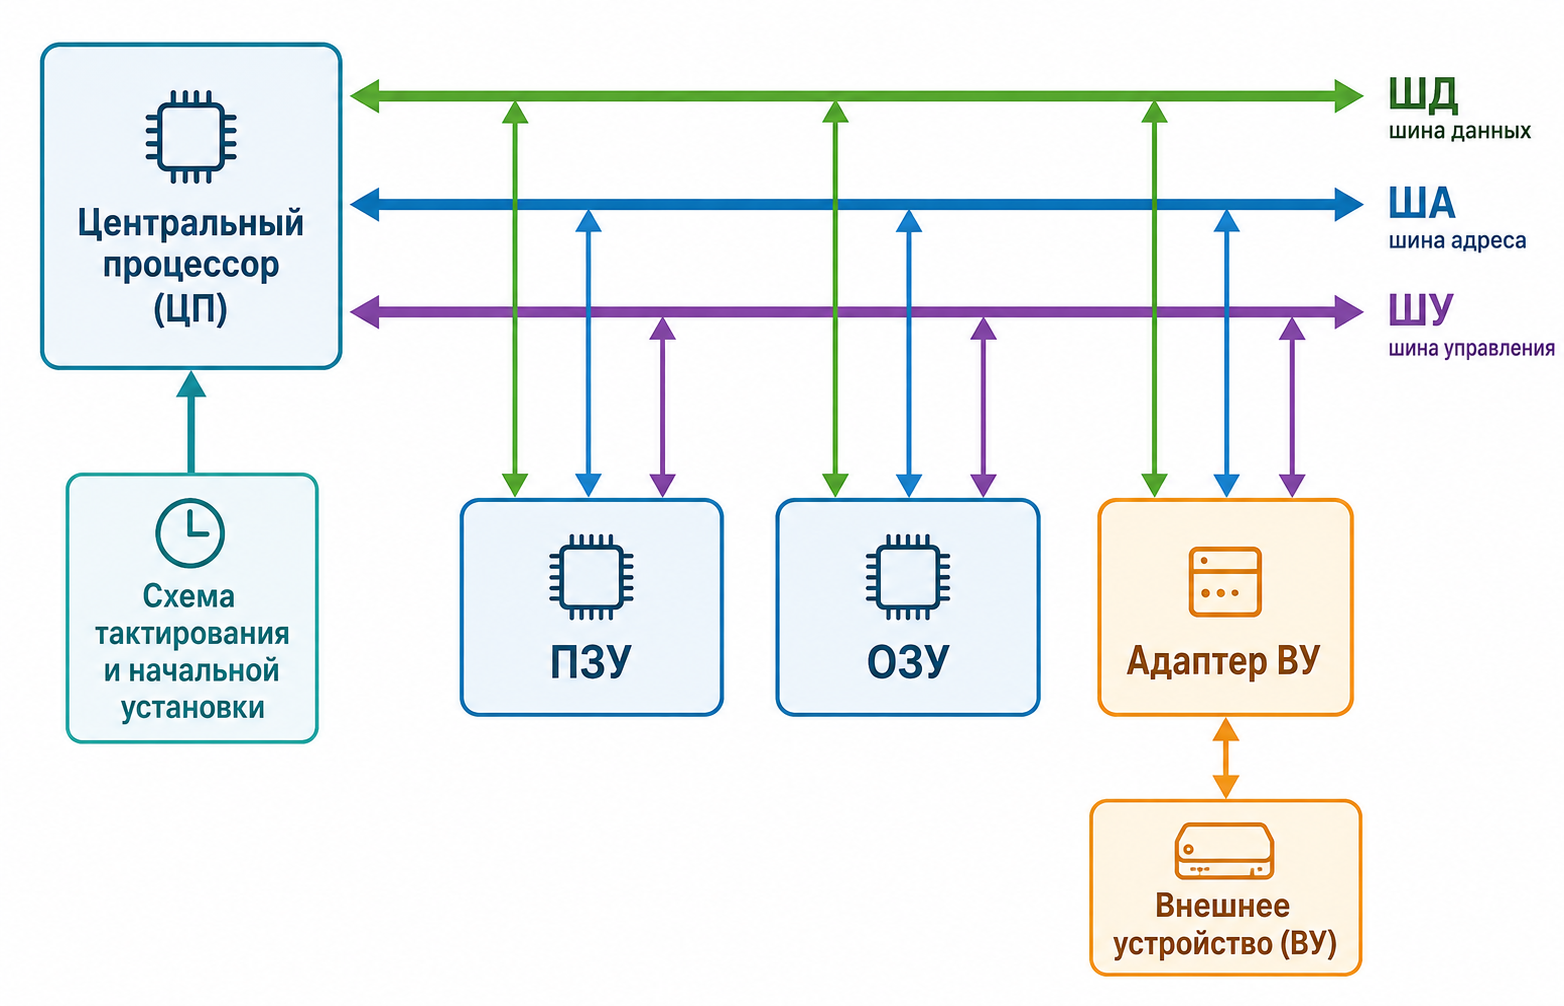
Рисунок 2 — Связь процессора, памяти и устройства ввода-вывода через шины данных, адреса и управления.
4.1. Пример МПС в составе системы управления
В системах автоматизации микропроцессорная часть связывается с объектом управления через датчики, исполнительные механизмы и согласующие устройства.
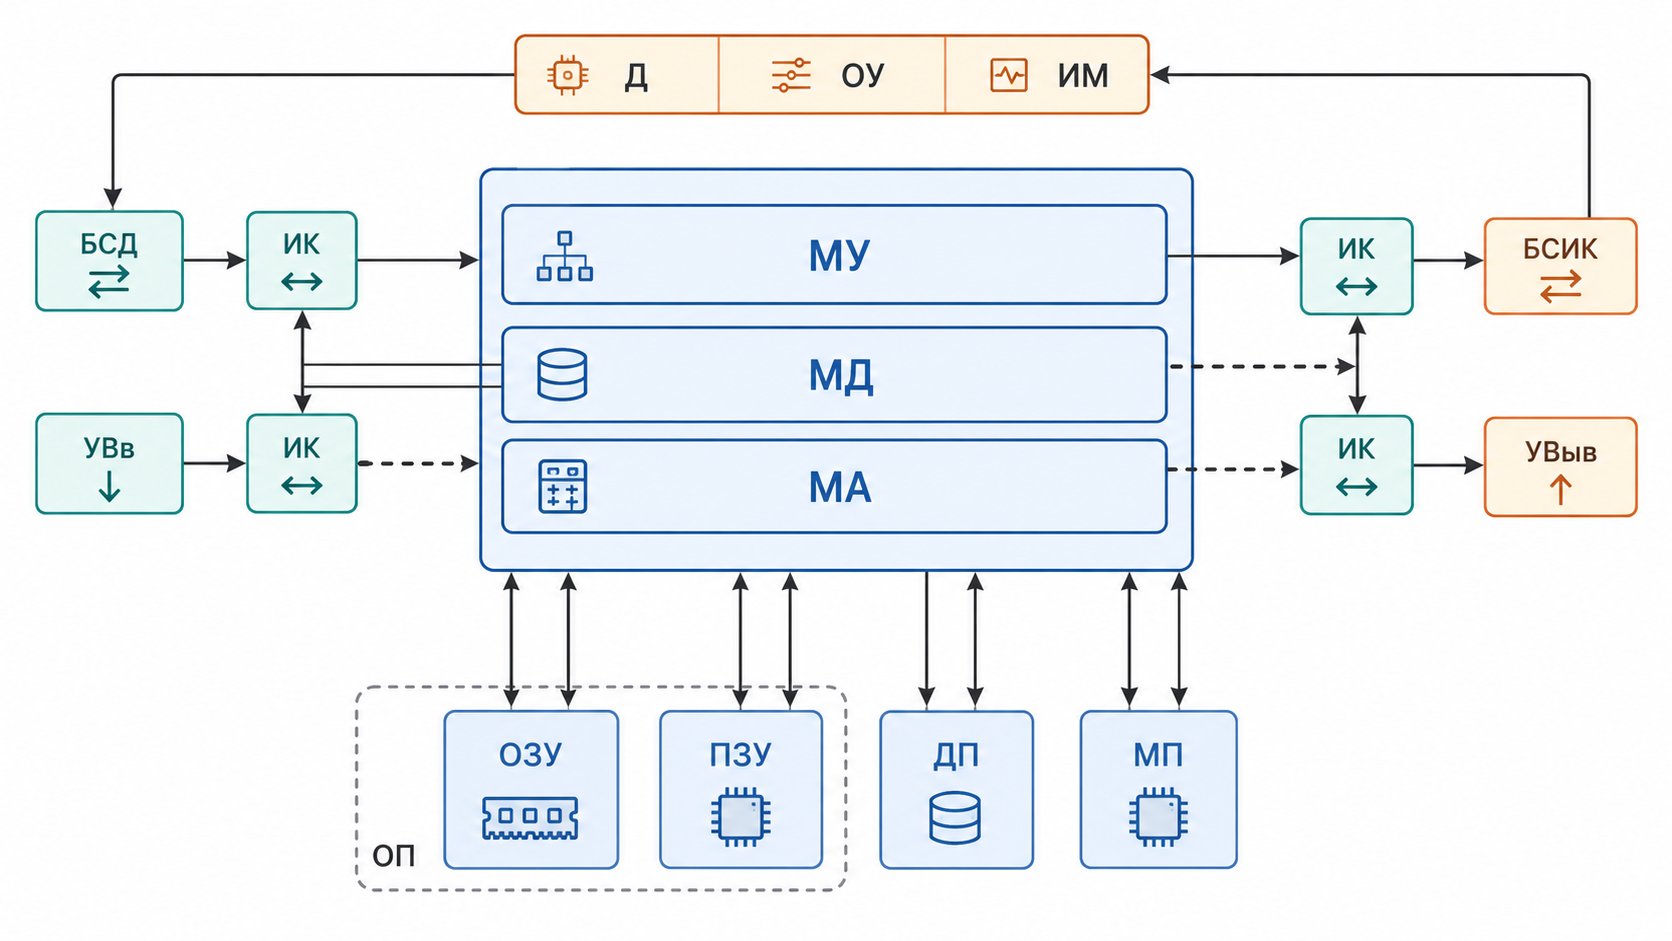
Рисунок 3 — Схема микропроцессорной системы управления.
Обозначения на схеме:
- ОУ — объект управления;
- Д — датчики;
- ИМ — исполнительные механизмы;
- ИК — информационные контроллеры;
- БСД — блок сопряжения с датчиками;
- БСИК — блок сопряжения с информационными контроллерами;
- ОП — основная память;
- ДП — дополнительная память.
Логика работы такой системы может быть представлена цепочкой:
датчики → согласование сигналов → микропроцессорная обработка → формирование управляющего воздействия → исполнительные механизмы → объект управления.
5. Микроконтроллер и микропроцессорный комплект
5.1. Микроконтроллер
Микроконтроллер — микропроцессорное устройство, ориентированное на выполнение функций управления оборудованием. Как правило, на одном кристалле микроконтроллера размещаются:
- процессорное ядро;
- память программ и данных;
- порты ввода-вывода;
- таймеры-счётчики;
- интерфейсы связи;
- АЦП и другие периферийные модули.
Микроконтроллеры широко применяются как встраиваемые устройства в станках, машинах, приборах и технологических системах.
5.2. Микропроцессорный комплект и микропроцессорный набор
Микропроцессорный комплект (МПК) — совокупность микропроцессорных и других интегральных схем, совместимых по архитектуре, конструктивному исполнению и электрическим параметрам и допускающих совместное применение.
Микропроцессорный набор — конкретный набор микросхем из состава МПК, необходимый для построения заданного устройства. В него могут входить не все микросхемы комплекта, а отдельные микросхемы могут использоваться в нескольких экземплярах.
6. Основные параметры и характеристики МПС
Добавленное пояснение. В исходной презентации пункт «Параметры МПС» указан в плане, но не выделен отдельным разделом. Для полноты темы ниже приведены характеристики, которые обычно используют при анализе и сравнении микропроцессорных систем.
К основным параметрам относятся:
- разрядность процессора — число битов, которое процессор естественным образом обрабатывает за одну операцию;
- тактовая частота — частота синхронизации процессора и/или системных узлов;
- разрядность шины данных — объём данных, передаваемых за один цикл обмена;
- разрядность шины адреса — определяет максимально адресуемое пространство;
- объём и тип памяти — ОЗУ, ПЗУ, Flash, EEPROM, кэш;
- состав периферии — таймеры, АЦП, ЦАП, PWM, интерфейсы UART, SPI, I²C и др.;
- производительность — зависит не только от частоты, но и от архитектуры, системы команд, конвейера и памяти;
- энергопотребление — особенно важно для автономных и встраиваемых систем;
- число линий ввода-вывода;
- набор интерфейсов связи;
- надежность, температурный диапазон и допустимые условия эксплуатации.
6.1. Связь ширины адресной шины с объёмом адресного пространства
Если адресная шина имеет N линий, то она позволяет сформировать до:
[ 2^N ]
различных адресов.
Например, 16-разрядная шина адреса позволяет сформировать 2^16 = 65 536 адресов. Если каждый адрес указывает на один байт, адресуемое пространство составляет 64 КиБ.
7. Краткая история развития микропроцессорных систем
Добавленное пояснение. В презентации приведены ранние вычислительные машины фон-неймановского типа, но нет отдельной последовательной хронологии развития микропроцессоров. Ниже добавлена краткая связка между ранними ЭВМ и современными МПС.
Основные этапы:
- 1940-е годы — формирование принципов вычислительной машины с хранимой программой; создание первых практических систем этого класса.
- 1948–1950 годы — появление ранних компьютеров, реализующих основные идеи архитектуры с хранимой программой.
- 1971 год — появление Intel 4004, одного из первых коммерчески доступных микропроцессоров на одном кристалле.
- 1970-е годы — развитие 8-разрядных микропроцессоров, на базе которых строятся терминалы, контроллеры и первые массовые микрокомпьютеры.
- конец 1970-х — 1980-е годы — переход к 16- и 32-разрядным системам; развитие персональных компьютеров и микроконтроллеров.
- 1980-е — 1990-е годы — распространение RISC-подходов, развитие специализированных встроенных процессоров и цифровых сигнальных процессоров.
- 2000-е годы — активное развитие систем-на-кристалле (SoC), мобильных вычислений и высокоинтегрированных микроконтроллеров.
- 2010-е — 2020-е годы — распространение 32-разрядных микроконтроллеров, IoT, многоядерных и гетерогенных SoC, аппаратных ускорителей и систем с повышенными требованиями к энергоэффективности.
7.1. Ранние компьютеры, построенные на принципах фон Неймана
К первым машинам, в которых были реализованы основные особенности архитектуры с хранимой программой, в исходном материале отнесены:
- «Манчестерский Марк I»; его прототип «Манчестерское дитя» — Университет Манчестера, Великобритания, 21 июня 1948 года.
- EDSAC — Кембриджский университет, Великобритания, 6 мая 1949 года.
- BINAC — США, 1949 год.
- CSIR Mk 1 — Австралия, ноябрь 1949 года.
- SEAC — США, 9 мая 1950 года.
8. Принципы фон Неймана
В исходном материале выделены следующие принципы:
- Использование двоичной системы счисления для представления данных и команд.
- Принцип программного управления. Программа состоит из набора команд, которые выполняются процессором в определённой последовательности.
- Принцип однородности памяти. Команды и данные хранятся в общей памяти и представляются в одинаковой форме — как двоичные коды.
- Принцип адресуемости памяти. Память состоит из адресуемых ячеек, к которым процессор может обращаться по их номерам.
- Принцип последовательного программного управления. При обычном ходе программы команды выбираются и выполняются последовательно.
- Принцип условного перехода. Порядок выполнения программы может изменяться в зависимости от результата вычислений или состояния условий.
Компьютеры, построенные на этих принципах, относят к фон-неймановским.
Пояснение. В современной литературе набор «принципов фон Неймана» может формулироваться несколько по-разному. Для архитектуры МПС наиболее важна идея хранимой программы и общей адресуемой памяти для программ и данных.
9. Фон-неймановская архитектура
С точки зрения организации процессов выборки и исполнения команд в МПС часто противопоставляют две модели:
- фон-неймановскую (принстонскую);
- гарвардскую.
Основная особенность фон-неймановской архитектуры — общая память для хранения программ и данных.
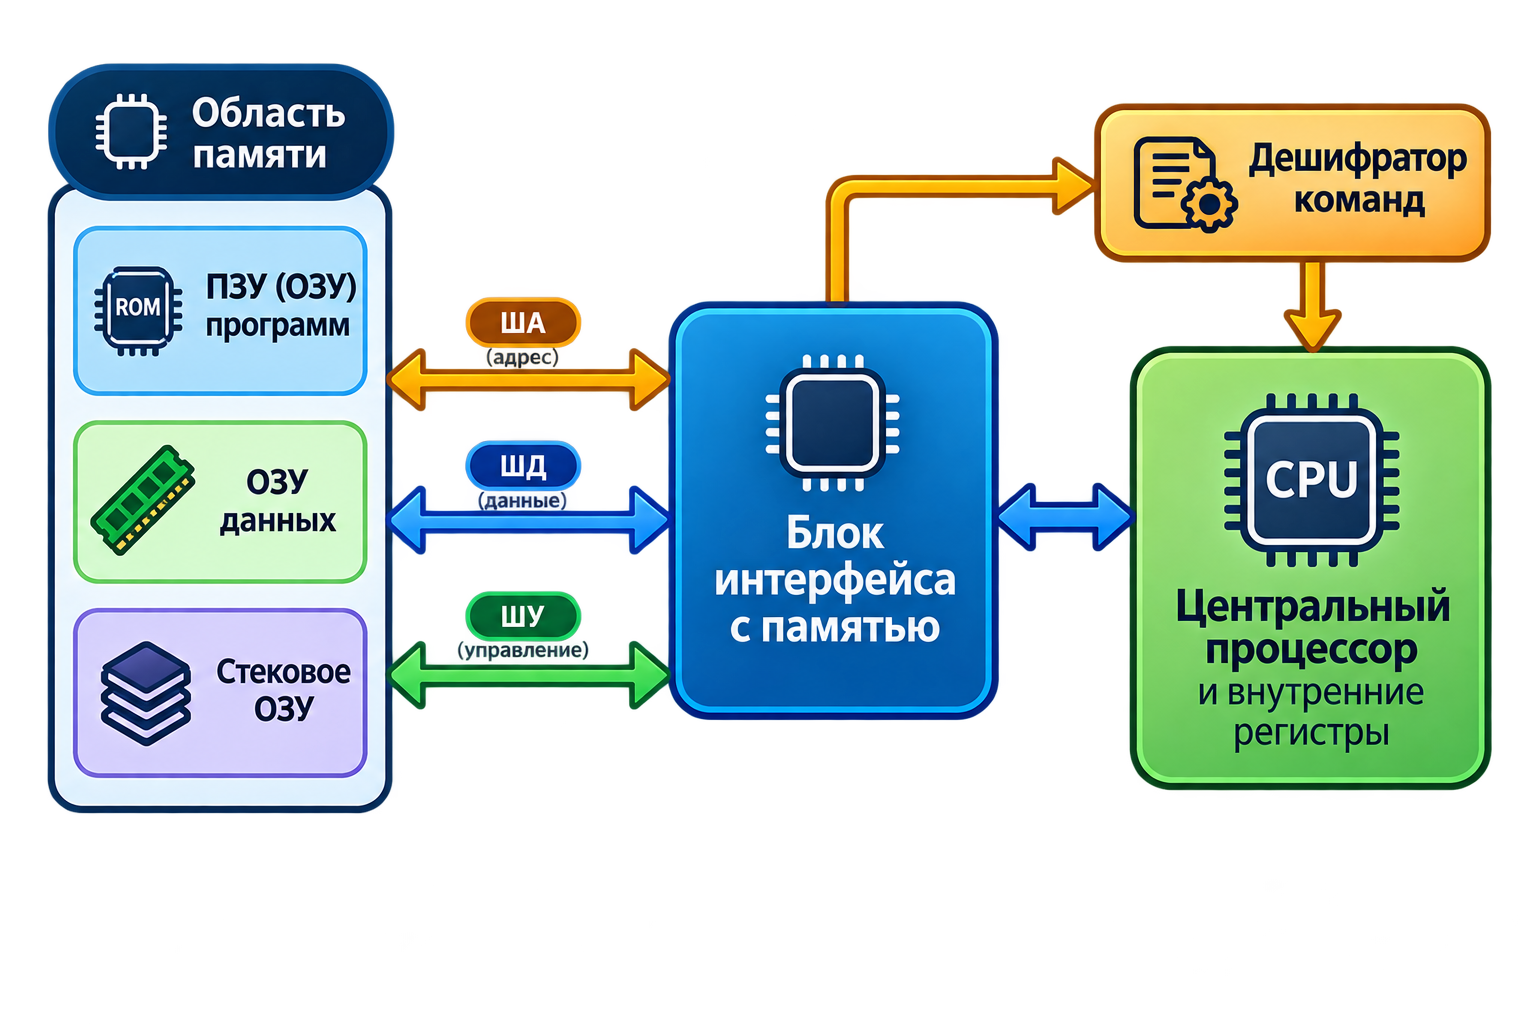
Рисунок 4 — Пример организации процессора и общей памяти в фон-неймановской архитектуре.
9.1. Преимущества
- более простая организация системы;
- одна общая область памяти;
- возможность гибко распределять память между кодом программы и данными;
- удобство доступа к общим структурам данных, включая стек.
9.2. Ограничение: «узкое место фон Неймана»
Если команды и данные используют один и тот же путь обмена с памятью, то в конкретный момент времени пропускная способность этого пути разделяется между выборкой команд и передачей данных. Это ограничение часто называют узким местом фон Неймана.
10. Архитектура с общей шиной
В системах с общей магистралью процессор, память и устройства ввода-вывода используют общие линии обмена.
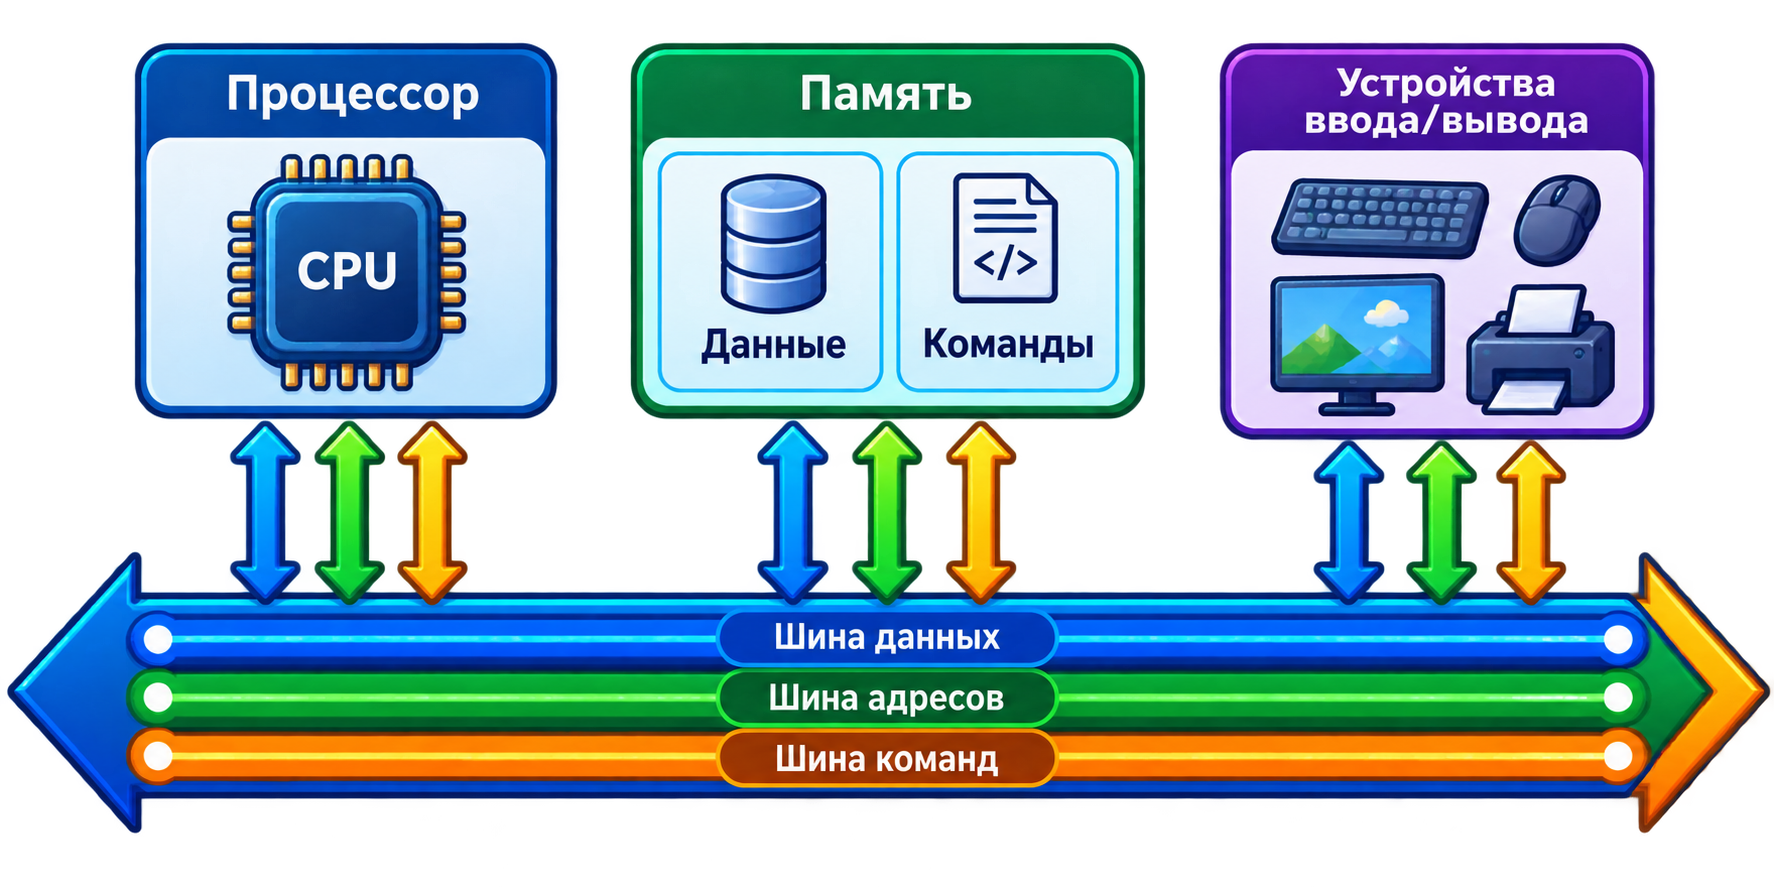
Рисунок 5 — Пример организации процессора, общей памяти и устройств ввода-вывода на системной шине.
Преимущества такой организации:
- относительно простая схемотехника;
- единый механизм обмена;
- гибкое распределение памяти между программами и данными.
Недостаток — общие линии связи являются совместно используемым ресурсом. Одновременные обращения разных участников требуют арбитража, а пропускная способность магистрали ограничивает общую производительность.
11. Гарвардская архитектура
Гарвардская архитектура — архитектура вычислительной системы, в которой память программ и память данных разделены и могут обслуживаться независимыми каналами обмена.
Исторически эта идея связана с работами Говарда Эйкена и гарвардскими вычислительными машинами конца 1930-х — 1940-х годов.
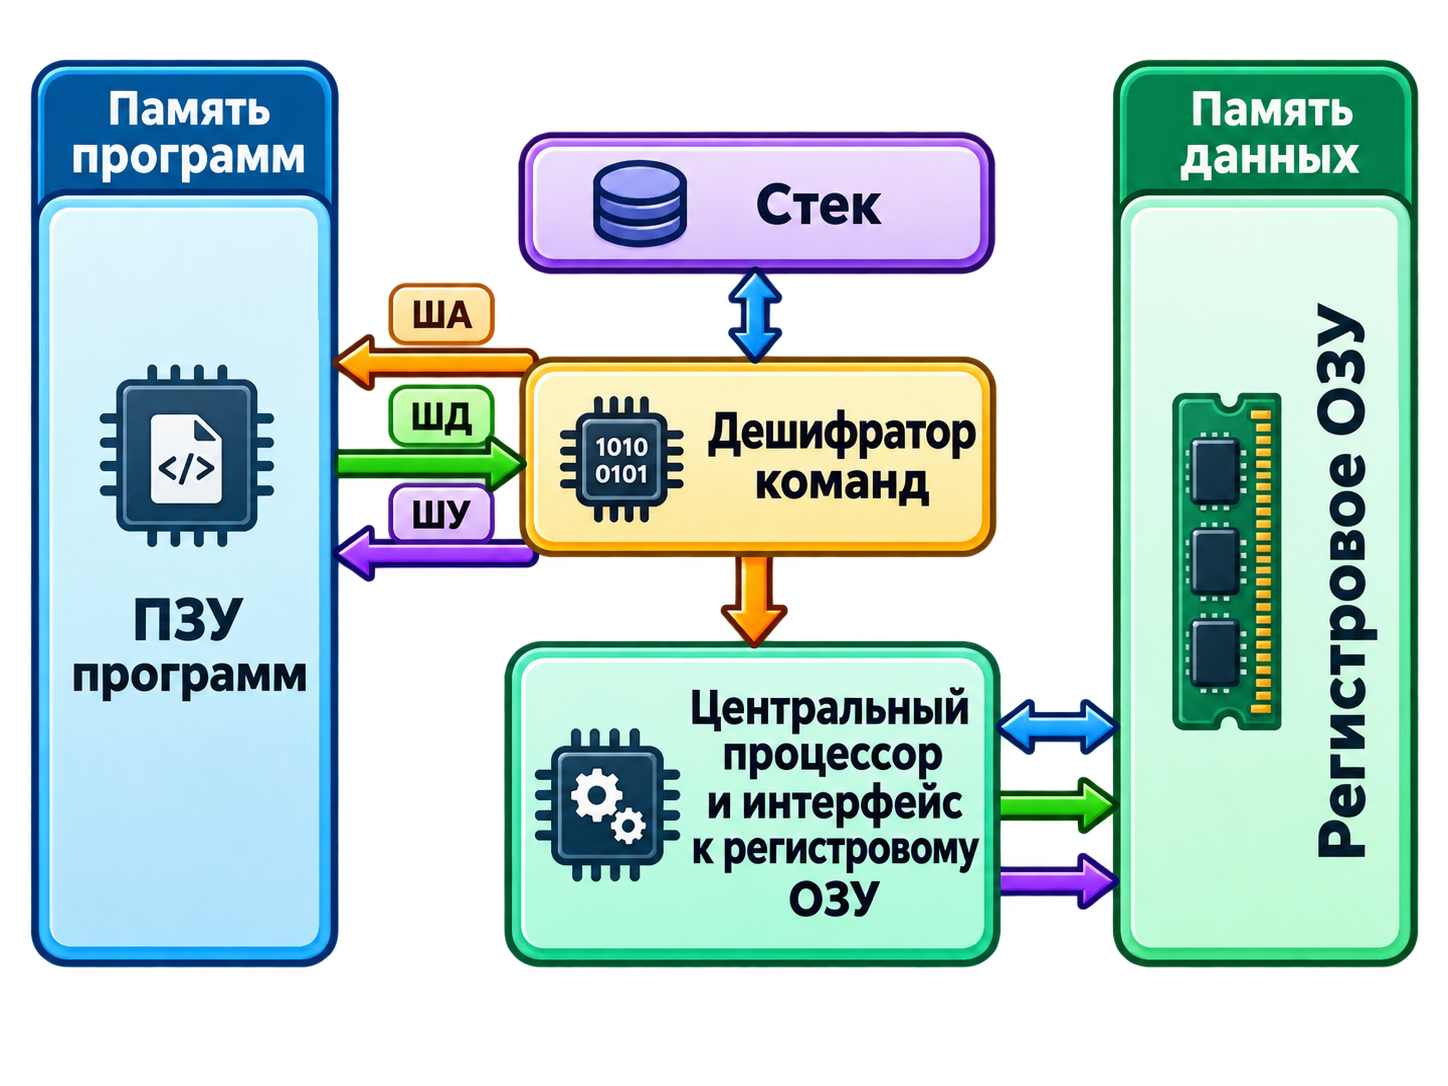
Рисунок 6 — Раздельные память программ и память данных в гарвардской архитектуре.
11.1. Основное преимущество
Раздельные каналы дают возможность параллельно:
- выбирать следующую команду;
- читать или записывать данные.
Это повышает потенциальную пропускную способность системы и упрощает построение конвейера.
11.2. Ограничения
- аппаратная часть сложнее;
- программная и информационная память имеют раздельные пространства;
- перераспределение ёмкости между памятью программ и памятью данных сложнее или невозможно.
12. Архитектура с раздельными шинами данных и команд
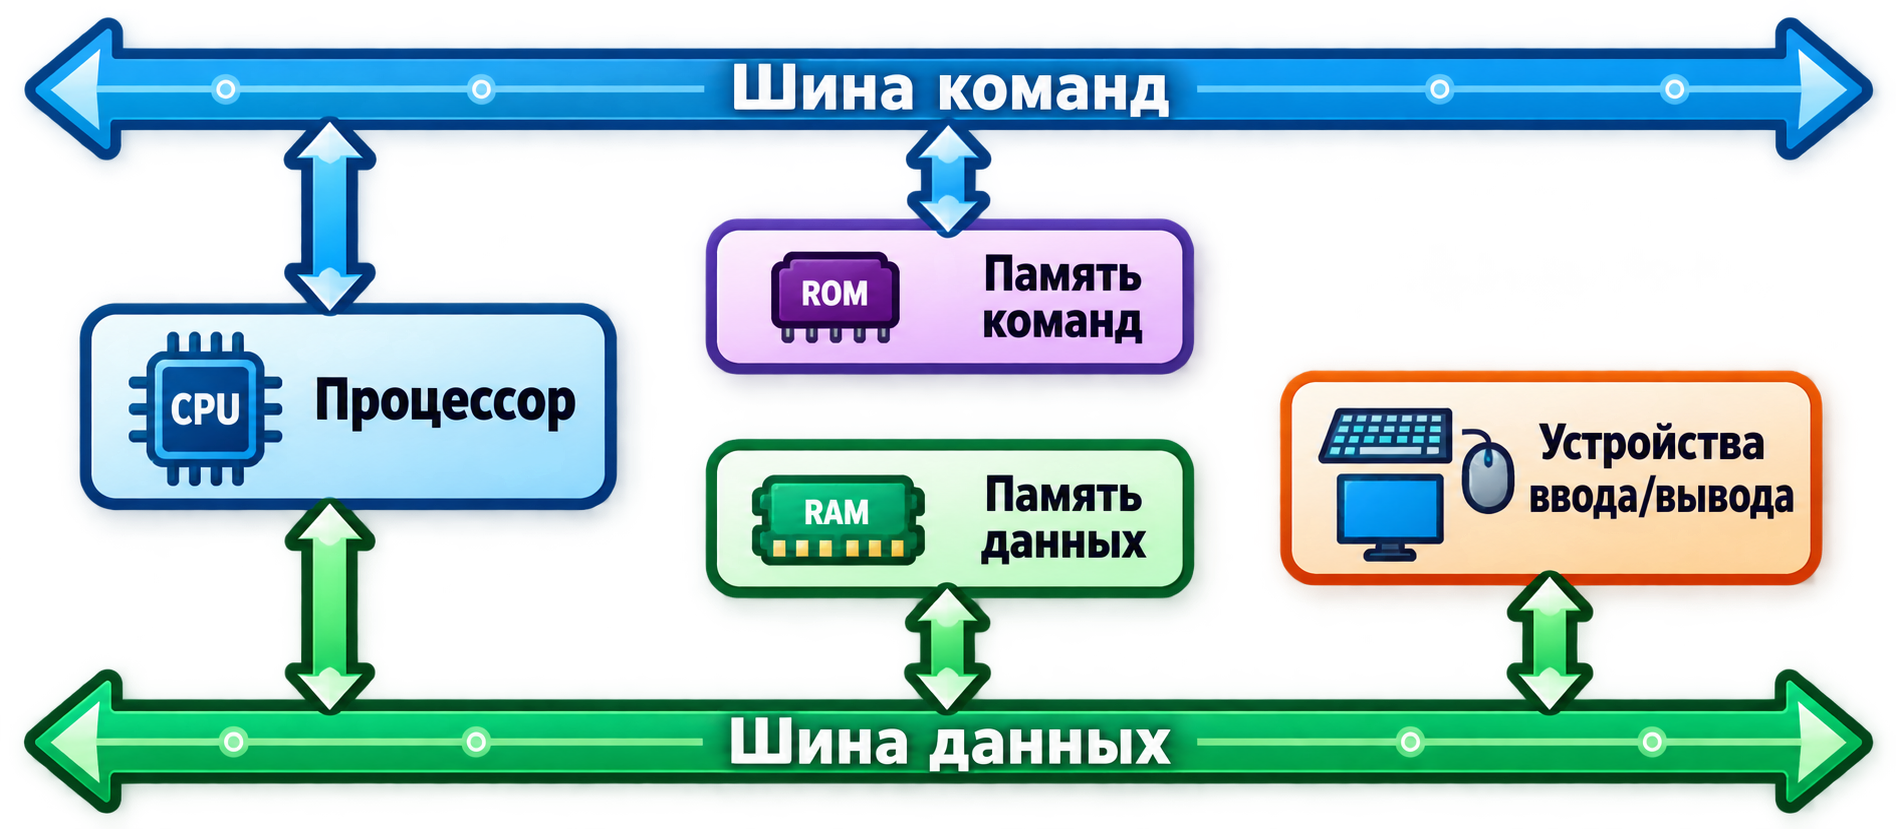
Рисунок 7 — Раздельные шины команд и данных.
В такой архитектуре процессор одновременно обслуживает два потока:
- поток команд;
- поток данных.
Обмен по обеим шинам может выполняться независимо и параллельно во времени. Параметры каждой шины — разрядность, скорость, формат обмена — могут быть выбраны с учётом её назначения.
При прочих равных условиях это может повысить быстродействие, однако требует:
- большего числа аппаратных ресурсов;
- более сложной структуры процессора;
- отдельной организации адресных пространств программ и данных.
Такая организация особенно удобна внутри одной микросхемы и поэтому широко используется в микроконтроллерах и процессорных ядрах с модифицированной гарвардской архитектурой.
12.1. Сравнение фон-неймановской и гарвардской архитектур
| Характеристика | Фон-неймановская | Гарвардская |
|---|---|---|
| Память команд и данных | общая | раздельная |
| Каналы обмена | общий или логически общий | раздельные |
| Параллельный доступ к командам и данным | ограничен | возможен |
| Гибкость распределения памяти | выше | ниже |
| Аппаратная сложность | обычно ниже | обычно выше |
| Типичные области | универсальные вычислительные системы | микроконтроллеры, DSP, встроенные системы |
Терминологическое замечание. Не следует смешивать два разных способа подсчёта «шин». Когда говорят о фон-неймановской и гарвардской архитектуре, речь идёт прежде всего о разделении потоков команд и данных. Когда ниже рассматриваются ША, ШД и ШУ, речь идёт о функциональном назначении сигналов системной магистрали.
13. Шинная структура микропроцессорной системы
Процессор, память и порты ввода-вывода взаимодействуют между собой посредством шин.
Шина — совокупность электрических проводников, предназначенных для передачи информации и объединённых единым функциональным назначением.
Физически шины могут быть реализованы:
- дорожками печатной платы;
- группой проводников или кабелем;
- внутренними соединениями кристалла;
- разъёмами и магистралями между платами.
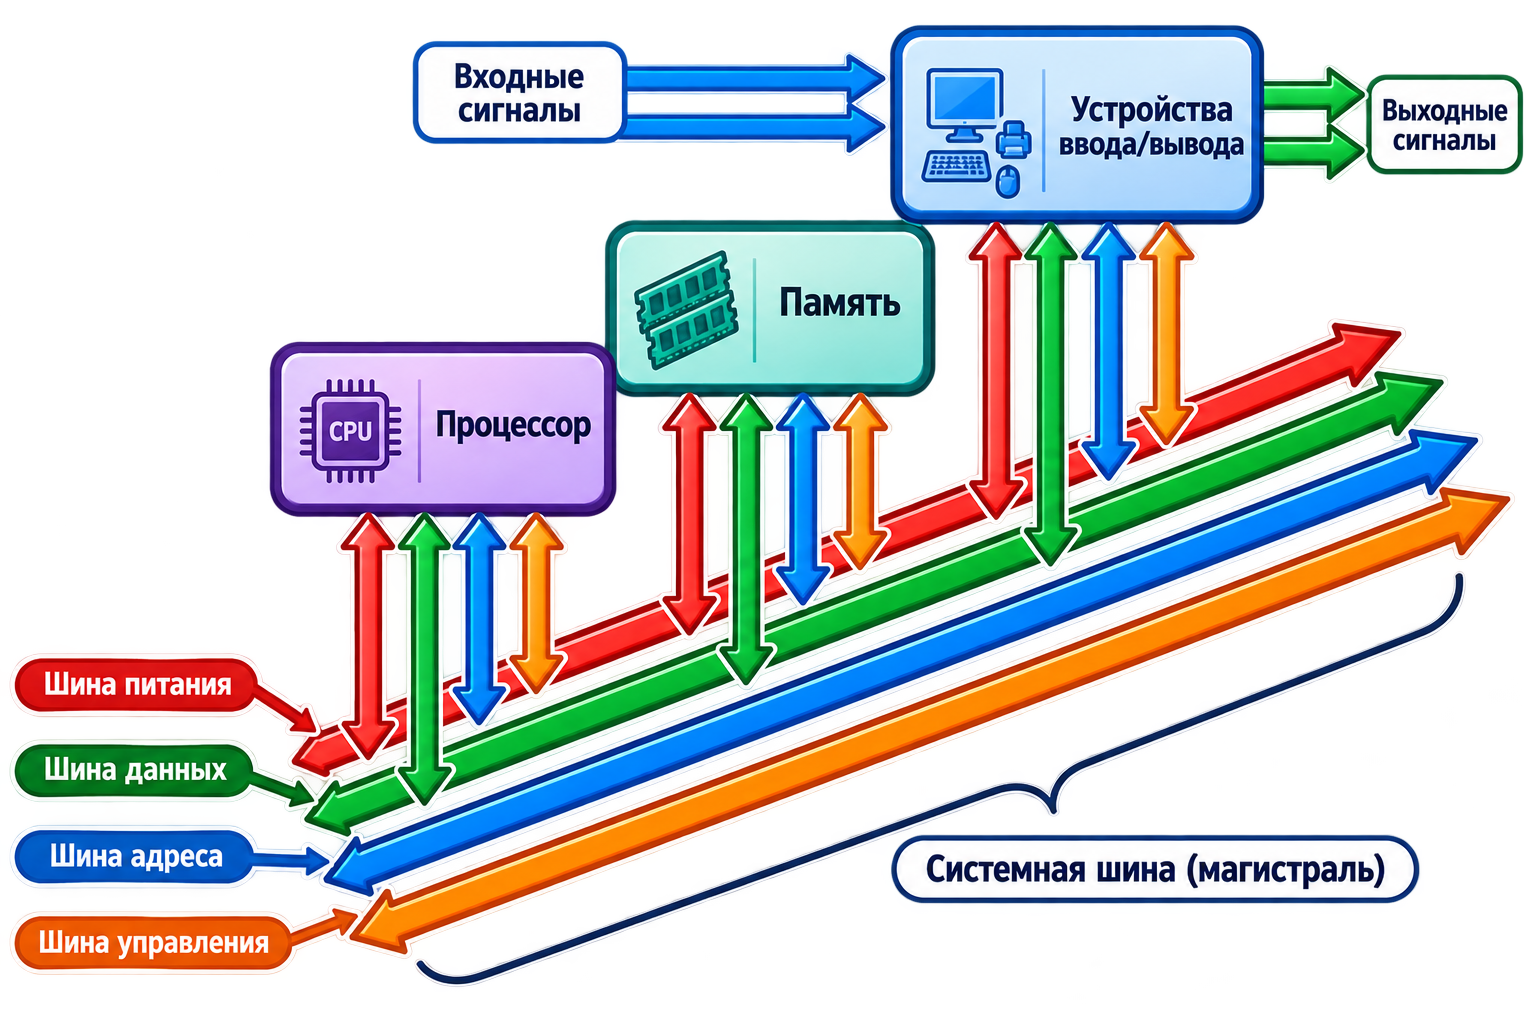
Рисунок 8 — Типовая системная магистраль: шины питания, данных, адреса и управления.
14. Шина данных
Шина данных — ШД, DB (Data Bus) — основная шина, по которой передаются информационные коды между устройствами системы.
Типичные операции:
- процессор считывает данные из памяти;
- процессор записывает данные в память;
- процессор принимает данные от устройства ввода;
- процессор передаёт данные устройству вывода.
В некоторых системах возможен обмен без непосредственного участия процессора, например при прямом доступе к памяти (DMA/ПДП).
Шина данных обычно является двунаправленной.
Пример. Если шина данных имеет ширину 8 бит, за один цикл по ней можно передать один байт. 16-разрядная шина может передать 16 бит, а 32-разрядная — 32 бита, если архитектура и конкретный режим обмена это предусматривают.
15. Шина адреса
Шина адреса — ША, AB (Address Bus) — служит для передачи адреса устройства или ячейки памяти, с которыми выполняется обмен.
Каждому адресуемому элементу системы соответствует адрес или диапазон адресов. Когда процессор выставляет адрес, логика декодирования определяет, какое устройство должно участвовать в текущем цикле обмена.
Именно адрес позволяет ответить на вопрос: «с каким устройством или ячейкой памяти выполняется операция?»
В классической процессорной системе адрес формируется процессором и шина адреса является однонаправленной. В более сложных системах с несколькими ведущими устройствами магистрали организация адресных линий может быть сложнее.
16. Шина управления
Шина управления — ШУ, CB (Control Bus) — набор отдельных управляющих сигналов, которые определяют тип и временные параметры обмена.
К управляющим сигналам могут относиться:
- чтение;
- запись;
- подтверждение готовности;
- тактирование;
- сброс;
- запрос и подтверждение прерывания;
- запрос и предоставление управления шиной;
- сигналы выбора режима обмена.
В отличие от шины данных, шина управления не обязательно представляет собой группу одинаковых линий. Каждая линия имеет собственное назначение и направление передачи.
17. Шина питания
Шина питания — PB (Power Bus) не используется для передачи информационных кодов. Она предназначена для подачи питания и общего потенциала на элементы системы.
В составе шины питания могут присутствовать:
- одна или несколько линий положительного питания;
- линии отрицательного питания, если они требуются схемой;
- общий провод (
GND).
В современных цифровых системах типичные напряжения питания могут составлять 5 В, 3,3 В, 1,8 В и ниже — конкретное значение определяется элементной базой.
18. Трёхшинная и мультиплексированная организация
В классическом представлении данные, адреса и управляющие сигналы передаются по отдельным функциональным группам линий:
- ШД — шина данных;
- ША — шина адреса;
- ШУ — шина управления.
Для уменьшения числа выводов микросхем и проводников часть линий может быть мультиплексирована.
Например, при использовании совмещённой шины адреса/данных (ША/Д) одни и те же физические линии работают по очереди:
- сначала по ним передаётся адрес;
- затем — данные.
Чтобы система различала эти фазы, применяются специальные управляющие сигналы и внешние или внутренние регистры-защёлки.
Преимущество: уменьшается число физических линий и выводов микросхем.
Недостаток: адрес и данные нельзя передавать по этим линиям одновременно, а протокол обмена становится сложнее.
19. Как происходит типичный цикл обмена
Рассмотрим упрощённую операцию чтения байта из памяти:
- Процессор выставляет адрес требуемой ячейки на шину адреса.
- Формирует на шине управления сигнал «чтение».
- Дешифратор адреса выбирает требуемую микросхему памяти.
- Память выставляет содержимое выбранной ячейки на шину данных.
- Процессор считывает значение с шины данных.
- Управляющие сигналы снимаются, шина освобождается для следующего цикла.
При операции записи направление передачи по шине данных меняется: данные выдаёт процессор, а выбранная память или периферийное устройство их принимает.
20. Итоги лекции
После изучения материала необходимо понимать, что:
- МПС — это аппаратно-программная система, в которой центральную роль играет микропроцессор или микроконтроллер;
- типовая МПС включает процессор, память, ввод-вывод и средства связи между компонентами;
- программы позволяют менять алгоритм работы системы без полной переработки аппаратной части;
- микропроцессорные системы бывают универсальными и специализированными, компьютерными и встраиваемыми;
- фон-неймановская архитектура использует общее пространство памяти программ и данных;
- гарвардская архитектура разделяет память и потоки команд и данных;
- шины данных, адреса и управления совместно обеспечивают обмен информацией внутри МПС;
- мультиплексирование позволяет уменьшить количество физических линий ценой усложнения обмена.
21. Контрольные вопросы
- Что называется микропроцессорной системой?
- Какие основные устройства входят в состав МПС?
- Почему программная перенастройка является важным преимуществом МПС?
- Какие типы входных и выходных сигналов может обрабатывать МПС?
- Для чего применяются АЦП и ЦАП?
- Чем встраиваемая система отличается от универсальной компьютерной системы?
- В чём принципиальное отличие микроконтроллера от классического микропроцессора?
- Что такое микропроцессорный комплект?
- Какие основные принципы фон Неймана приведены в лекции?
- В чём состоит различие между фон-неймановской и гарвардской архитектурами?
- Почему раздельные шины команд и данных могут повысить производительность?
- Для чего предназначена шина данных?
- Для чего предназначена шина адреса?
- Какие сигналы входят в шину управления?
- Что такое мультиплексированная шина адреса/данных?
- Как разрядность адресной шины связана с размером адресного пространства?
- Почему ширина шины данных влияет на производительность обмена?
- Опишите последовательность чтения данных процессором из памяти.
22. Краткий словарь терминов
| Термин | Значение |
|---|---|
| МП | микропроцессор |
| МПС | микропроцессорная система |
| МК | микроконтроллер |
| АЛУ | арифметико-логическое устройство |
| УУ | устройство управления |
| ПЗУ | постоянное запоминающее устройство |
| ОЗУ | оперативное запоминающее устройство |
| АЦП | аналого-цифровой преобразователь |
| ЦАП | цифро-аналоговый преобразователь |
| ШД / DB | шина данных / Data Bus |
| ША / AB | шина адреса / Address Bus |
| ШУ / CB | шина управления / Control Bus |
| PB | шина питания / Power Bus |
| RISC | Reduced Instruction Set Computing |
| CISC | Complex Instruction Set Computing |
| DMA / ПДП | прямой доступ к памяти |
| SoC | система-на-кристалле |
Конец лекции 1.