Eletrônica - AndersonGarrote/impressora_3D_DVD GitHub Wiki
Nesta seção abordaremos a parte eletrônica da impressora, dividida nos drivers de controle dos motores de passo, controle do bico extrusor e da mesa aquecida.
Controle dos Motores de Passo
Introdução
Um motor de passo é um tipo de motor de corrente contínua sem escovas, cuja rotação é realizada em um incremento ângular fixo, denominado passo. Realizado uma comparação com os outros motores de corrente contínua, que rotacionam continuamente quando uma tensão contínua é aplicada aos seus terminais, os motores de passos exigem a aplicação de um trem de pulsos para realizar um incremento progressivo do rotor.
Basicamente, existem três tipos de motores de passo:
-
Motor de passo de ímã permanente: Este tipo de motor utiliza ímãs permanentes em seu rotor e opera através da atração e repulsão entre o rotor e os eletroímãs do estator.
-
Motor de passo de relutância variável: Este tipo de rotor possuí um rotor de ferro e opera através da força magnética relutante induzida pelos eletroímãs do estator.
-
Motor de passo síncrono híbrido: Como o próprio nome sugere, este tipo de motor utiliza uma combinação de ímãs permanentes e relutância variável. O rotor deste tipo de motor é composto de ímã permanente em formato de dois discos que são magnetizado na direção do eixo de rotação.
Princípio de operação
Um componente fundamental de qualquer motor elétrico é o Eletroímã que é um componente elétrico que se consiste de um errolamento de fios, geralmente de cobre, podendo te um núcleo de material ferromagnético. Quando uma corrente elétrica passa através da bobinas, um campo magnético é produzido e, quando a corrente elétrica é retirada, o campo magnético desaparece. Os polos do campo magnético gerado podem ser deduzidos através da regra da mão direita. A figura abaixo apresenta a posição dos polos relativos à bobina do eletroímã.

Para descrever a operação de um motor de passo vamos utilizar um diagrama simplificado de um motor de passo de ímã permanente conforme a figura a seguir:
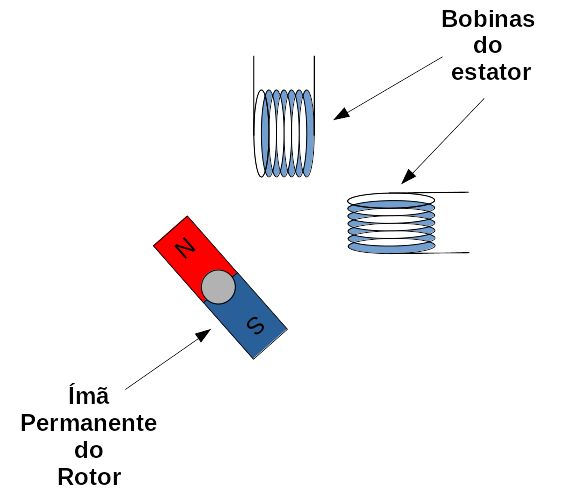
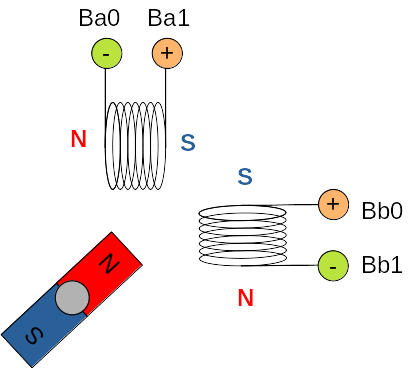
Neste motor simplificado, vamos chamar as bobinas do estator de Ba e Bb, assim os terminais das bobinas serão, respectivamente: Ba0, Ba1, Bb0 e Bb1. Considerando a condição incial em que as boninas são alimentadas, suas polaridades se apresentam da seguinte forma: Ba0 - positiva (Ba0(+)), Ba1 - negativa (Ba0(-)), Bb0 - positiva (Bb0(+)), Bb1 - negativa (Bb0(-)). Observe, na figura abaixo, a forma com que os polos formados pela corrente no eletroímã se alinham com os polos do ímã permanente do estator.

Agora, alterando a polaridade da bobina Ba, ficando: Ba0(-), Ba0(+), Bb0(+) e Bb0(-). Perceba que, através da mudança de polaridade na bobina Ba, o rotor é atraído e rotacionado 90° da sua posição anteiror.
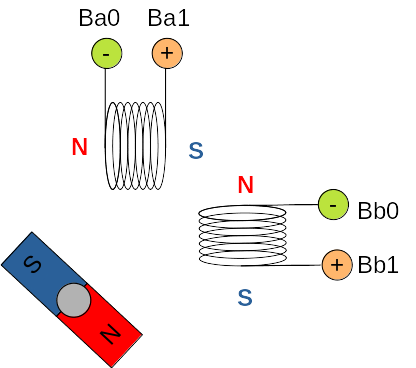
Alterando a polaridade da bobina Bb, ficando: Ba0(-), Ba0(+), Bb0(-) e Bb0(+). Com a inversão da corrente na bobina Bb, o campo magnético se altera e o rotor é rotacionado 90° novamente conforme a figura abaixo.
Alterando a polaridade da bobina Ba, ficando: Ba0(+), Ba0(-), Bb0(-) e Bb0(+). Com a inversão da corrente na bobina Ba, o campo magnético se altera e o rotor é rotacionado 90° novamente conforme a figura abaixo.
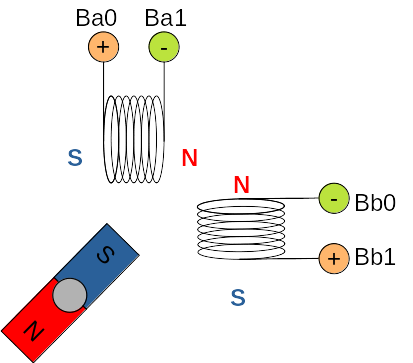
Após este passo, podemos retornar ao primeiro e completar uma rotação completa do rotor. A tabela abaixo mostra um resumo dos passos do motor.
| Nº Passo | Ba0 | Ba1 | Bb0 | Bb1 |
|---|---|---|---|---|
| 0 | + | - | + | - |
| 1 | - | + | + | - |
| 3 | - | + | - | + |
| 4 | + | - | - | + |
Para se controlar um motor através de um microcontrolador, como um Arduino, por exemplo, é necessária a utilização de um circuito, sendo o circuito mais comum a ponte H como mostrada na figura abaixo.

Existem também circuitos integrados que são fabricados especialmente para o controle de motores que já possuem a função de inverter a corrente.